TRON 2 · 使用与开发
切换机器人形态
本页为 TRON 2 的机器人形态切换说明,搬运自主手册 raw/tron-2/TRON2_User_Manual-zh.md §3.6。该节描述双臂、双足、双轮足三种形态之间的切换,基于足式形态与双臂共用前 3 个关节的套装化设计(用户可自行更换手臂/腿),全形态适用;移动版双臂相关的移动底盘安装不属于本节内容(详见配件与扩展栏目)。
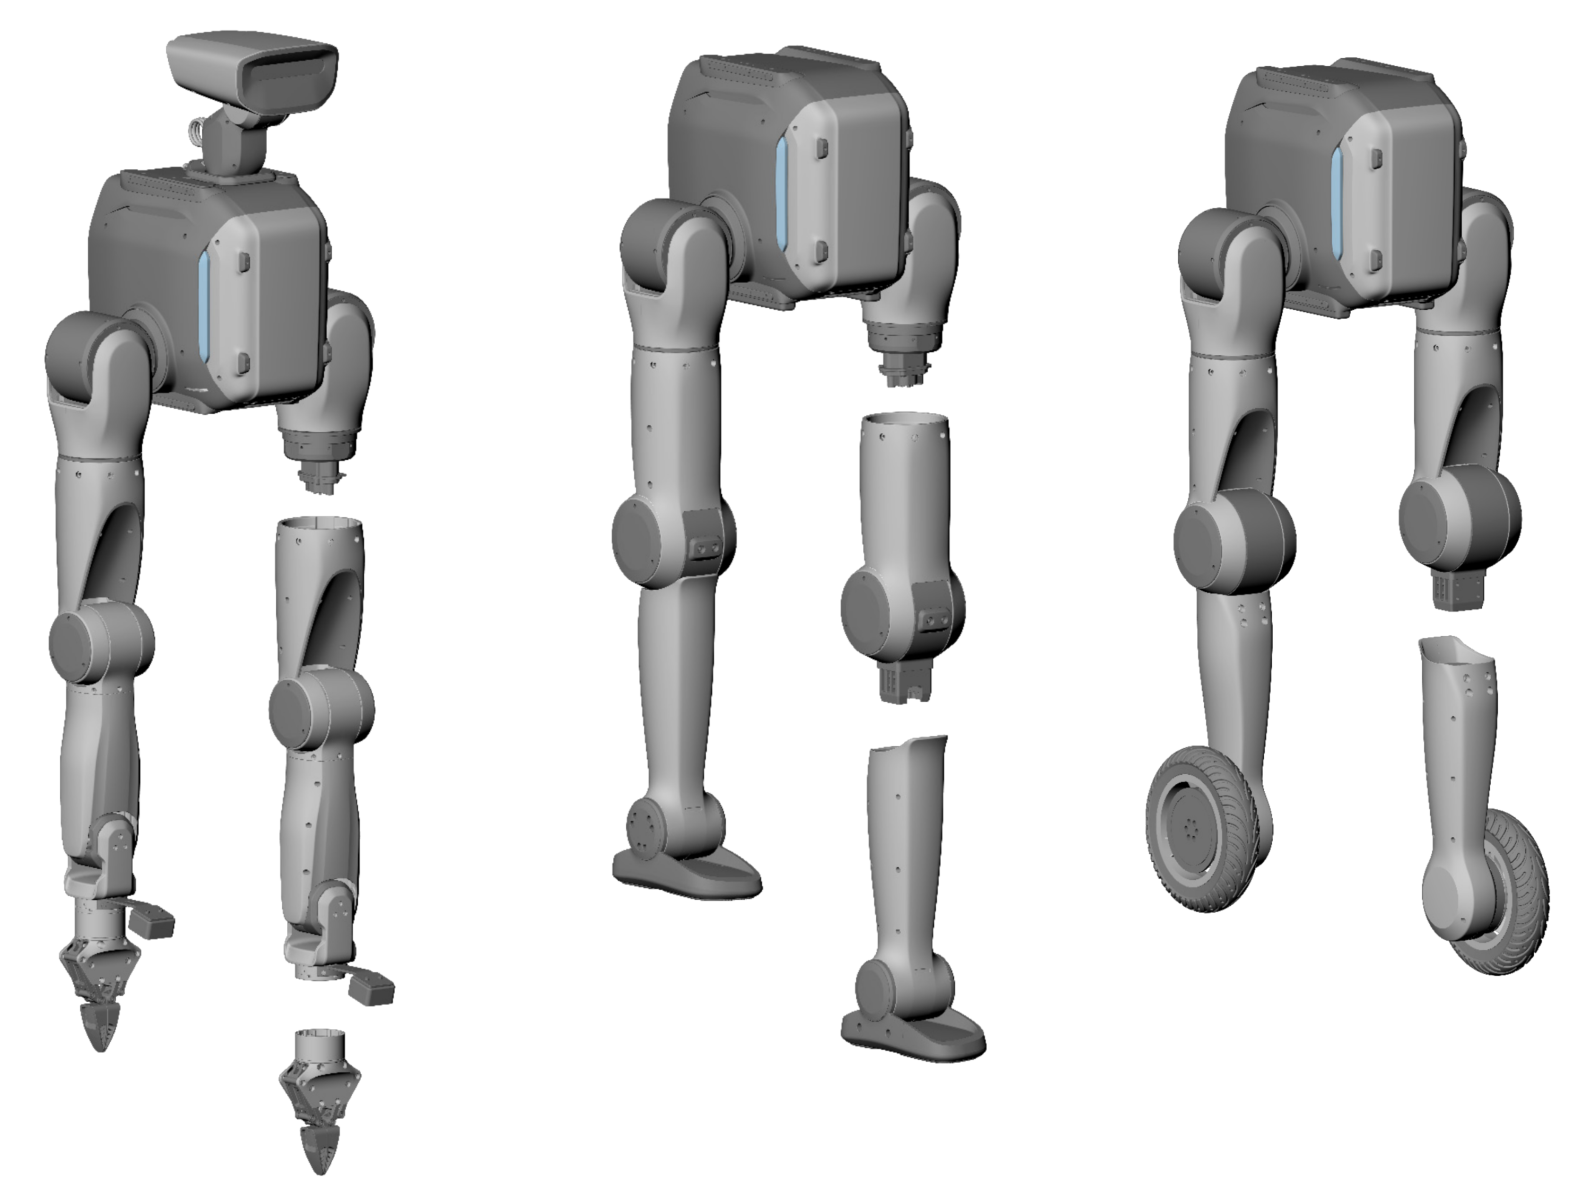
- 不同形态之间支持自动识别,无需您手动配置
- 足式形态与双臂的前 3 个关节共用,您可从髋/肩位置以下更换手臂/腿,使用随箱工具包里的工具单人完成
- 双足/双轮足之间的切换可被快速更换,同时安装结构具有防呆设计,防止脚掌前后装反或轮足内外装反。
提示(来源:
raw/tron-2/TRON2_User_Manual-zh.md §1.6.1):双足和双轮足机器人由双臂形态切换而来,本体接线方式与双臂机器人一致,请按照双臂机器人接线图检查接线。
继续阅读软件与固件升级