双臂 · 首次遥操作
本页对应两小时快速入门的前三步:开机前检查接线、开机、简单遥操作。开始时机器人已经安装并接线完成;完成基础跟随后,继续第一个 VLA 项目,成功部署并验证案例才算完成完整入门。移动底盘和升降支架操作留作后续学习。
1. 开机前检查接线
机器人安装、初次接线是开始前的交付条件,不计入两小时。按接线参考复核已连接的电源线与通信线;固定双臂和移动双臂供电方式不同,请按所购配置核对。若设备尚未装好,先完成安装再开始计时。
- 固定双臂: 按手册确认外接电源适配器已正确连接。
- 移动双臂: 检查本体和移动底盘接线,并按手册打开底盘后部电源开关。
不得将 24V 电源线连接到 48V 接口。机器人运动范围内不得有人,操作全程保持机器人在视线范围内。先阅读环境要求与模式说明。
2. 开机,认识遥控器
按照双臂/移动双臂开机流程启动设备,确认状态灯和遥控器信号正常。
此时先认识遥控器键位和下列两项操作:
| 操作 | 条件与效果 |
|---|---|
L1 + X 回位 | 在遥控或上层开发模式下,双臂外摆后自然下垂;完成后进入空闲状态 |
| 左右摇杆按键同时按下 | 遥控急停,立即切断电机电源,机械臂可能下落 |
L1 + □会直接进入阻尼状态,主手册将它限定为回位失效的紧急情况。不要把它作为正常上手路线中的模式切换准备步骤。
3. 切换遥操模式并连接 VR
在 Idle 状态下,按 R1 + 右方向键 或 R1 + 左方向键 切换到遥操作模式。
接下来完成本地 VR 连接(依据主手册 §5.3,详细图示见遥操作准备):
- 长按头显右侧电源键约 3 秒,首次连接时戴上头显进入系统。
- 在设置中连接机器人 Wi-Fi:
TRON2A_XXX_2.4G或TRON2A_XXX_5G,密码为12345678。请核对自己机器的热点。 - 进入“资源库 → 未知来源”,打开
Limx_teleop。 - 选择
tron2-offline,填写机器人 IP10.192.1.2,点击“连接”。若提示是否启动身体跟随,选择不启动。
不要撕除 VR 检测传感器遮挡贴纸。首次配置时戴上头显;配置完成准备遥操时,将头显水平挂在颈部,手持左右手柄,并保持机器人在视线范围内。
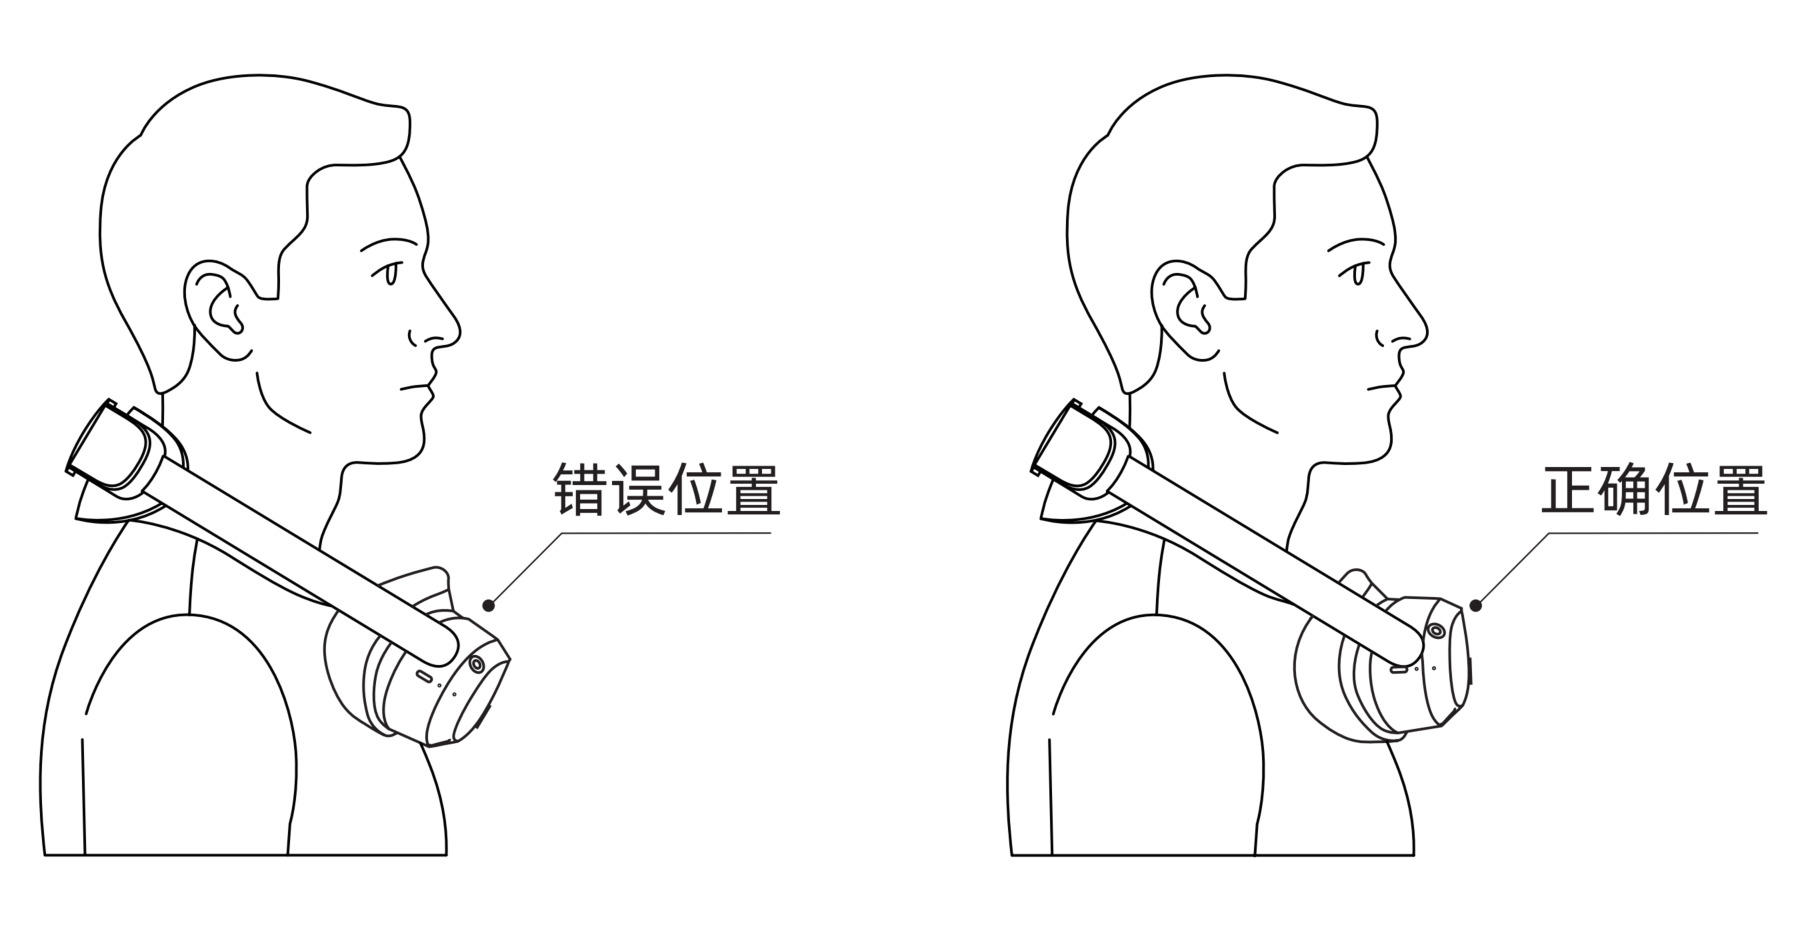
本地遥操建议仅保留机器人自身的 5 GHz Wi-Fi 供 VR 连接;如机器人需要连接外部网络,请使用外部 2.4 GHz Wi-Fi,避免两路 5 GHz 信号互相干扰。
检查结果: 机器人处于遥操作模式,VR 程序显示遥操作界面及相机画面。若连接失败,核对热点、tron2-offline 配置和 IP;仍失败时查看网络连接,不要通过切换底层开发模式解决。
4. 完成准备姿态和首次跟随
双手分别握住对应的手柄,按遥操作使用完成双臂回零、准备姿态和解锁。回零完成时,小臂向前伸出、与上臂约呈 90°。将自己的双臂姿态摆到接近机器人姿态,并保持手柄水平向前,再按适用的按键说明解锁。
按键口径提示: 已有操作指南记录了 2026-09-26 对 X/A 按键的人工确认,区分首次使用和后续使用。请按该页的人工确认说明操作;不要把旧快速上手文档的短按时长直接当作当前口径。
首次跟随采用小幅、缓慢动作,看到双臂末端跟随对应手柄移动才算完成本步。随后可按左/右扳机开启对应夹爪,再按一次关闭。移动底盘和升降支架不是本次必做项目。
如果没有跟随: 先停止尝试动作,检查是否完成连接、处于遥操作模式、已进入准备姿态及完成解锁。不要把日常回零与关节校零混淆;主手册仅在升级主控、剧烈碰撞导致零点丢失等情况下要求关节校零。
5. 回位,继续 VLA 案例
按遥控器 L1 + X 回位,等双臂进入空闲状态并稳定下垂。继续两小时路线时保持供电,按第一个 VLA 项目准备推理环境、切换上层开发者模式并部署案例。只有在本次操作到此结束时,才根据固定/移动版本完成关机流程;不要直接断电使机械臂失去支撑。
完成检查
- 我能区分固定版与移动版供电步骤。
- 我能辨认遥控器连接状态和遥操作模式。
- 我完成了 VR 连接、准备姿态和缓慢跟随。
- 我知道正常回位与急停的区别。
- 我已正常回位,准备继续部署 VLA 案例;若中途结束,已安全关机。
下一步必须完成第一个 VLA 项目,才能达到两小时快速入门的完成标准。更多遥操作细节见VR 遥操作详解。
待人工确认事项
新手路线尚未完成真机验证,两小时是设计目标。X/A 按键人工确认仅记录在已有 Wiki 操作指南中,发布前应同步到正式主手册与中英文资料;开关机时长差异沿用原页面的待确认标注。