开机与安全关机
适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。
本页为 TRON 2 的开关机流程,搬运自主手册 raw/tron-2/TRON2_User_Manual-zh.md §3.3 与 §3.4。双臂/移动双臂与双足/双轮足的开关机步骤不同,本页分节编写并分别标注适用范围,请按您的机器人形态查阅对应小节,切勿混用步骤。
开机前提示:请先确认电池电量充足再开机——短按电源键一下即可查看机器人电池电量(
raw/tron-2/TRON2_User_Manual-zh.md §2.1)。电量查看与充电的详细说明见硬件与设备参考:电池与充电。
双臂/移动双臂机器人开关机流程
适用范围:仅双臂/移动双臂形态(
raw/tron-2/TRON2_User_Manual-zh.md §3.3)。
开机流程
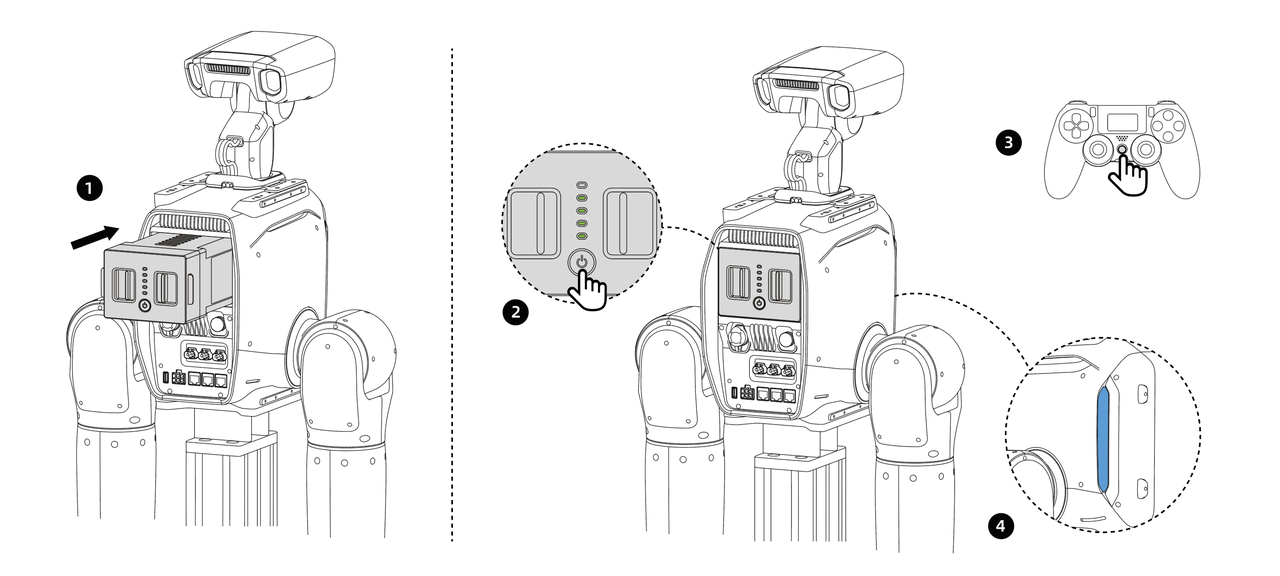
- 请将机器人按安装流程完成安装,等待开机。
提示: 注意完成机器人头部安装,并完成头部关节供电线和关节通信线连接后才能正常开机
- 将已充满电的电池插入电池仓,按压至卡扣锁紧。针对固定底盘版本双臂机器人,需要将电源适配器插入外接电源接口,并接 220V 电源才能正常开机。移动底盘版本需打开底盘后部电源开关
- 先短按 0.5s,再长按机器人「开机」按钮 3s 开机启动,电量显示灯点亮。
- 长按「遥控器开机按钮」2s 开机,显示屏会点亮并显示信息。
- 观察状态指示灯,开机时为白灯闪烁,约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
- 确认遥控器显示屏信号指示标,有信号显示即配对成功,开机完成。
关机流程
- 如需停止机器人的运动,在遥控模式同时按下 L1+X 按键进入空闲状态,执行完自动回位动作后所有关节电机处于力矩阻尼状态,会慢慢下滑。
- 固定底盘版本需拔出外接电源接口。移动底盘版本需关闭底盘后部电源开关。
- 先短按 0.5s,再长按机器人「开机」按钮 3s 完成关机,电量显示灯和状态灯会熄灭。
- 长按「遥控器关机按钮」3s 关机,显示屏熄灭。
⚠️ 资料冲突(待人工裁决):遥控器关机按键时长:
raw/tron-2/TRON2_User_Manual-zh.md §3.3称 长按「遥控器关机按钮」3s 关机;raw/tron-2/TRON2_User_Manual-zh.md §3.4称 长按「遥控器关机按钮」2s 关机(同手册 §4.1 亦称长按 Power 键 2s 以上关闭遥控器)。本页暂按 主手册各节原文原样保留、不作统一,待人工裁决。
提示: 注意:请先进入空闲状态,让关节电机缓慢归位,若直接按下关机按钮,关节将直接下落,有可能造成机器损坏。
双臂/移动双臂机器人开机完成后的 VR 遥操作上手流程,见 VR 遥操作快速上手。
双足/双轮足机器人开关机流程
适用范围:仅双足/双轮足形态(
raw/tron-2/TRON2_User_Manual-zh.md §3.4)。
开机流程
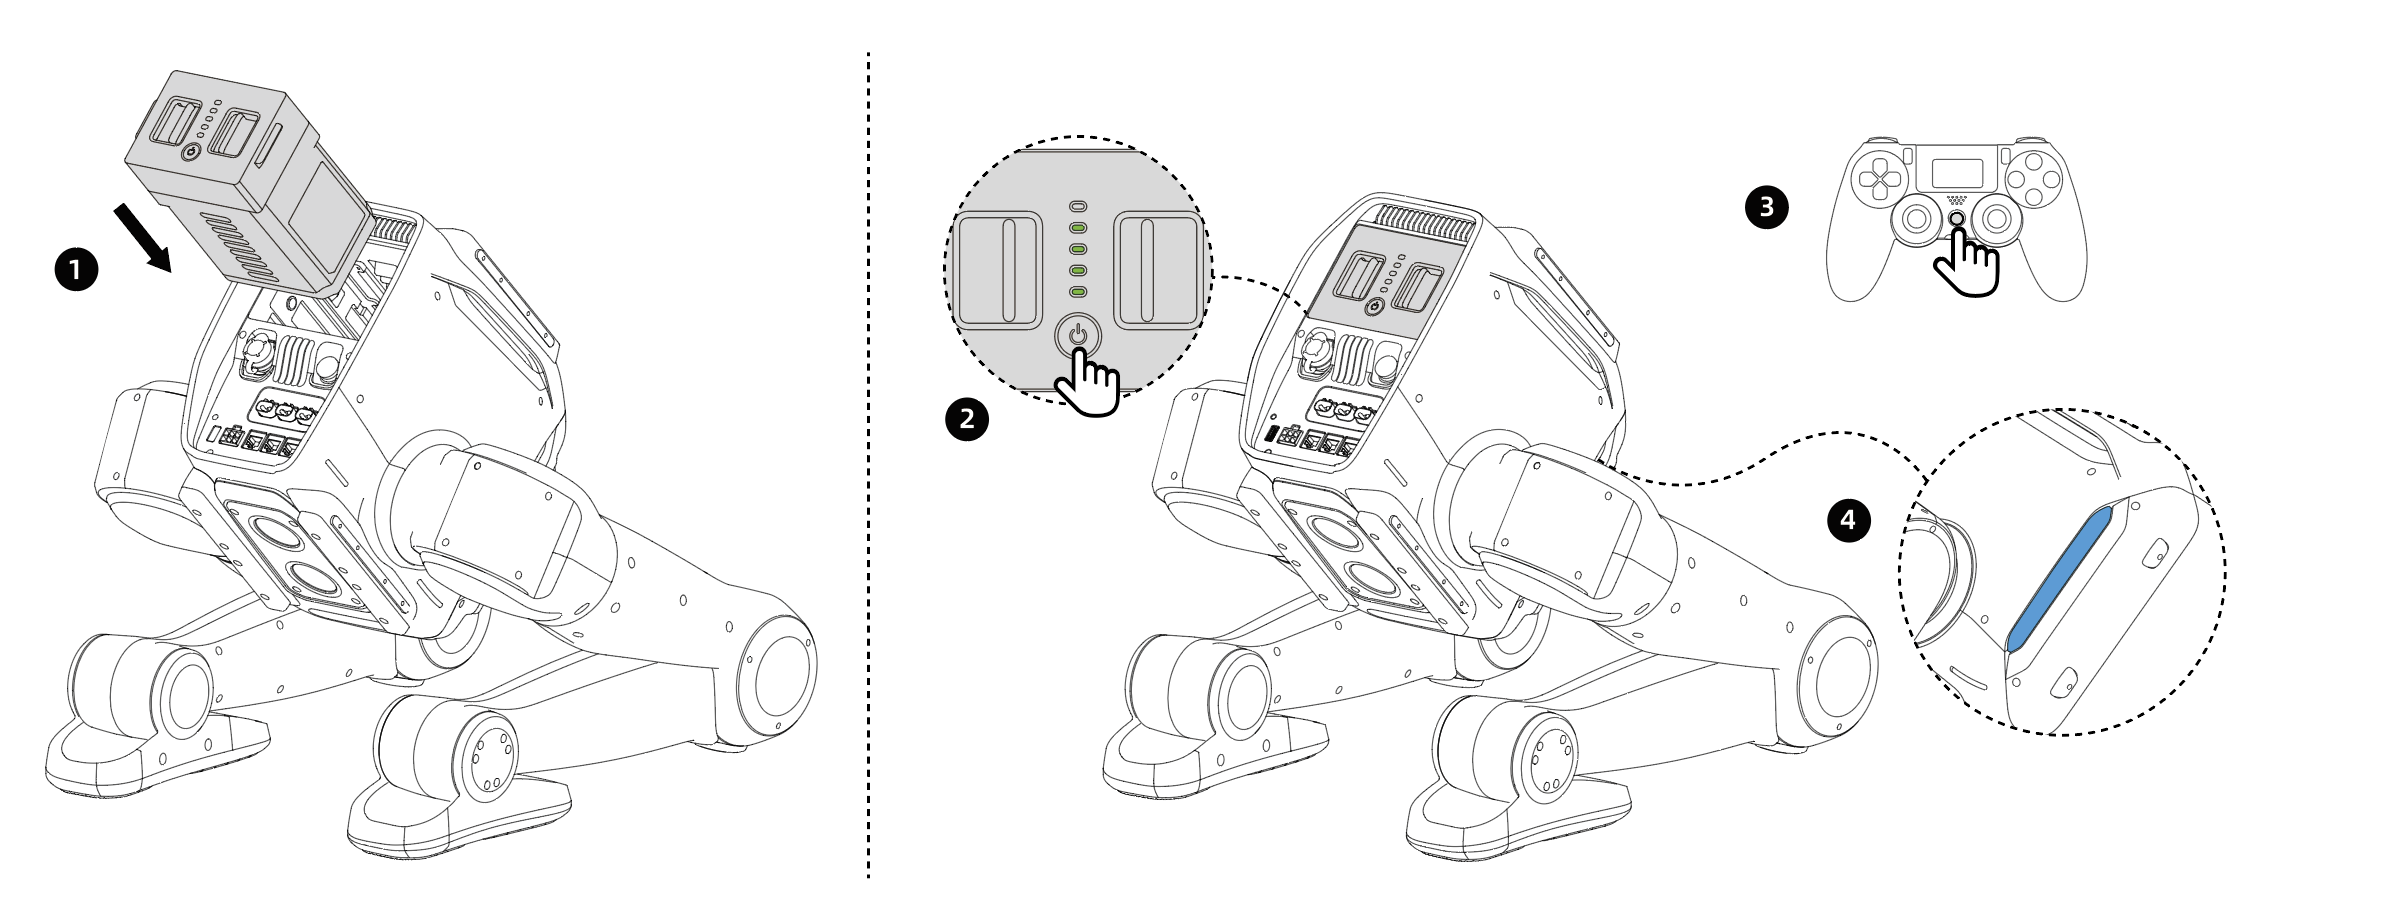
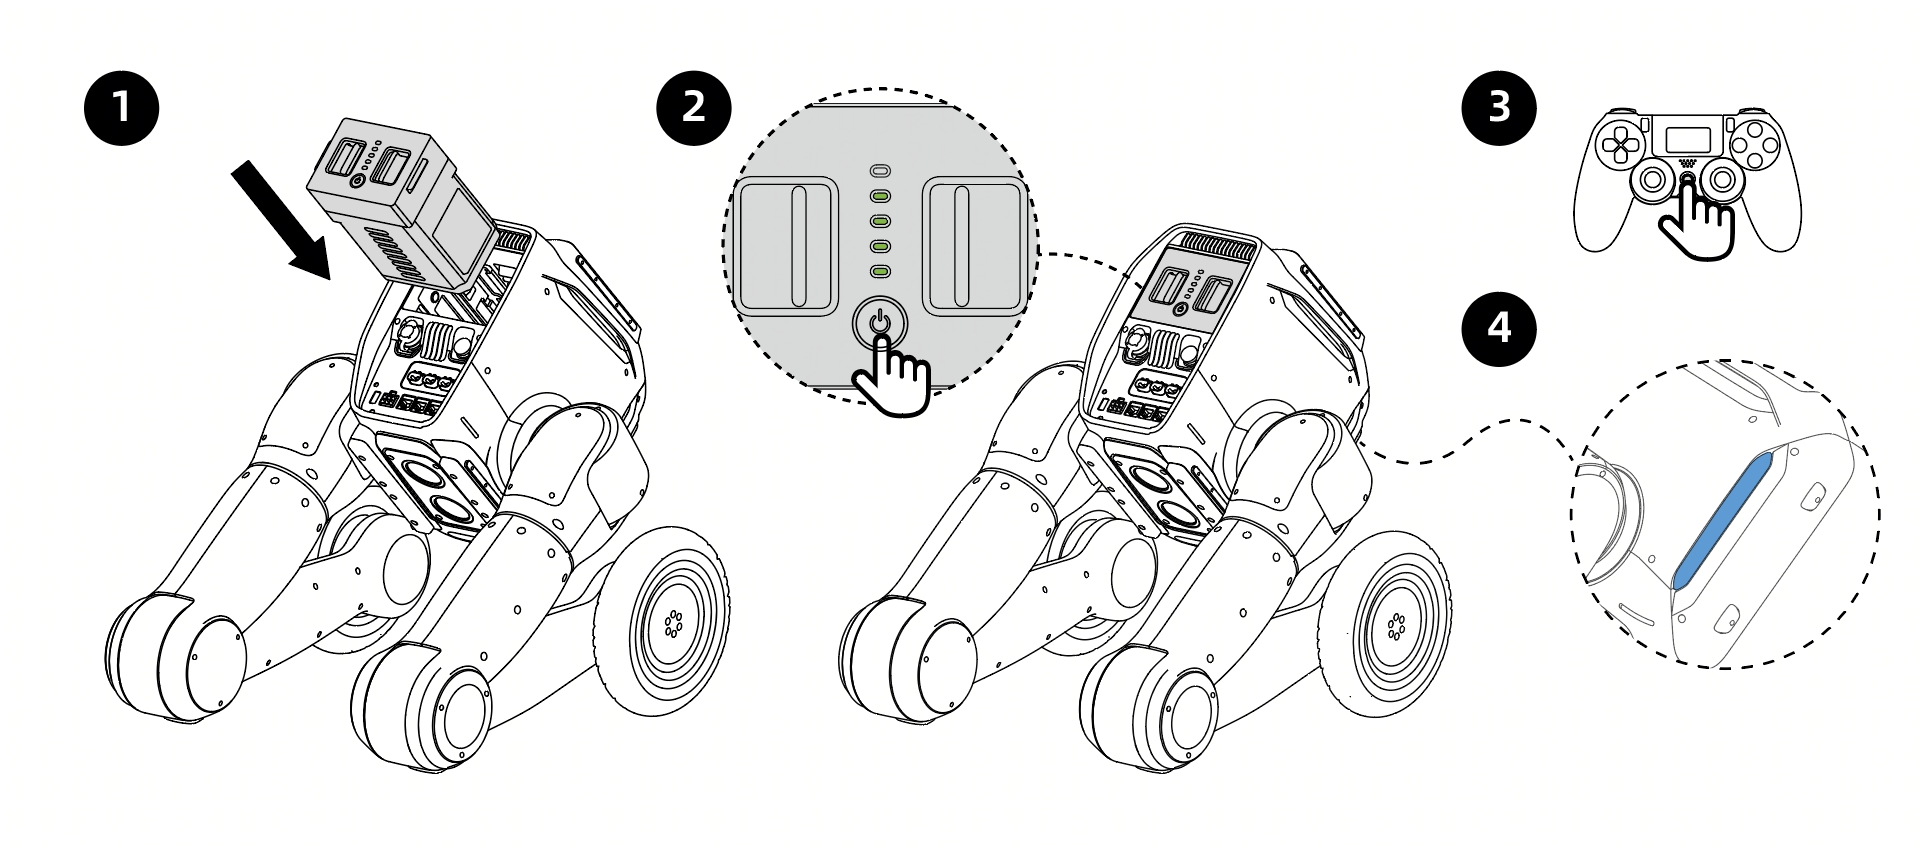
- 开机前请将机器人放置如图所示位置,并保持自平衡状态。
- 将已充满电的电池插入电池仓,按压至卡扣锁紧。
- 先短按 0.5s,再长按机器人「开机」按钮 3s 开机启动,电量显示灯点亮。
- 长按「遥控器开机按钮」2s 开机,显示屏会点亮并显示信息。
- 观察状态指示灯,开机时为白灯闪烁,约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
- 确认遥控器显示屏信号指示标,有信号显示即配对成功,开机完成。
关机流程
- 如需停止机器人的运动,在遥控模式同时按下 L1+ X 按键进入蹲下状态,让设备平稳落地。
- 长按机器人「关机」按钮 3s 关机,电量显示灯和状态灯会熄灭。
- 长按「遥控器关机按钮」2s 关机,显示屏熄灭。
- 待指示灯全部熄灭后,取出电池。
双臂配置补充 · 3.3.1 开机流程
注意:完成机器人头部安装,并完成头部关节供电线和关节通信线连接后才能正常开机。
-
将已充满电的电池插入电池仓,按压至卡扣锁紧。固定支架版本机器需要将电源适配器插入外接电源接口,并接220V电源才能正常开机。移动底盘版本需打开底盘后部电源开关。
-
先短按0.5s,再长按机器人「开机」按钮3s开机启动,电量显示灯点亮。
-
长按「遥控器开机按钮」2s开机,显示屏会点亮并显示信息。
-
观察状态指示灯,开机时为白灯闪烁,约20s后转换为静态蓝色或绿色并常亮表示开机完成。
-
确认遥控器显示屏信号指示标,有信号显示即配对成功,开机完成。
双臂配置补充 · 3.3.2 关机流程
-
如需停止机器人的运动,在遥控模式同时按下L1+X按键进入空闲状态,所有关节电机处于力矩阻尼状态,会慢慢下滑。
-
固定底盘版本需拔出外接电源接口。移动底盘版本需关闭底盘后部电源开关。
-
先短按0.5s,再长按机器人「开机」按钮3s完成关机,电量显示灯和状态灯会熄灭。
-
长按「遥控器关机按钮」3s关机,显示屏熄灭。
待人工确认事项
- 遥控器关机按键时长:主手册 §3.3(双臂/移动双臂)称长按 3s,§3.4(双足/双轮足)称长按 2s,§4.1 称长按 Power 键 2s 以上。遥控器为同一硬件,两处时长说法不一致,本页按原文原样保留,待人工裁决统一口径。
- 机器人开机/关机按钮短按时长:遥操快速上手指南(
raw/tron-2/TRON2_Dual_Arm_Robot_Teleoperation_Quick_Start_Guide-zh.md §2、§5)称短按开机按钮约 1 秒,与主手册 §3.3 的"先短按 0.5s"不一致。本页按主手册 v1.4(0.5s)编写;冲突标记详见 VR 遥操作快速上手。