TRON 2 · 使用与开发
环境要求与运行模式
适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。
本页为 TRON 2 的使用环境要求与各形态模式说明,搬运自主手册 raw/tron-2/TRON2_User_Manual-zh.md §3.1 与 §3.2,全形态适用(双臂/移动双臂/双足/双轮足)。其中模式说明按形态分列(双臂形态、双足/双轮足形态),上层/底层开发模式仅适用于 EDU 版本。
使用环境要求
- 电磁干扰环境:需避免在高压电线、移动基站等干扰源环境下运行。
- Wi-Fi 信号干扰:避免同频干扰,受到干扰时需关闭周边其他无线设备信号源。
- 视线范围内控制:全程保持机器人在可视范围内,确保与障碍物、人群、水面等保持 ≥1 米的安全距离。
- 温度范围:-5°C-40°C,禁止在大雾、雨雪、雷电等恶劣天气下户外使用。
- 防水防尘:机器人不防水防尘,请避免潮湿、沙尘环境。
- 地面要求:摩擦力较大的平坦地面,如需在光滑地面等使用机器请谨慎操作。
- 安全辅助:双足/轮足形态下,在遥控模式或开发验证初期,可以使用吊绳避免摔倒。
双臂配置补充 · 3.1 使用环境要求
-
电磁干扰环境:需避免在高压电线、移动基站等干扰源环境下运行。
-
Wi-Fi信号干扰:避免同频干扰,受到干扰时需关闭周边其他无线设备信号源。
-
视线范围内控制:全程保持机器人在可视范围内,确保与障碍物、人群、水面等保持≥1米的安全距离。
-
温度范围:-5°C至40°C,禁止在大雾、雨雪、雷电等恶劣天气下户外使用。
-
防水防尘:机器人不防水防尘,请避免潮湿、沙尘环境。
-
地面要求:摩擦力较大的平坦地面,如需在光滑地面等使用机器请谨慎操作。
-
安全辅助:双足/双轮足形态下,在遥控模式或开发者模式初期,可以使用吊绳避免摔倒。
模式说明及使用流程图示
| 形态 | 模式 | 模式说明 |
| 双臂形态 | 演示模式 | 提供预设动作演示、拖拽记录轨迹以及回放所记录的轨迹 |
| VR遥操模式 | 此模式下使用VR设备遥控操作机器人,主要用于遥操作、数据采集等 | |
| 上层开发模式 (仅适用于EDU版本) | 可以调用上层应用开发接口,基于内置运控算法控制机器人运动,如moveJ、servoP等 | |
| 底层开发模式 (仅适用于EDU版本) | 可以调用底层开发接口,直接控制关节 | |
| 双足/双轮足形态 | 遥控模式 | 用户使用遥控器控制机器人运动,包括:前后左右、转向、高度调节等 |
| 上层开发模式 (仅适用于EDU版本) | 调用上层应用开发接口,基于内置运控算法控制机器人运动,包括:前后左右、转向、高度调节等 | |
| 底层开发模式 (仅适用于EDU版本) | 脱离内置运控算法调用底层运动控制接口,直接控制关节 |
模式使用流程图示(图片 URL 原样保留):
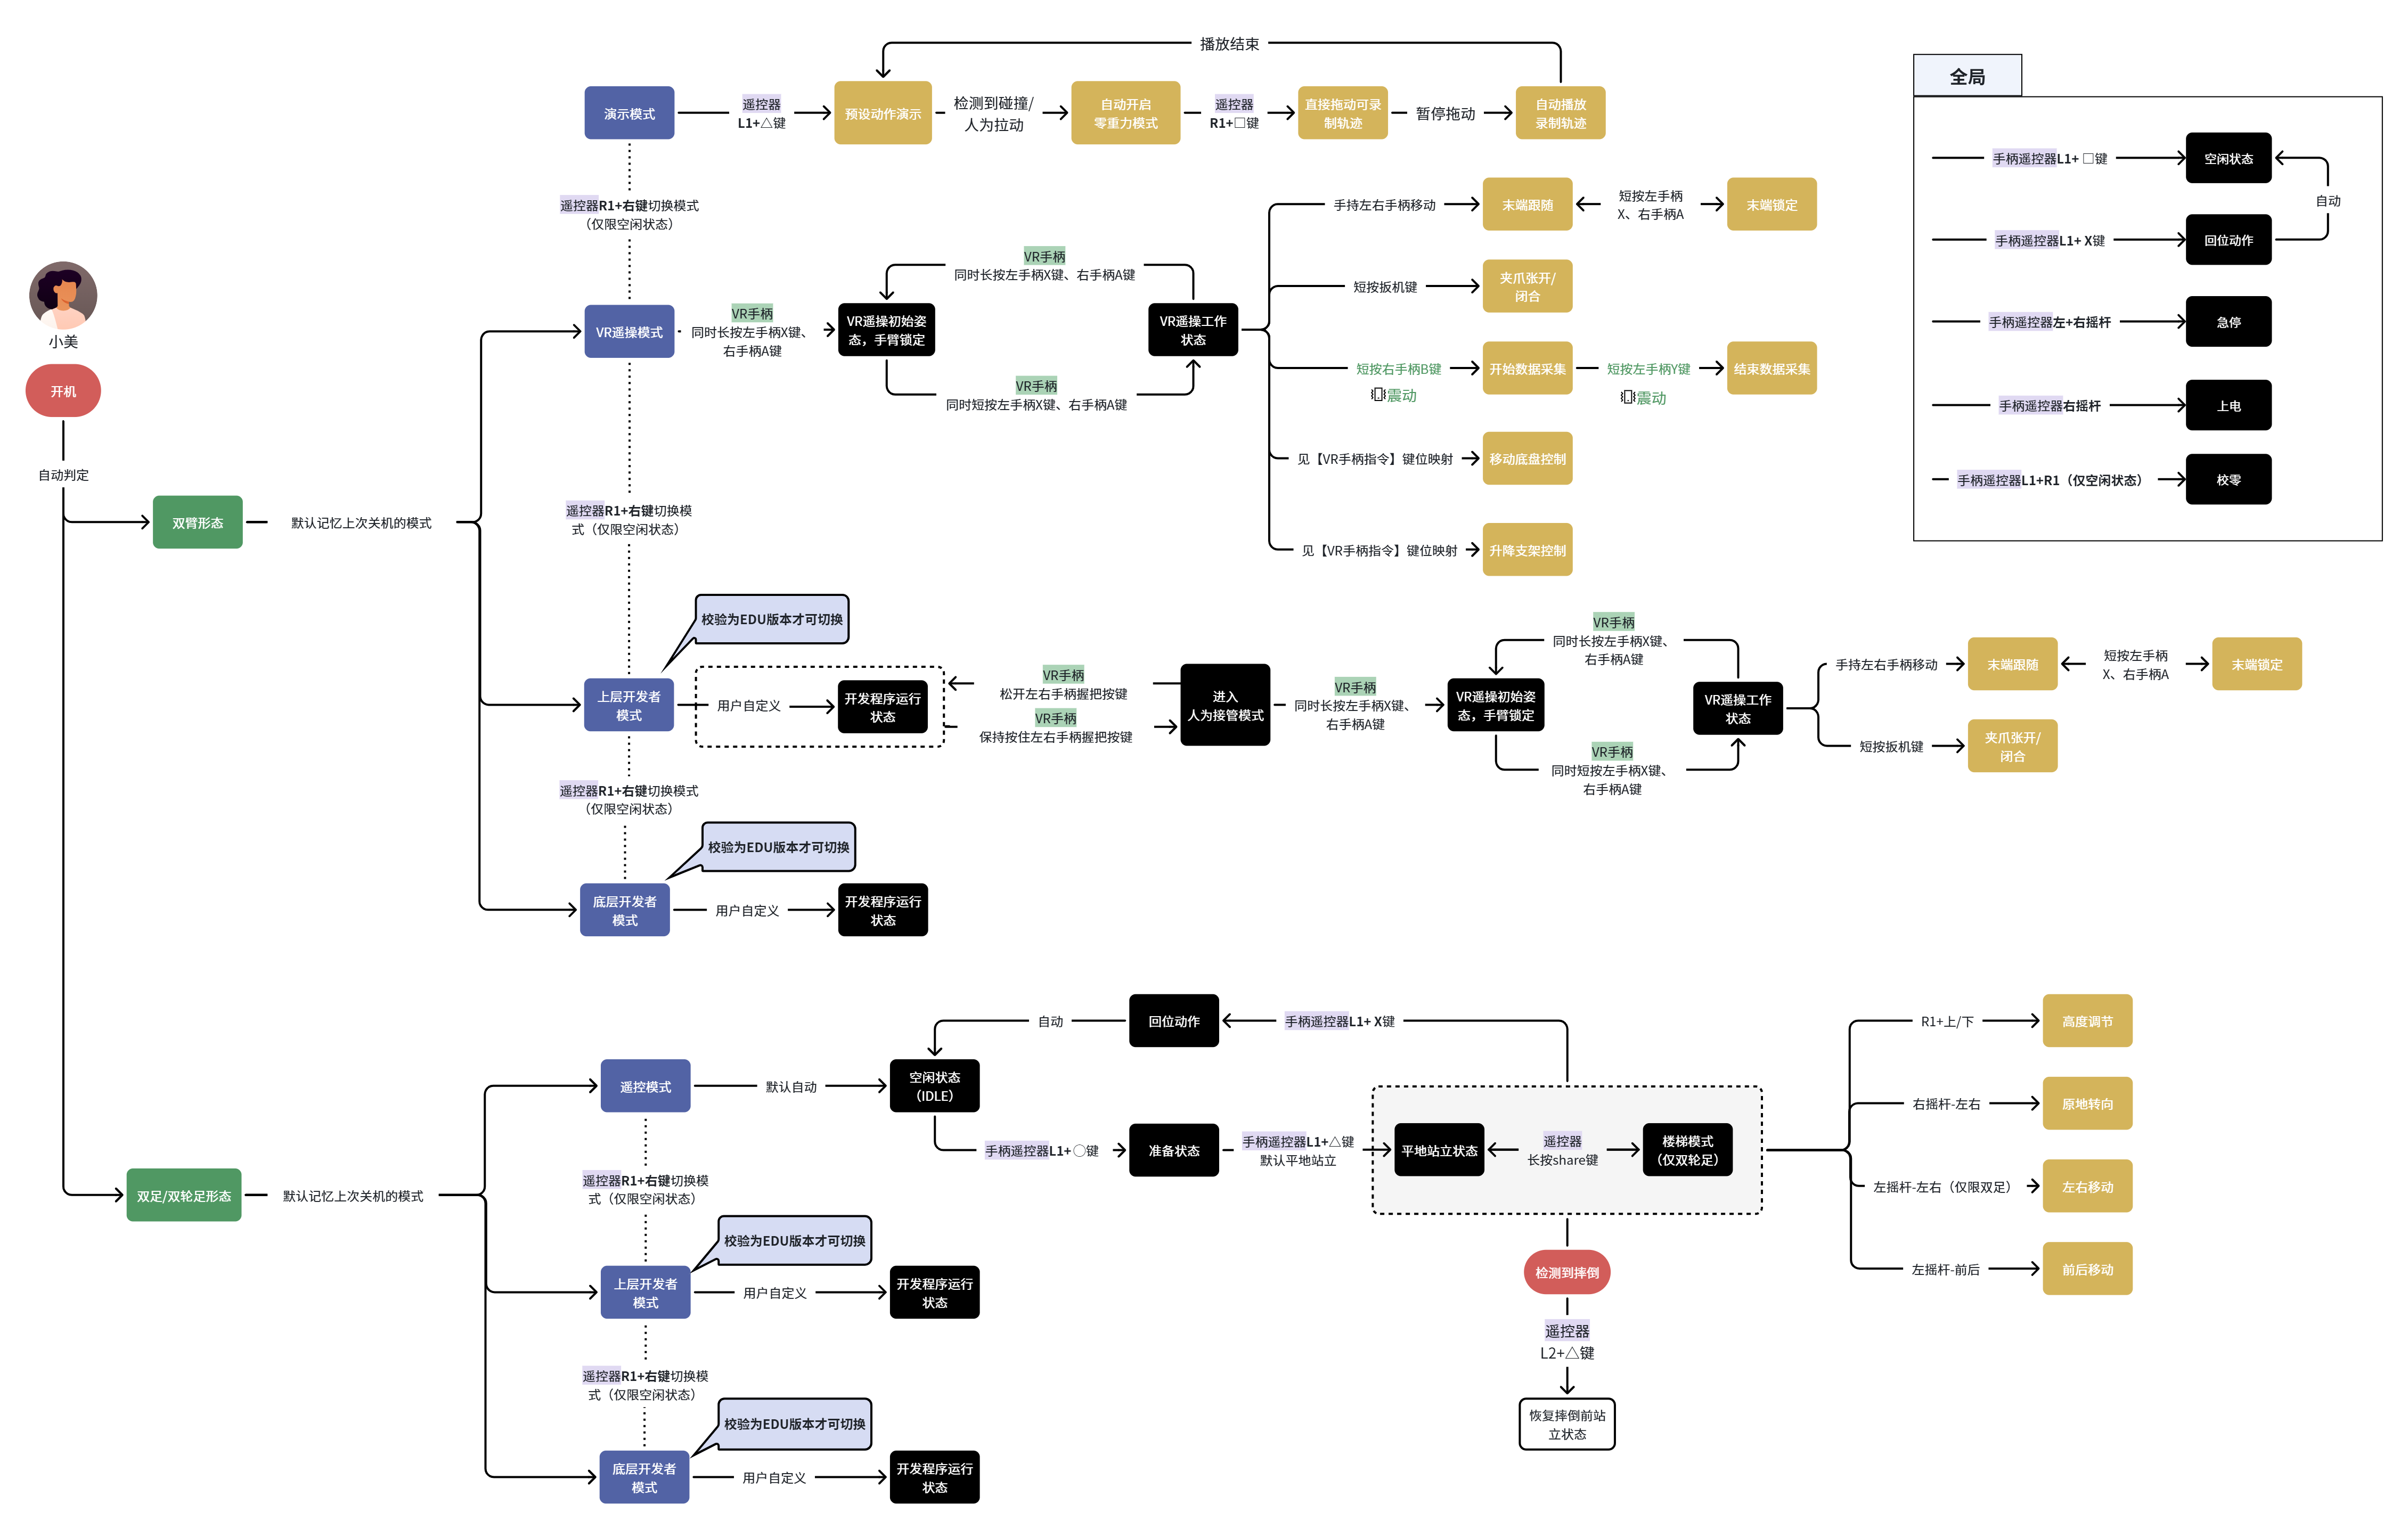
各模式的切换方法(遥控器模式切换键位)见硬件与设备参考中各形态遥控指令说明;双臂 VR 遥操模式的完整使用方法见 VR 设备及双臂遥操作使用说明。
双臂配置补充 · 3.2 模式说明及使用流程图示
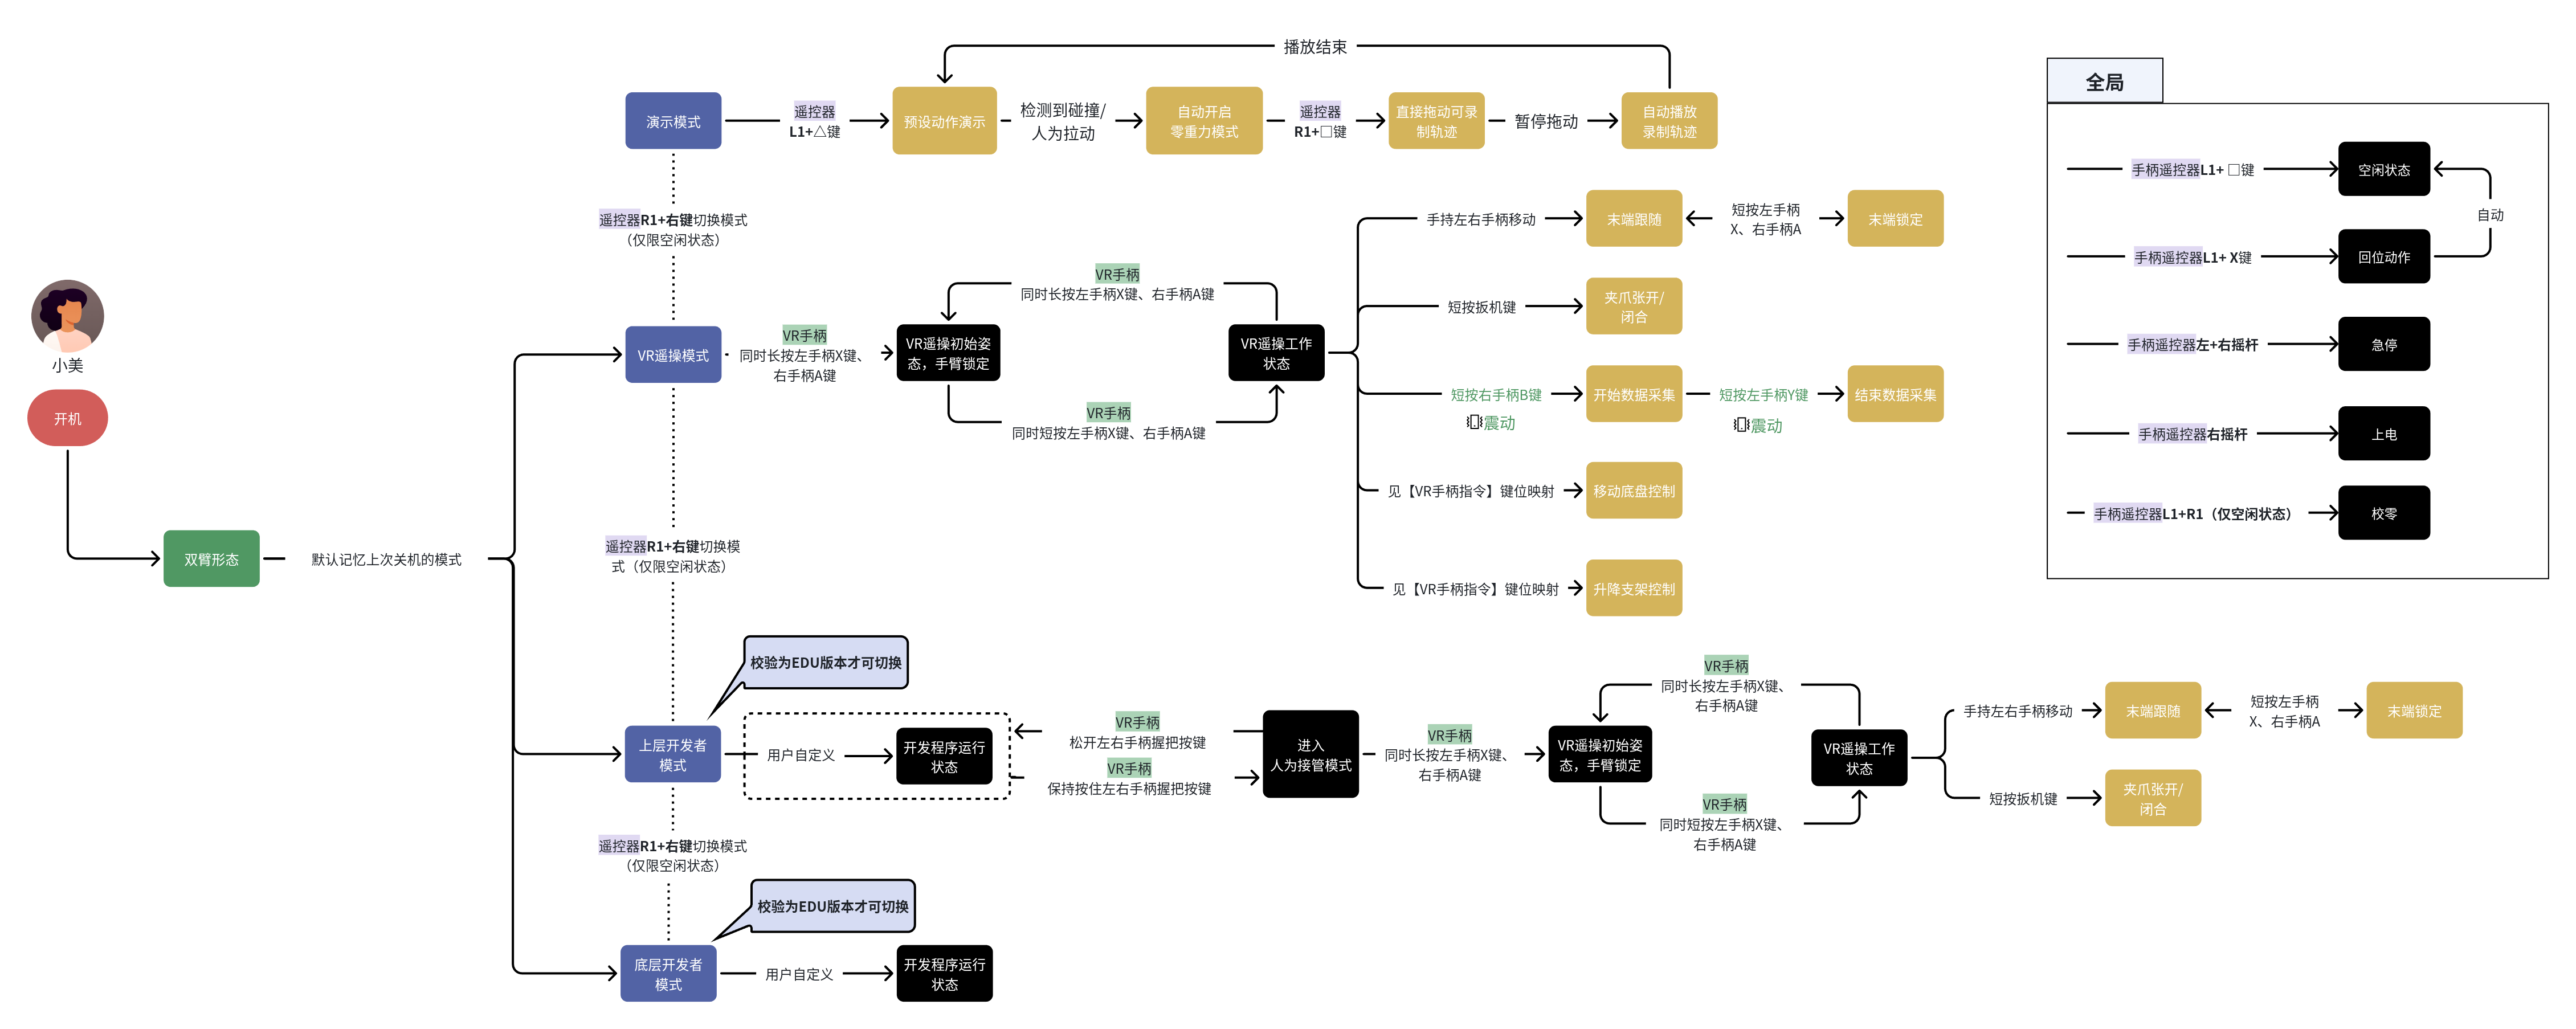
| 形态 | 模式 | 定义 |
|---|---|---|
| 双臂形态 | 演示模式 | · 典型用户场景为首次开箱查验机器人能力,此模式下可使用遥控器发出指令让机器人演示手臂能力 · 演示动作需要体现操作能力,即手臂末端可达位置和各关节可运动角度 · 开箱的自检动作是面向用户的第一印象,需要优雅流畅,考虑做个舞蹈动作或者太极拳之类 · 动作演示完毕后进入演示空闲状态,双手自然下垂 |
| VR遥操模式 | · 此模式下使用VR设备遥控操作机器人,主要用于数据采集 · 零位状态默认为大臂在身体两侧下垂,小臂胸前平举,大臂小臂90度垂直 | |
| 上层开发模式 | · 开发者模式下,用户可以调用上层开发接口,包括moveJ、servoP等 · 校验为EDU版本才可切换到「上层开发模式」 · 遥控器打印High-Level Development,灯语为静态青色 | |
| 底层开发模式 | · 底层开发者模式下,用户可以使用python、C++的底层接口,直接控制关节,此时所有控制节点关闭 · 遥控器打印Low-Level Development,灯语为绿色 · 校验为EDU版本才可切换到「底层开发模式」 |
继续阅读VR 遥操作详解