遥控器与屏幕
适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。
本页介绍 TRON 2 遥控器的开关机、屏幕信息、键位及各形态遥控指令,内容搬运自主手册 raw/tron-2/TRON2_User_Manual-zh.md §4。其中**「双臂/移动双臂机器人遥控指令」(§4.4)仅适用于双臂/移动双臂形态**,「双足/双轮足机器人遥控指令」(§4.5)仅适用于双足/双轮足形态,两节内容分开编写、互不通用,请按自己的机器人形态查阅对应小节。
遥控器开关机
- 开启遥控器:长按 Power 键 2s 以上,听到"滴"的一声,遥控开启成功,进入默认界面。
- 关闭遥控器:长按 Power 键 2s 以上,听到"滴"的一声,遥控关闭、屏显熄灭。
4.1 遥控器开关机
- 开启遥控器:长按 Power 键 2s 以上,听到“滴”的一声,遥控开启成功,进入默认界面。
- 关闭遥控器:长按 Power 键 2s 以上,听到“滴”的一声,遥控关闭、屏显熄灭。
屏幕信息
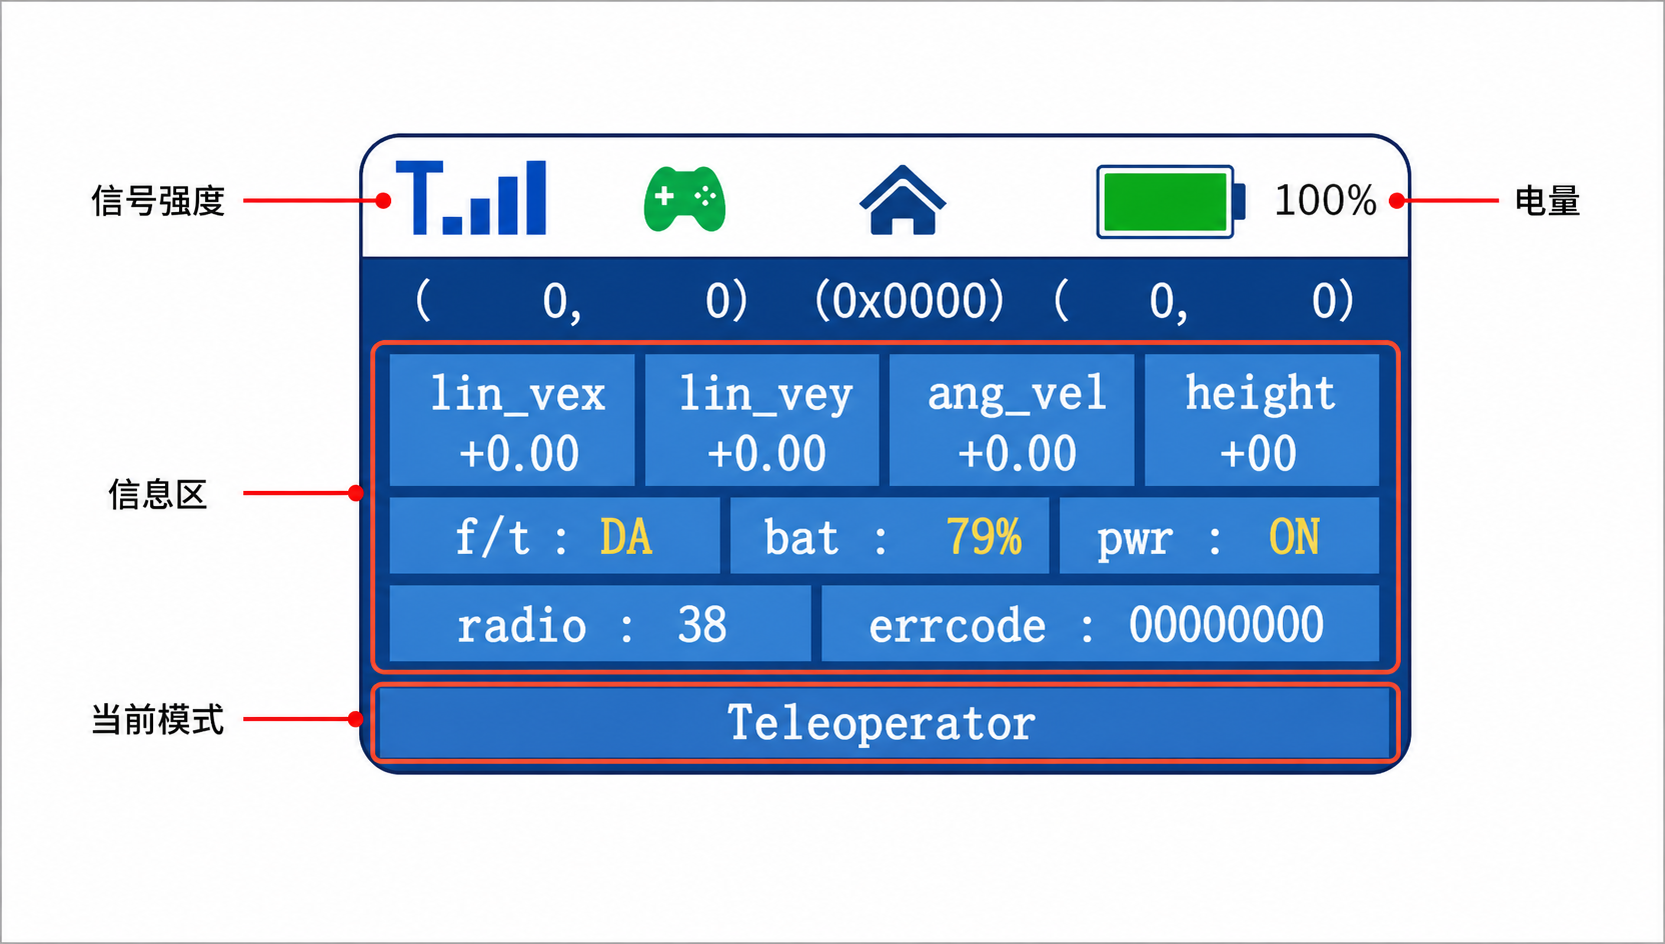
信号强度:遥控器跟机器未连接时无信号图标,连接后显示蓝色信号栏,亮起栏数越多表示信号越强
电量:表示遥控器电量
信息区:会返回机器人当前模式、机器电量、机器人是否上电等
当前模式/状态:High-Level Development(上层开发者模式)/Low-Level Development(底层开发者模式)/Teleoperator(遥控模式)/show mode演示模式/Idle(不同模式下的空闲状态)
双臂配置补充 · 4.2 屏幕信息
-
信号强度:遥控器跟机器未连接时无信号图标,连接后显示蓝色信号栏,亮起栏数越多表示信号越强。
-
电量:表示遥控器电量。
-
信息区:会返回机器人当前模式、机器电量、机器人是否上电等信息。
-
当前模式/状态:High-Level Development(上层开发者模式)/ Low-Level Development(底层开发者模式)/ Teleoperator(遥控模式)/ Idle(不同模式下的空闲状态)。
遥控器键位
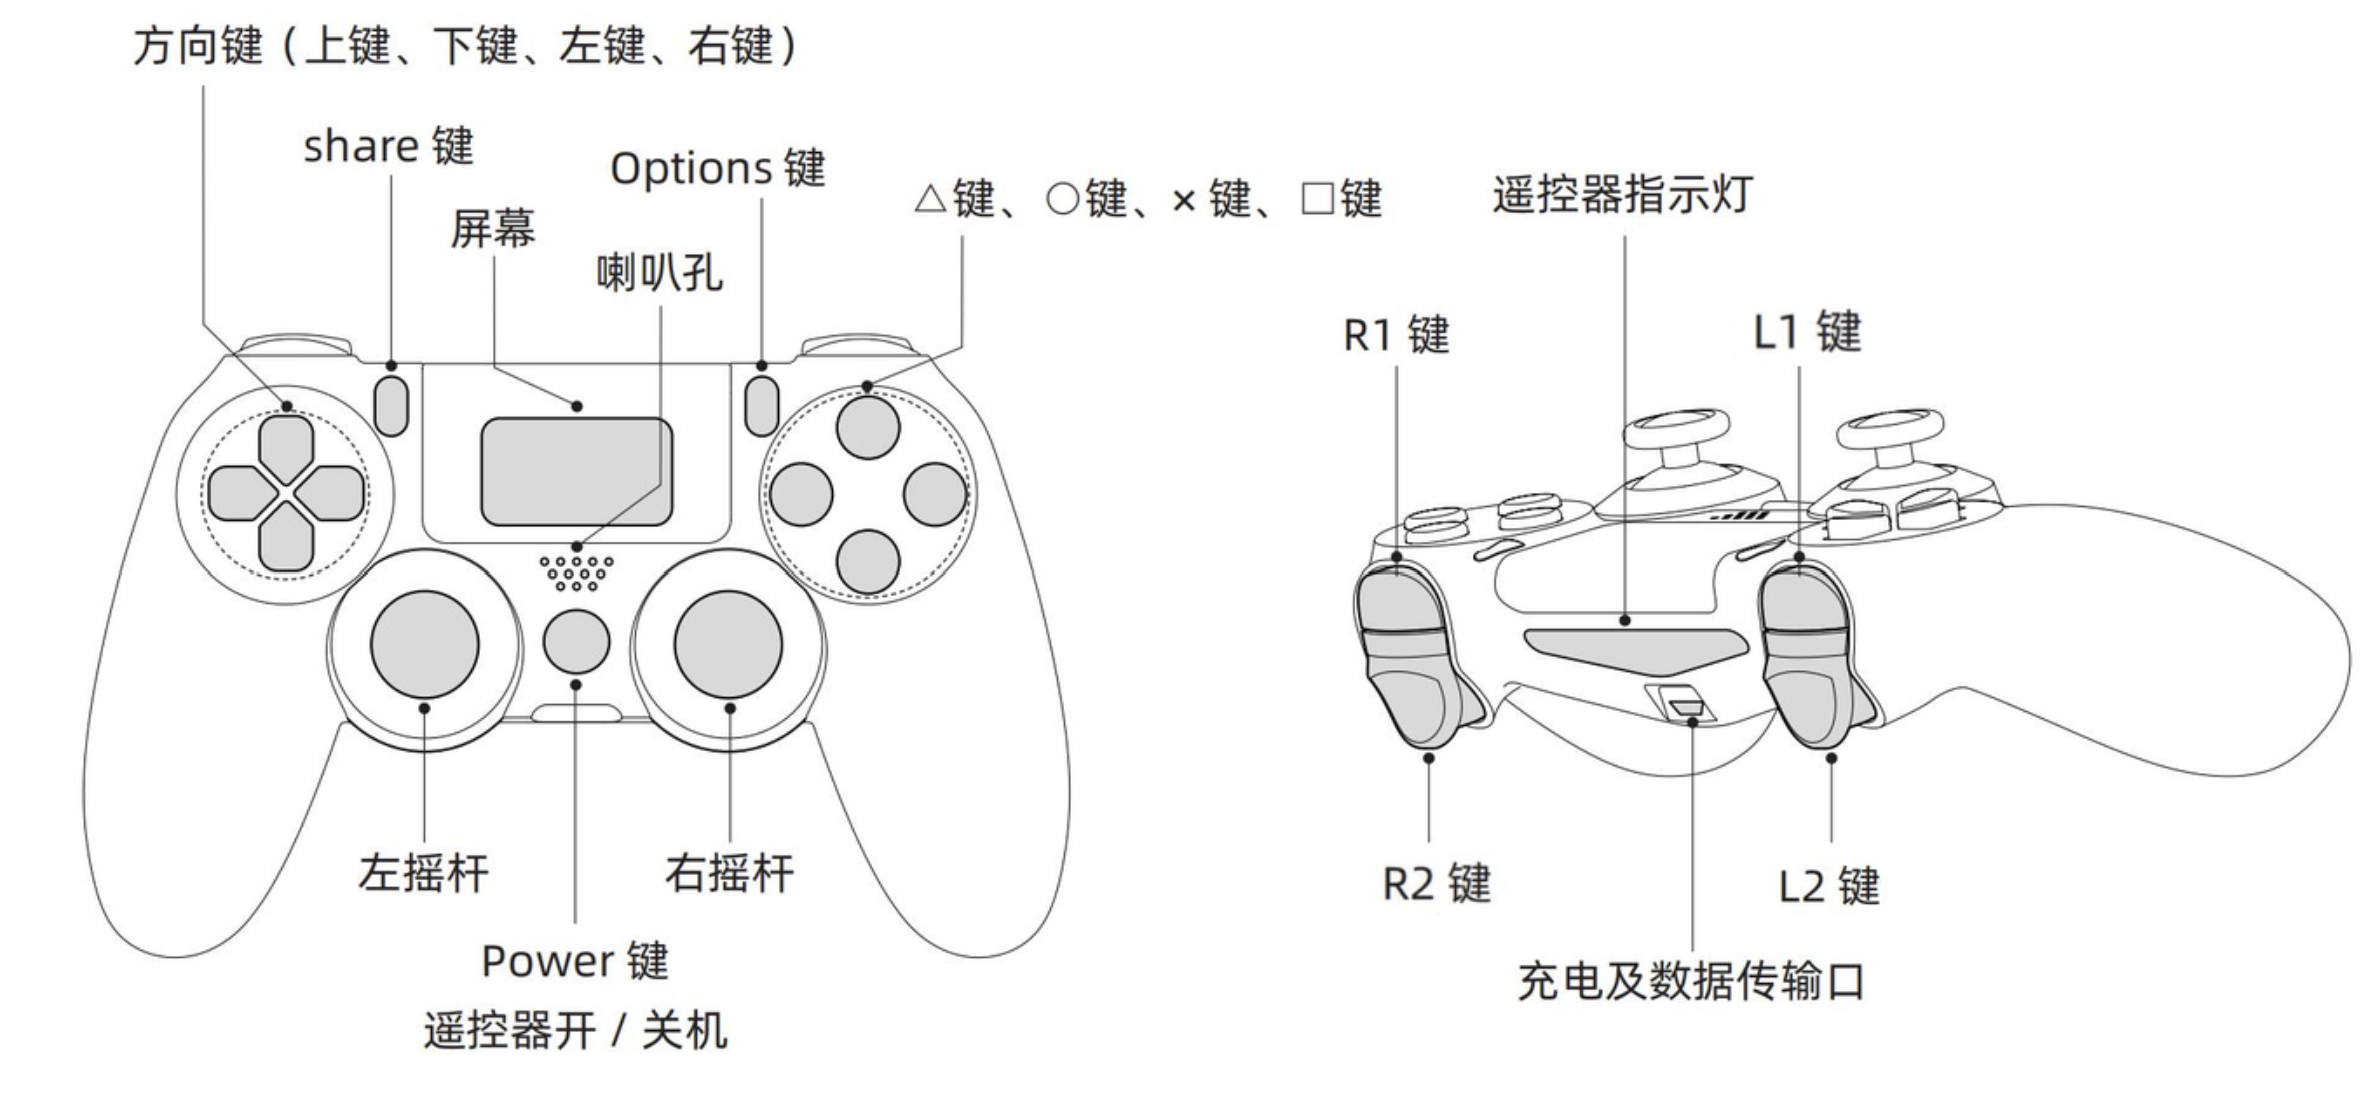
双臂配置补充 · 4.3 遥控器键位
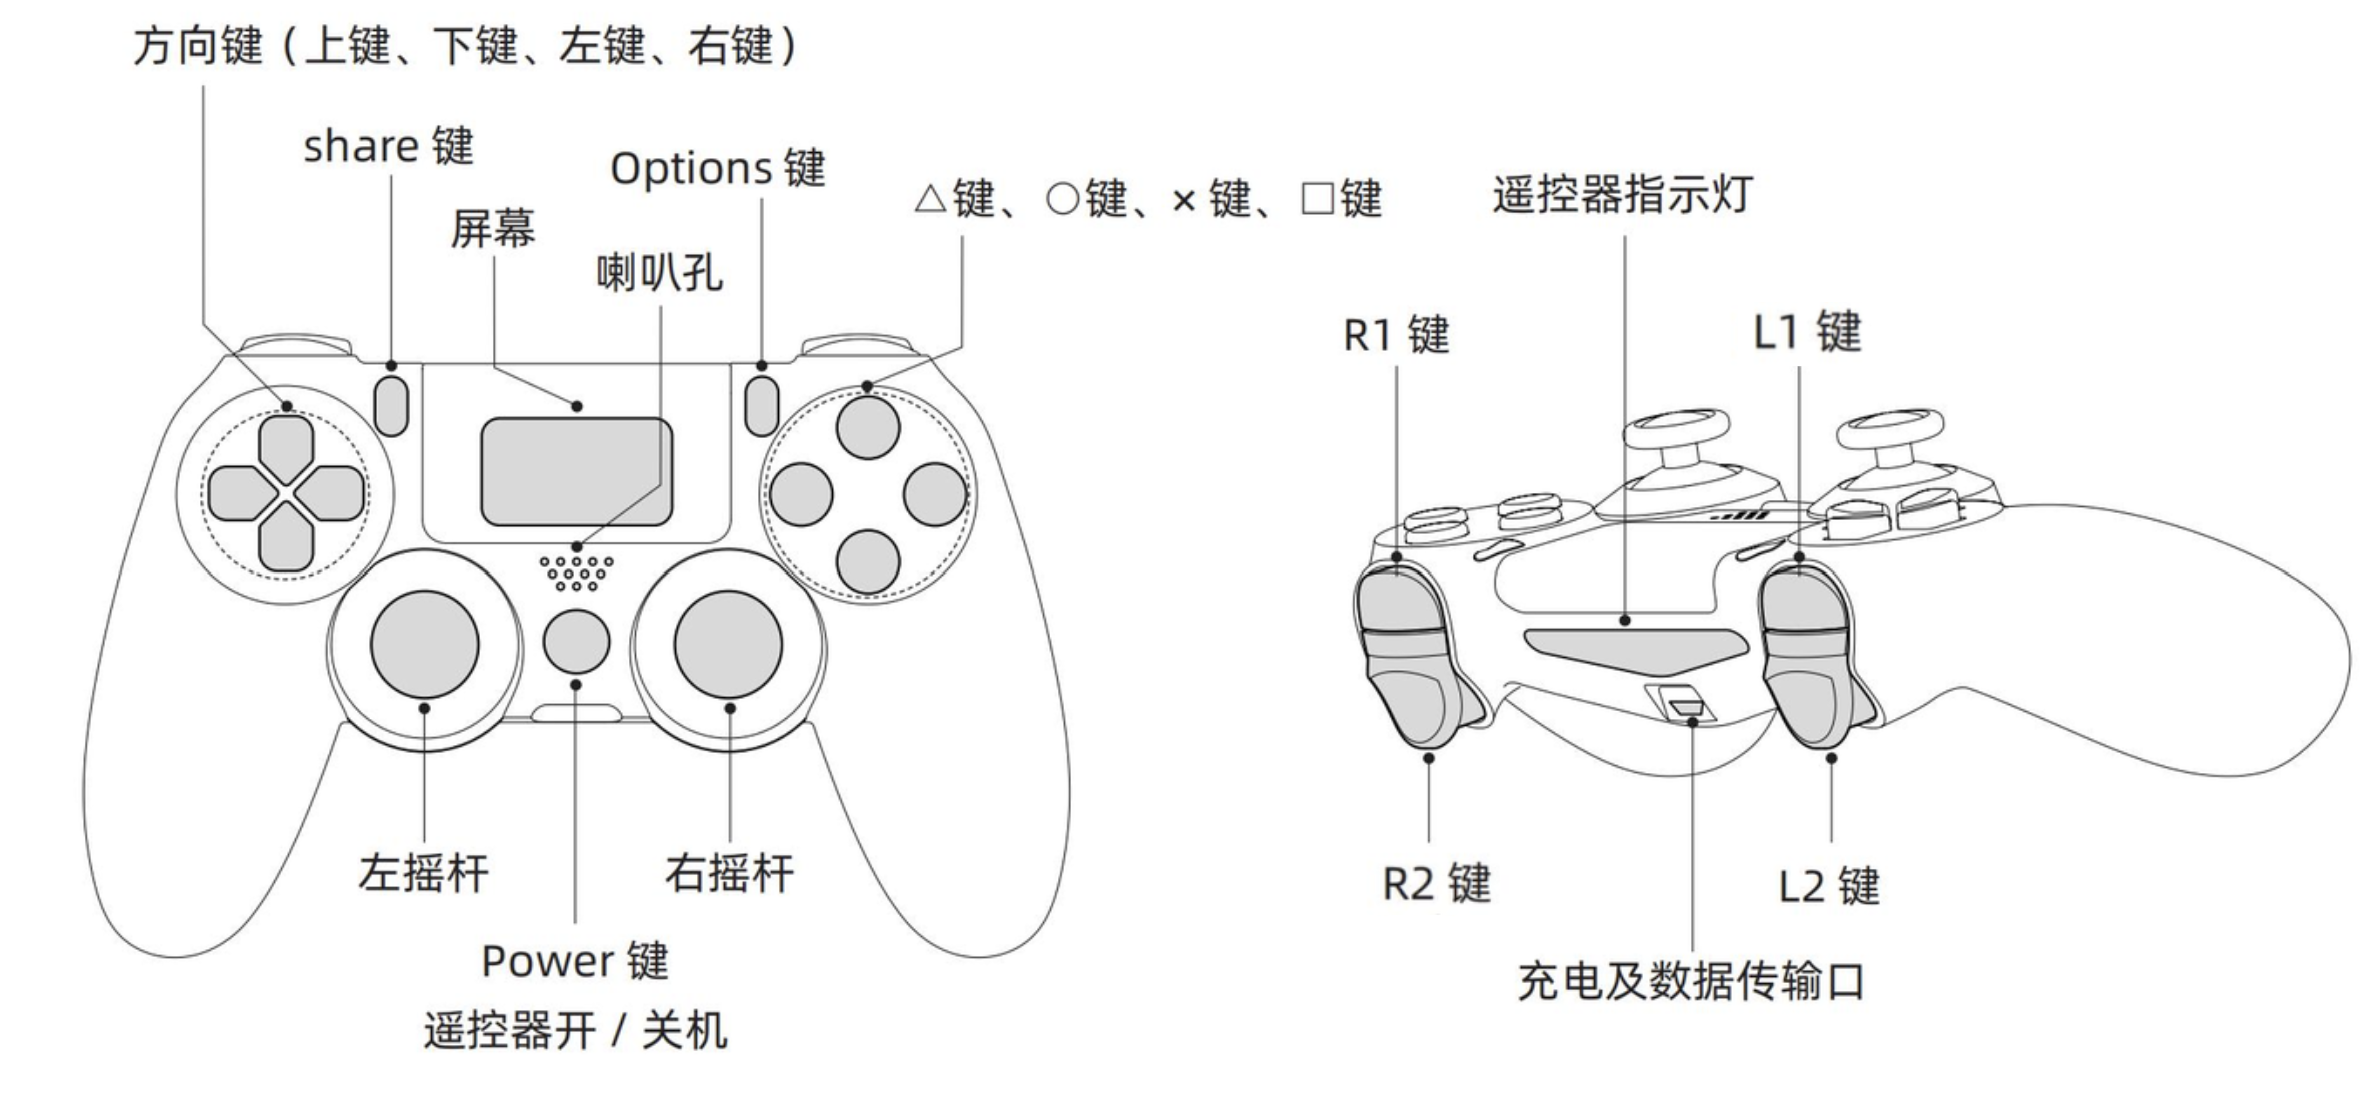
双臂/移动双臂机器人遥控指令
适用范围:本节仅适用于双臂/移动双臂形态。双足/双轮足形态请查阅下一节。
| 概念 | 指令说明 | 前置条件 | 按键 | 备注 |
|---|---|---|---|---|
| 模式切换 | 循环切换双臂形态下的模式 | 空闲状态 | R1+右键:正向循环切换模式 R1+左键 :反向循环切换模式 | 机器人开机默认保持关机前的模式 |
| 回位动作 | - 双臂形态下, 回位动作为双臂外摆后自然下垂 (有开启安全保护功能则触发手臂避让桌面动作) - 完成回位动作后自动进入空闲状态 (关节电机处于力矩阻尼状态) | 仅在遥控模式和 高层开发者模式下生效 | L1+X | |
| 直接进入空闲状态 | 不执行回位动作,所有关节电机 处于力矩阻尼状态,慢慢下滑 | 全局 | L1+ □ | 仅用于回位动作失效的紧急情况下 |
| 急停按钮 | 所有电机驱动器立即断电状态, 但电池供电和灯语等不会断电,整机会跌落 | 全局 | 左 + 右摇杆按键 | 任何模式和状态下急停触发后都会立即切断所有电机电源 |
| 急停解除 | 电机重新上电 | 急停状态 | 右摇杆按键 | 其余状态单击无效果,解除后进入阻尼状态 |
| 校零 | 用于重新校准关节零点 | 空闲状态 | L1+R1 | 仅升级主控或受到剧烈碰撞导致零点丢失、 出现位置漂移的情况才需要进行校零 |
⚠️ 资料冲突(待人工裁决):模式切换按键:raw/tron-2/TRON2_User_Manual-zh.md §4.4 称 R1+右键正向循环切换模式、R1+左键反向循环切换模式;raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §4.4 称仅 R1+右键循环切换模式(切换顺序为 VR遥操模式、开发者模式),未提及反向循环切换。本页暂按主手册编写。
⚠️ 资料冲突(待人工裁决):回位动作描述:raw/tron-2/TRON2_User_Manual-zh.md §4.4 称回位动作为"双臂外摆后自然下垂";raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §4.4 称回位动作为"双臂自然下垂"(无"外摆"过程)。本页暂按主手册编写。
双臂配置补充 · 4.4 机器人遥控指令
| 概念 | 指令说明 | 前置条件 | 按键 | 备注 |
|---|---|---|---|---|
| 模式切换 | 循环切换双臂形态下的模式,切换顺序为:VR遥操模式、开发者模式 | 空闲状态 | R1+右键 | 机器人开机默认保持关机前的模式 |
| 回位动作 | · 双臂形态下,回位动作为双臂自然下垂(有开启安全保护功能则触发手臂避让桌面动作) · 完成回位动作后自动进入空闲状态(关节电机处于力矩阻尼状态) | 仅在遥操模式和高阶 开发者模式生效 | L1+X | / |
| 进入空闲状态 | 不执行回位动作,所有关节电机处于力矩阻尼状态,慢慢下滑 | 全局 | L1+□ | 仅用于回位动作失效的紧急情况下 |
| 急停按钮 | 所有电机驱动器立即断电状态,但电池供电和灯语等不会断电,整机会跌落 | 全局 | 左摇杆+右摇杆按键 | 任何模式和状态下急停触发后都会 立即切断所有电机电源 |
| 急停解除 | 电机重新上电 | 急停状态 | 右摇杆按键 | 其余状态单击无效果,解除后进入阻尼状态 |
| 校零 | 用于重新校准关节零点 | 空闲状态 | L1+R1 | 仅升级主控或受到剧烈碰撞导致零点丢失、 出现位置漂移的情况才需要进行校零 |
注意
- 急停触发后都会立即切断所有电机电源(开机前请确认急停状态)。 a. 本体急停:机器人急停按钮按下为急停状态,弹起为非急停状态。急停解除后,必须重新上电才能恢复机器状态。 b. 遥控急停:左右摇杆同时按下为急停状态。按下右摇杆按键结束急停状态,等待几秒后自动恢复机器状态。
双足/双轮足机器人遥控指令
适用范围:本节仅适用于双足/双轮足形态。双臂/移动双臂形态请查阅上一节。
| 指令 | 指令说明 | 前置条件 | 按键 | 备注 |
|---|---|---|---|---|
| 模式切换 | 循环切换双足/双轮足形态下的模式 | 空闲状态 | R1+右键:正向循环切换模式 R1+左键 :反向循环切换模式 | 机器人开机默认保持关机前的模式 |
| 进入准备状态 | 进行触地/抬头的动作 | 空闲状态 | L1+ ○ | |
| 直接进入空闲状态 | 不执行回位动作,所有关节电机处于力矩阻尼状态,慢慢下滑 | 全局 | L1+ □ | 仅用于回位动作失效的紧急情况下 |
| 原地站起 | 机器人从准备状态站起 | 准备状态 | L1+ △ | |
| 回位动作 | - 双足/双轮足形态下,回位动作为蹲下折叠 - 完成回位动作后自动进入空闲状态(关节电机处于力矩阻尼状态) | 仅在遥控模式和 高层开发者模式下生效 | L1+X | |
| 前后移动 | 机器人按照遥控指令,进行前后移动 | 站立状态 | 左摇杆 ↕︎ | |
| 左右移动 (仅限双足) | 机器人按照遥控指令,进行左右移动 | 站立状态 | 左摇杆 ↔︎ | |
| 原地转向 | 机器人按照遥控指令,进行顺时针、逆时针旋转 | 站立状态 | 右摇杆 ↔︎ | |
| 高度调节 | 机器人在站立状态下,用户可通过 遥控器在限制范围内调节机身高度 | 站立状态 | 按住 R1+ 上下按键,机器人匀速下降/上升,松手停止 | 机器开关机后会回到默认位置,不记忆上次设置的高度 |
| 平地/楼梯模式切换(仅限双轮足) | 切换楼梯模式和平地模式 | 站立状态 | 按 share 键 2s | |
| 摔倒爬起 | 机器人意外摔倒后,使机器人恢复站立 | 摔倒检测 | L2+ △ | 机器人在正常状态下按此组合键,无反应 |
| 急停按钮 | 所有电机驱动器立即断电状态,但电池供电和灯语等不会断电,整机会跌落 | 全局 | 左 + 右摇杆按键 | 任何模式和状态下急停触发后都会立即切断所有电机电源 |
| 急停解除 | 电机重新上电 | 急停状态 | 右摇杆按键 | 其余状态单击无效果,解除后进入阻尼状态 |
| 校零 | 用于重新校准关节零点 | 空闲状态 | L1+R1 | 仅升级主控或受到剧烈碰撞导致零点丢失、出现位置漂移的情况才需要进行校零 |
TRON 2 双轮足支持自动回充。使用方法请前往文档中心查阅《TRON2 双轮足自主回充用户手册》。
提示:
急停触发后都会立即切断所有电机电源(开机前请确认急停状态)。 a.本体急停:机器人急停按钮按下为急停状态,弹起为非急停状态。急停解除后,必须重新上电才能恢复机器状态 b.遥控急停:左右摇杆同时按下为急停状态。按下右摇杆按键结束急停状态,等待几秒后自动恢复机器状态。
待人工确认事项
- 模式切换按键差异(资料冲突):主手册 v1.4 §4.4 增加了 R1+左键反向循环切换模式(v1.3 变更),双臂手册 v1.2 §4.4 仅有 R1+右键循环切换且给出切换顺序"VR遥操模式、开发者模式"。本页暂按主手册编写,需人工确认双臂形态当前的完整模式切换顺序(是否含演示模式等)。
- 回位动作描述差异(资料冲突):主手册 v1.4 §4.4 称双臂回位动作为"双臂外摆后自然下垂",双臂手册 v1.2 §4.4 称"双臂自然下垂"。本页暂按主手册编写。
- 双臂手册 v1.2 §4.2 屏幕信息的"当前模式/状态"列表不含 show mode 演示模式(主手册 v1.4 已含),主手册较新,本页按主手册搬运;如需可人工复核旧版遥控器固件是否显示演示模式。