TRON 2 DOCS
产品文档/TRON 2/硬件参考
TRON 2 · 使用与开发

坐标系与关节限位

全形态适用

适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。

本页搬运自主手册 raw/tron-2/TRON2_User_Manual-zh.md §1.5,介绍 TRON 2 各形态的关节坐标系与关节限位。双臂形态与双足/双轮足形态分别成节,适用范围不同,请勿混用。经与双臂专用手册 v1.2 §1.5 比对,双臂形态的关节序号与限位参数两手册完全一致,无冲突。

双臂形态

  • 当各个关节均为零度时,其关节坐标系如下图。其中红色为 x 轴,绿色为 y 轴,蓝色为 z 轴。
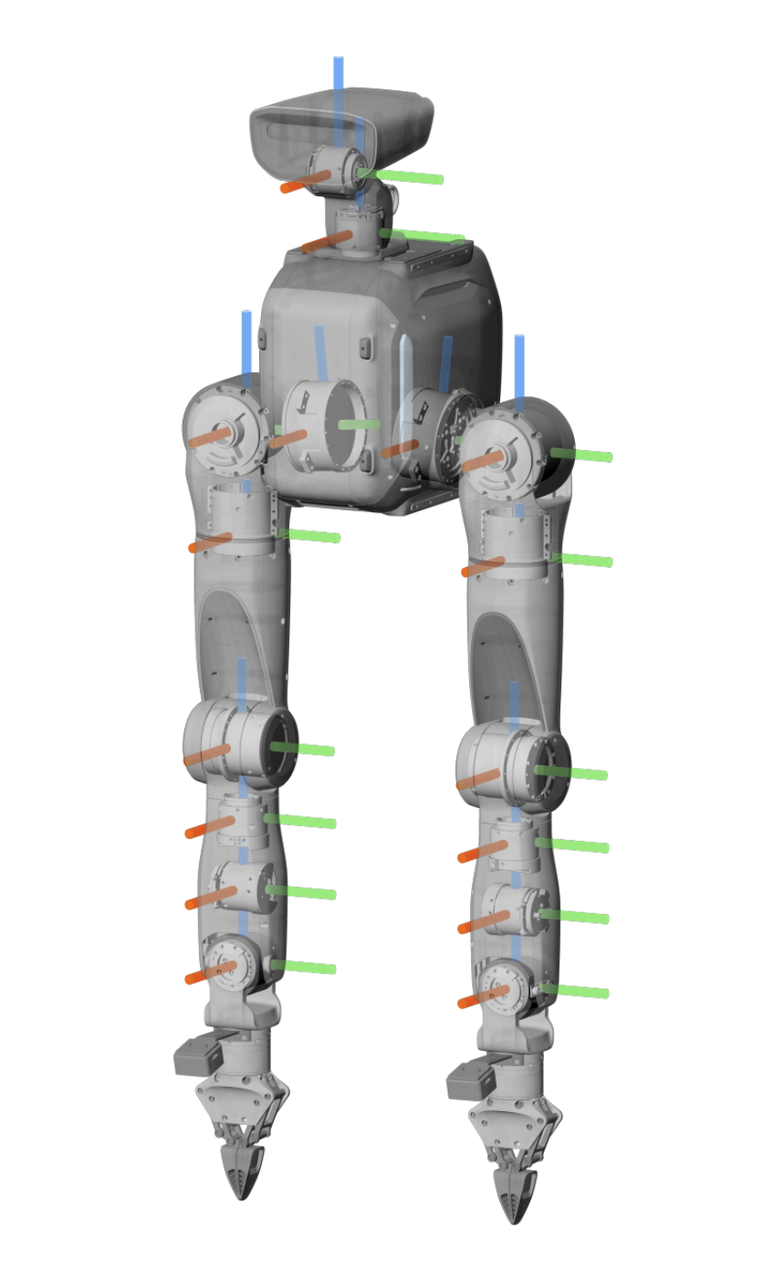
产品手册示意图
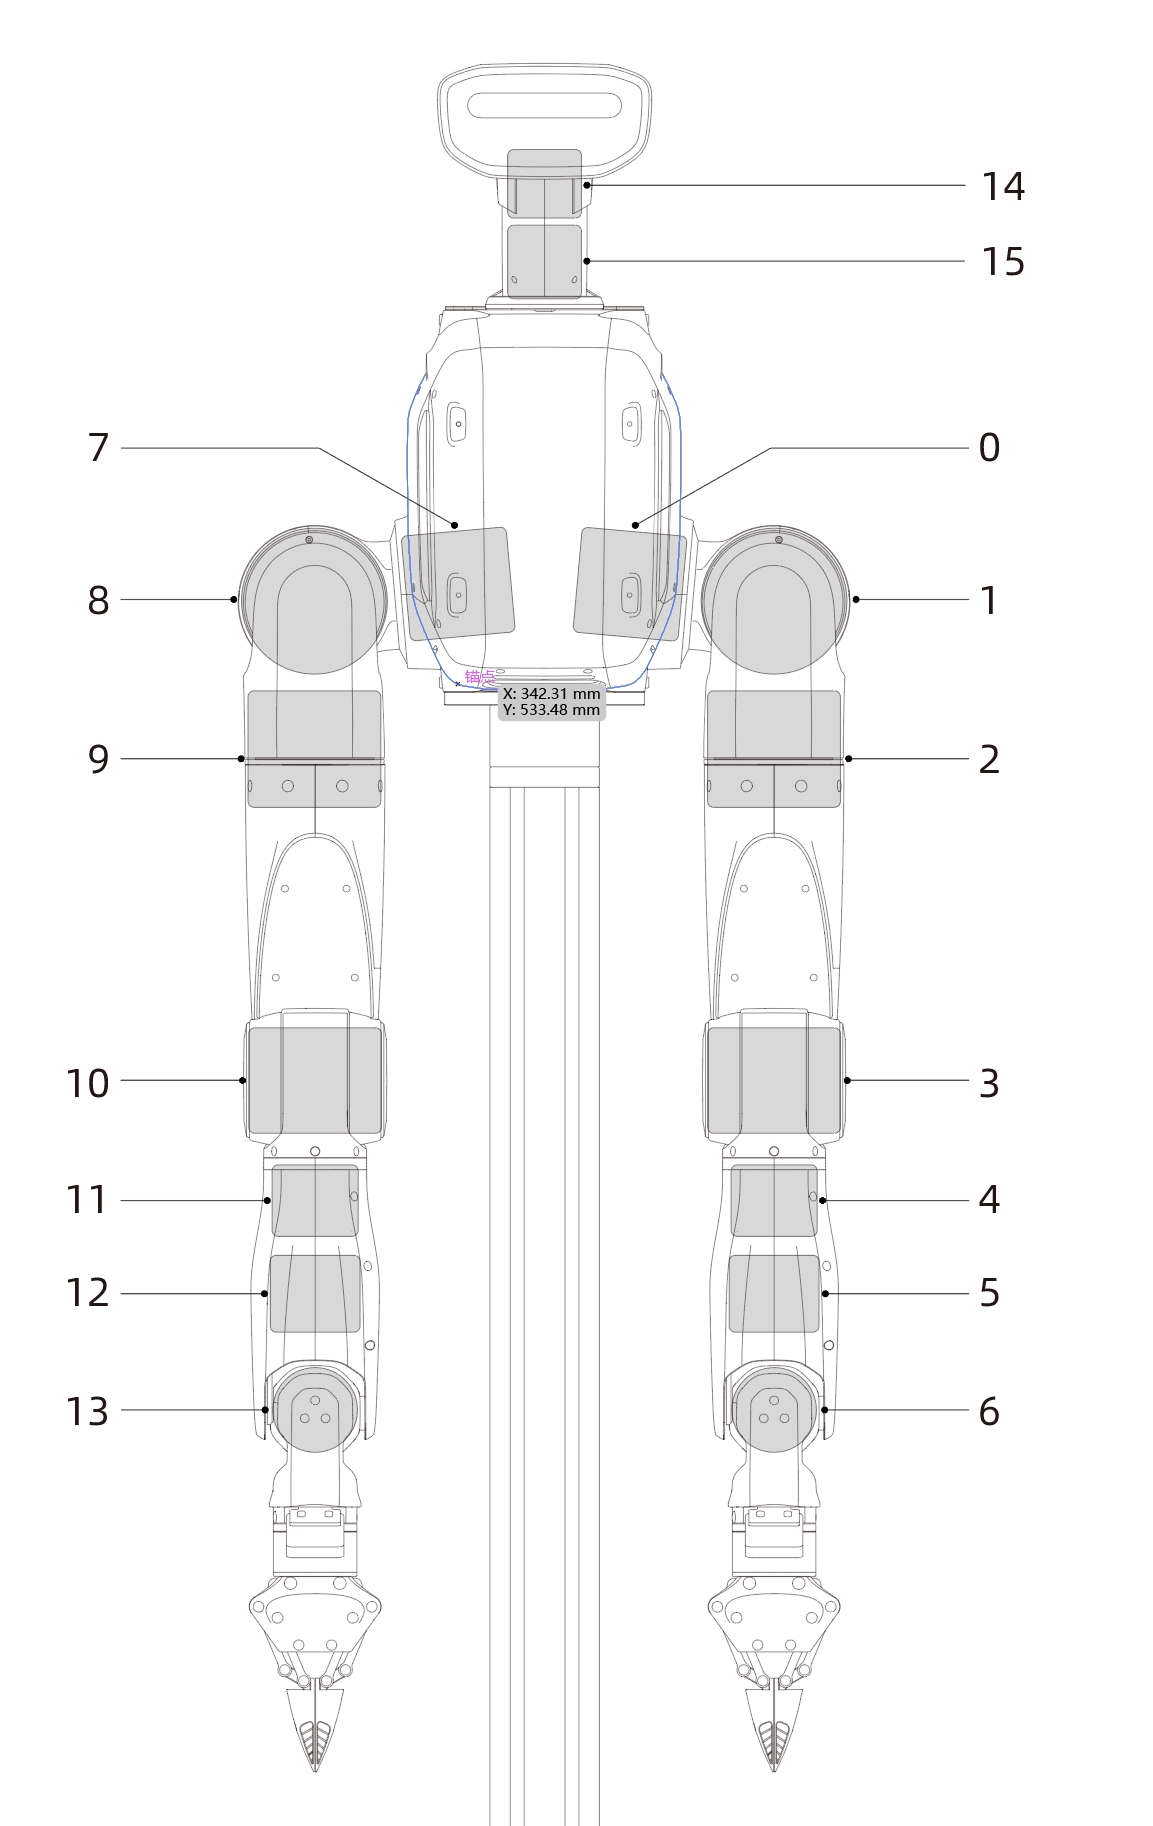
  • 关节序号及限位如下图所示
joint_limit.png
关节序号关节中文名称关节英文名称限位 (度)限位 (rad)
下限上限下限上限
0左肩前摆proximal_pitch_L_Joint-180149-3.142.60
1左肩侧摆proximal_roll_L_Joint-15183-0.263.19
2左肩旋转proximal_yaw_L_Joint-21085-3.661.48
3左肘elbow_L_Joint-15015-2.610.26
4左腕旋转wrist_yaw_L_Joint-10080-1.741.39
5左腕前摆wrist_pitch_L_Joint-4545-0.780.78
6左腕侧摆wrist_roll_L_Joint-9090-1.571.57
7右肩前摆proximal_pitch_R_Joint-180149-3.142.60
8右肩侧摆proximal_roll_R_Joint-18315-3.190.26
9右肩旋转proximal_yaw_R_Joint-85210-1.483.66
10右肘elbow_R_Joint-15015-2.610.26
11右腕旋转wrist_yaw_R_Joint-80100-1.391.74
12右腕前摆wrist_pitch_R_Joint-4545-0.780.78
13右腕侧摆wrist_roll_R_Joint-9090-1.571.57
14头部俯仰head_pitch_Joint-4560-0.781.04
15头部旋转head_yaw_Joint-9090-1.571.57

双足/双轮足形态

当各个关节均为零度时,其关节坐标系如下图。其中红色为 x 轴,绿色为 y 轴,蓝色为 z 轴。
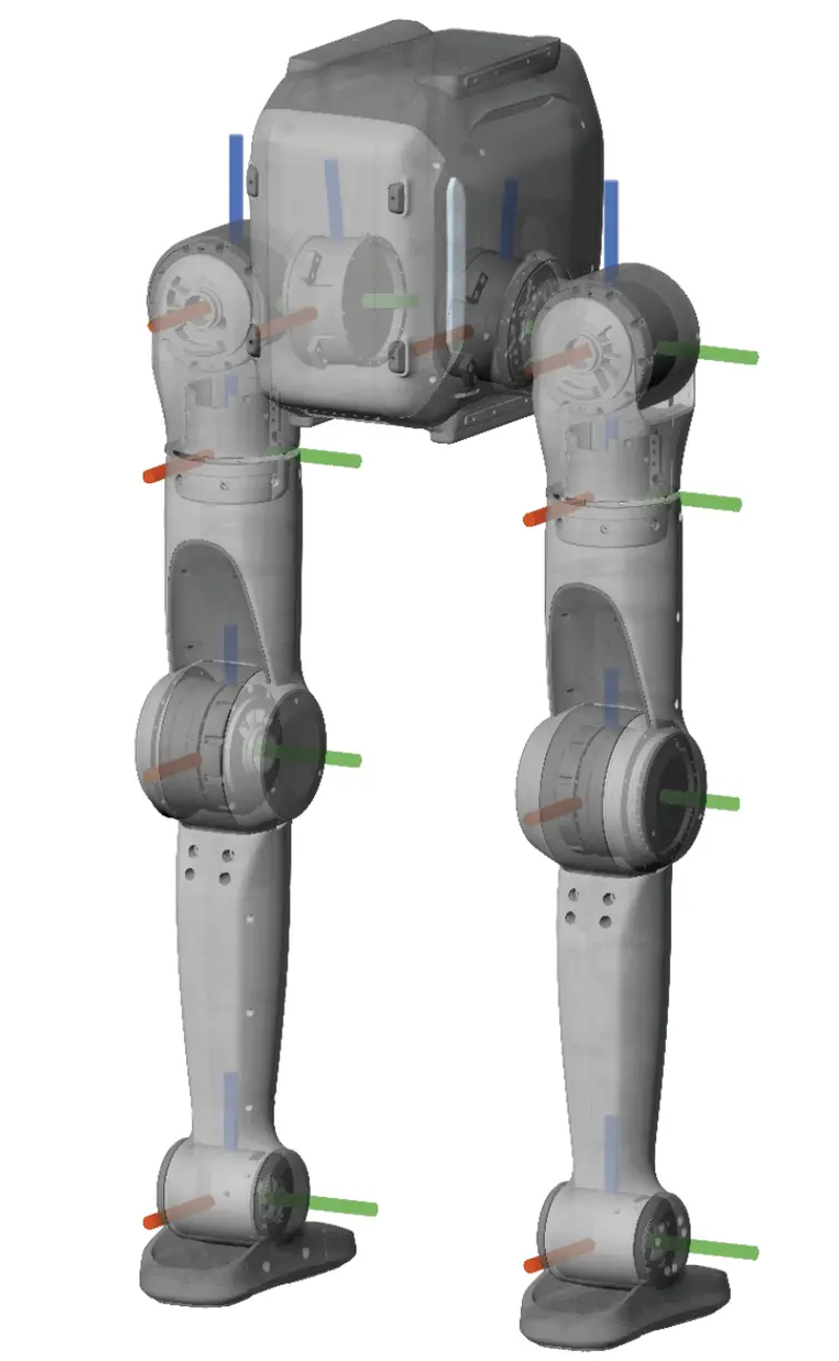
img_v3_0211n_7d399328-d76b-443a-bc6a-639081a8702g.jpg
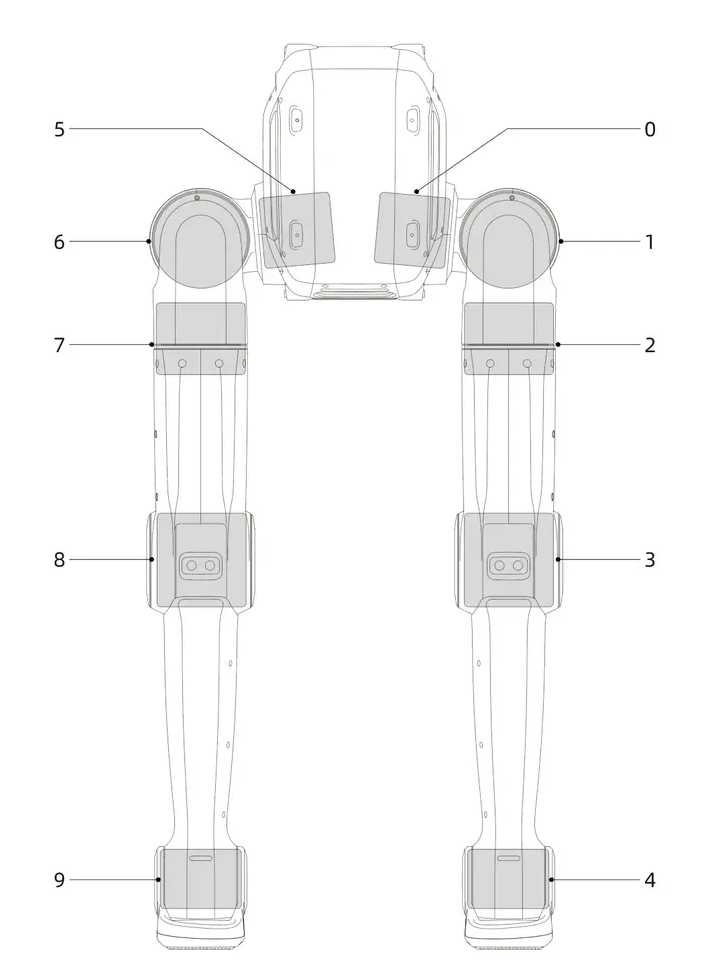
joint_limit.png
关节
序号
关节中文名称关节英文名称限位(度)限位(rad)
下限上限下限上限
0左髋前摆proximal_pitch_L_Joint-180149-3.142.60
1左髋侧摆proximal_roll_L_Joint-15183-0.263.19
2左髋旋转proximal_yaw_L_Joint-21085-3.661.48
3左膝knee_L_Joint-15015-2.610.26
4双足形态:左踝前摆ankle_pitch_L_Joint-9797-1.691.69
轮足形态:左轮wheel_L_Joint∞∞∞∞
5右髋前摆proximal_pitch_R_Joint-180149-3.142.60
6右髋侧摆proximal_roll_R_Joint-18315-3.190.26
7右髋旋转proximal_yaw_R_Joint-85210-1.483.66
8右膝knee_R_Joint-15015-2.610.26
9双足形态:右踝前摆ankle_pitch_R_Joint-9797-1.691.69
轮足形态:右轮wheel_R_Joint∞∞∞∞

双臂配置补充 · 1.5 坐标系及关节限位

  • 当双臂机器人的各个关节均为零度时,其关节坐标系如下图。其中红色为x轴,绿色为y轴,蓝色为z轴。

  • 各关节序号及限位参数如下:

继续阅读电池与充电