Teleoperation · illustrated troubleshooting
Confirmed X/A timing: after initial startup hold X+A to home and hold for more than one second to unlock. Subsequently hold for more than one second to home; tap X or A for approximately 0.1 seconds to unlock. Illustrations may show older timings.
本页以《TRON2 双臂机器人遥操作快速上手指南》(raw/tron-2/TRON2_Dual_Arm_Robot_Teleoperation_Quick_Start_Guide-zh.md)全文为源整理,仅适用 TRON 2 双臂/移动双臂形态;其中"移动底盘"与"升降支架"相关小节仅适用移动版双臂。VR 设备及双臂遥操作的完整说明(主手册 §5、§6.4)详见使用指南:VR 设备及双臂遥操作使用说明。
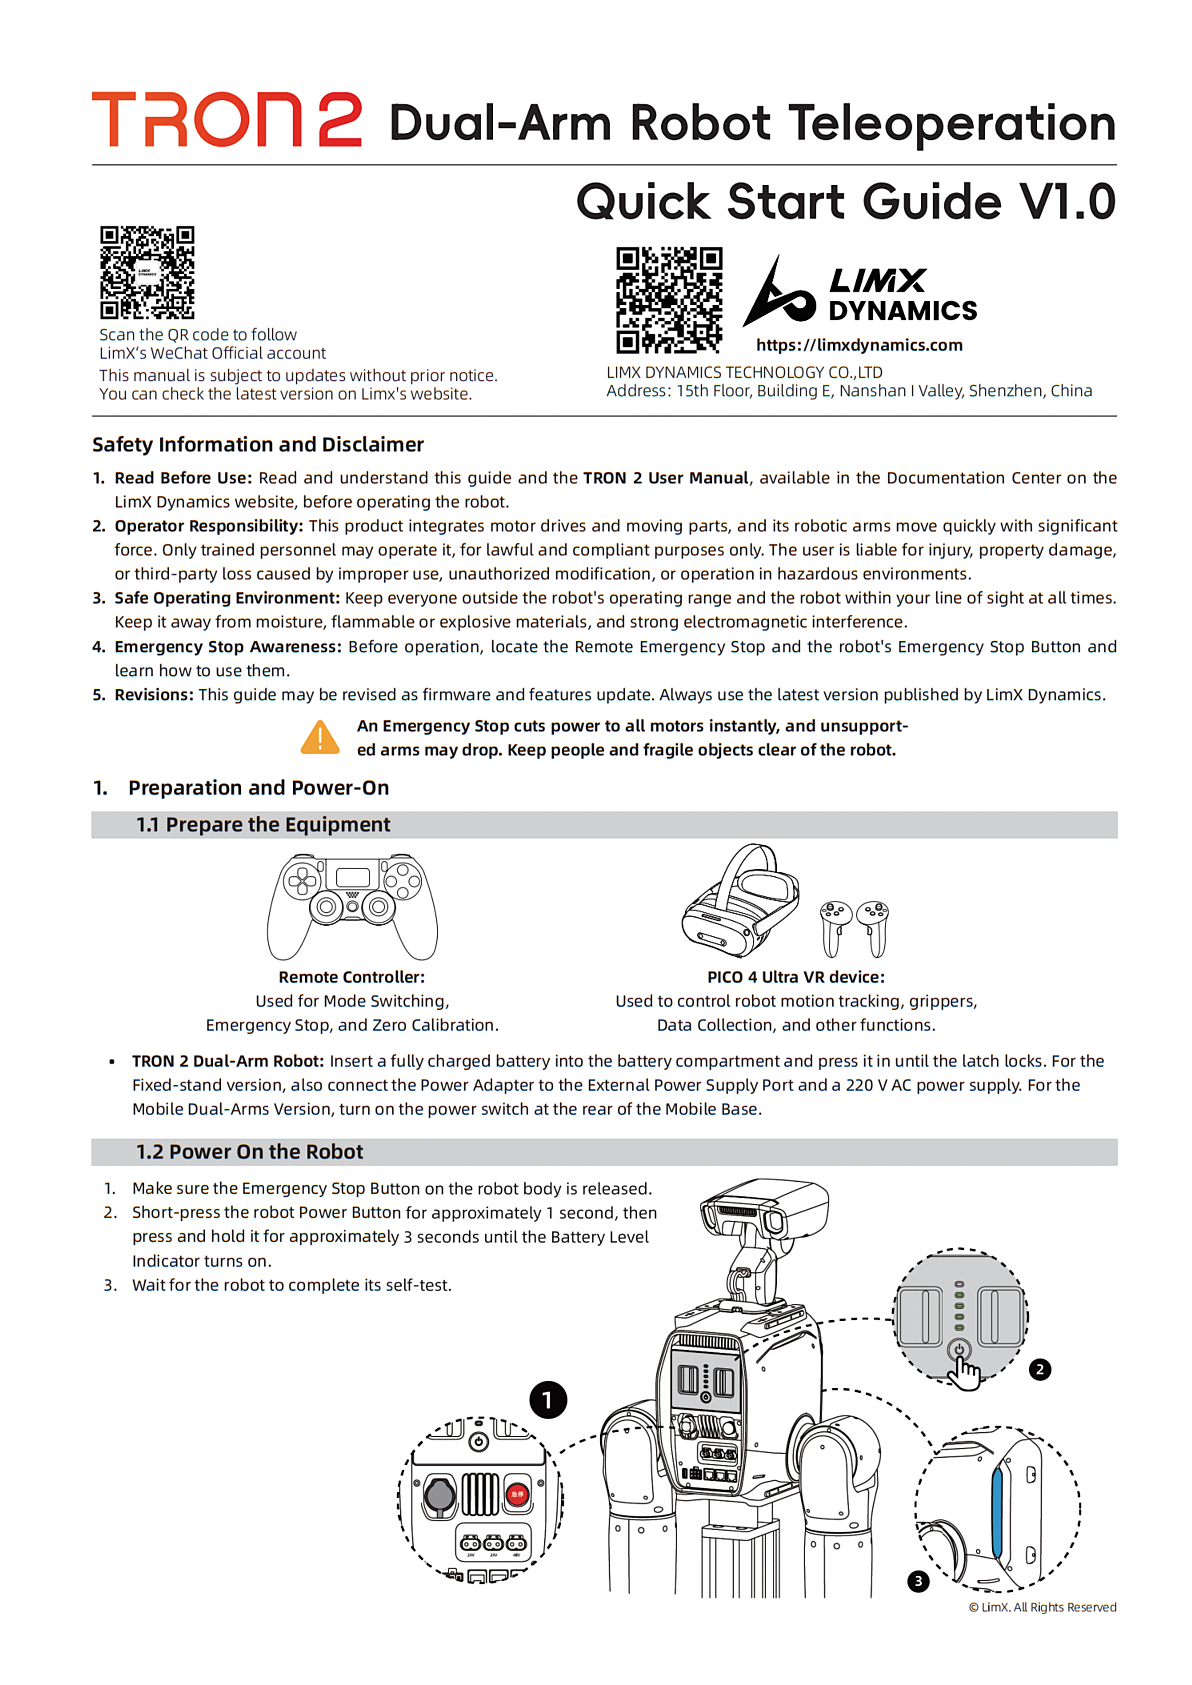
原文页首图片(原样保留):
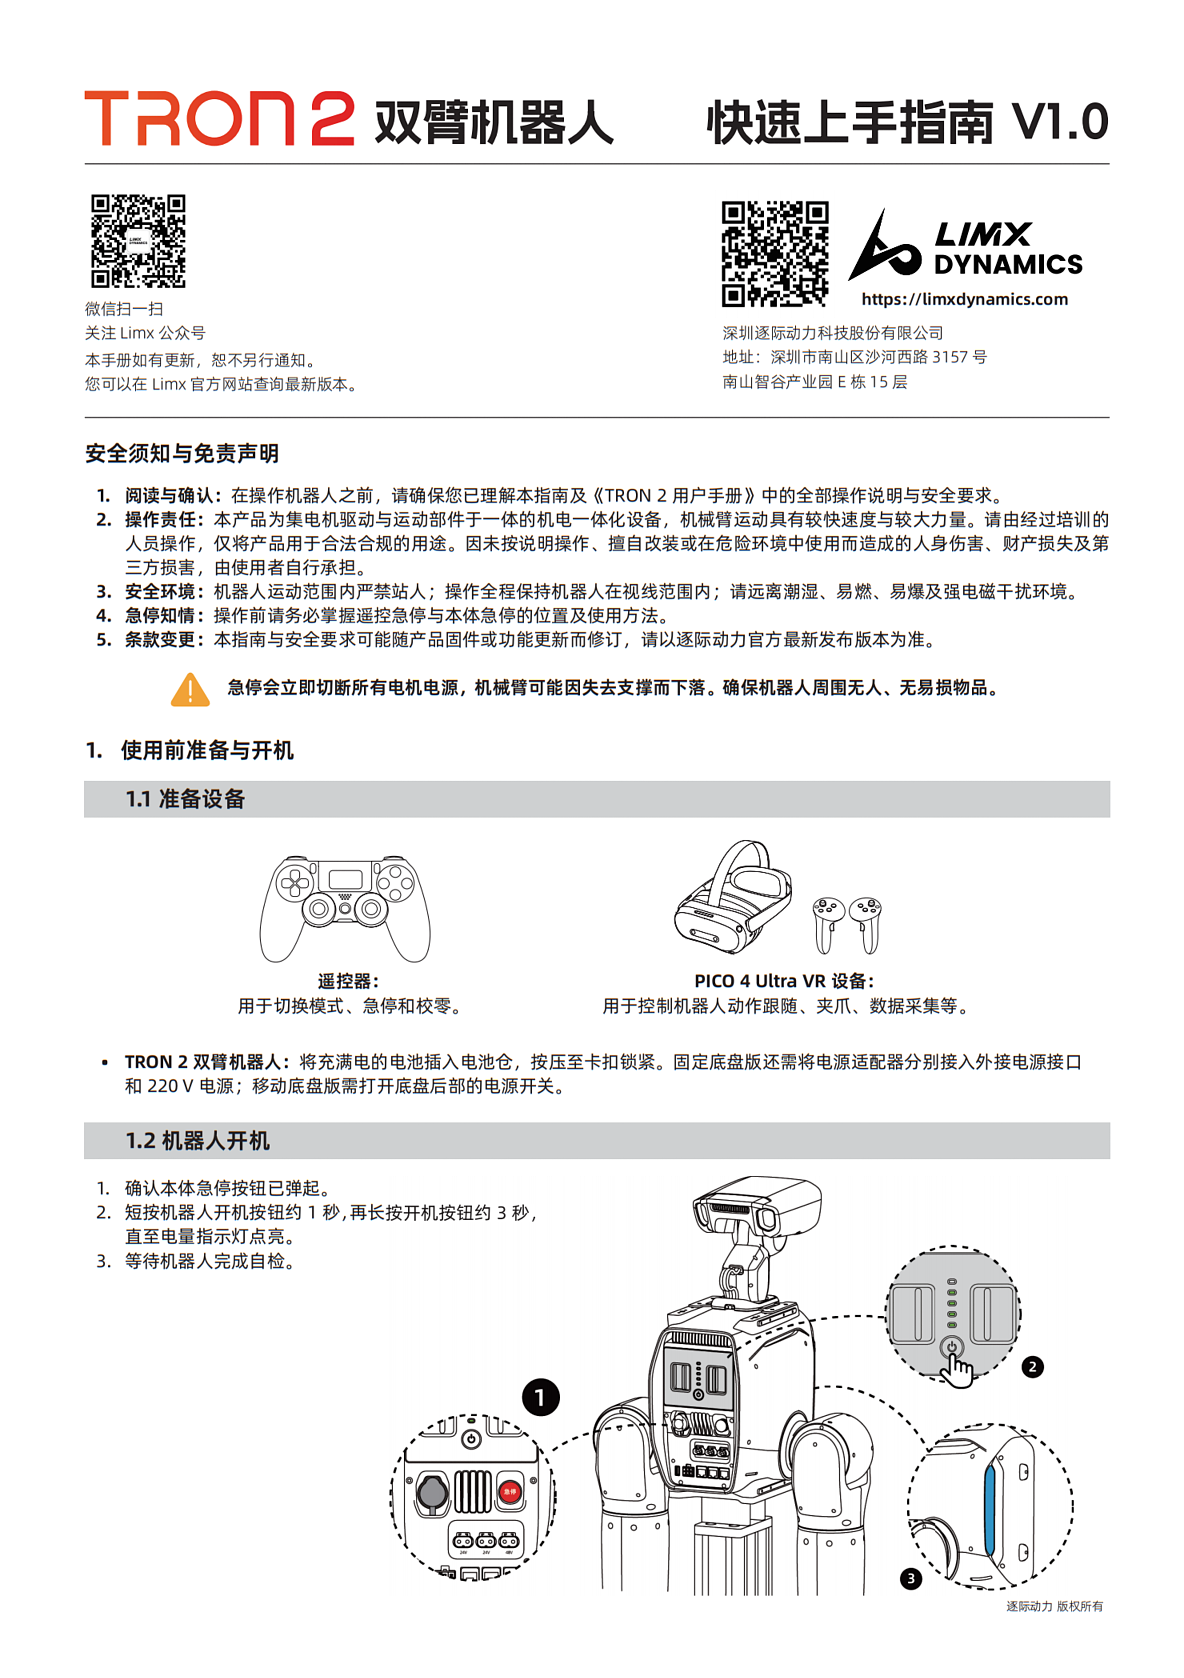
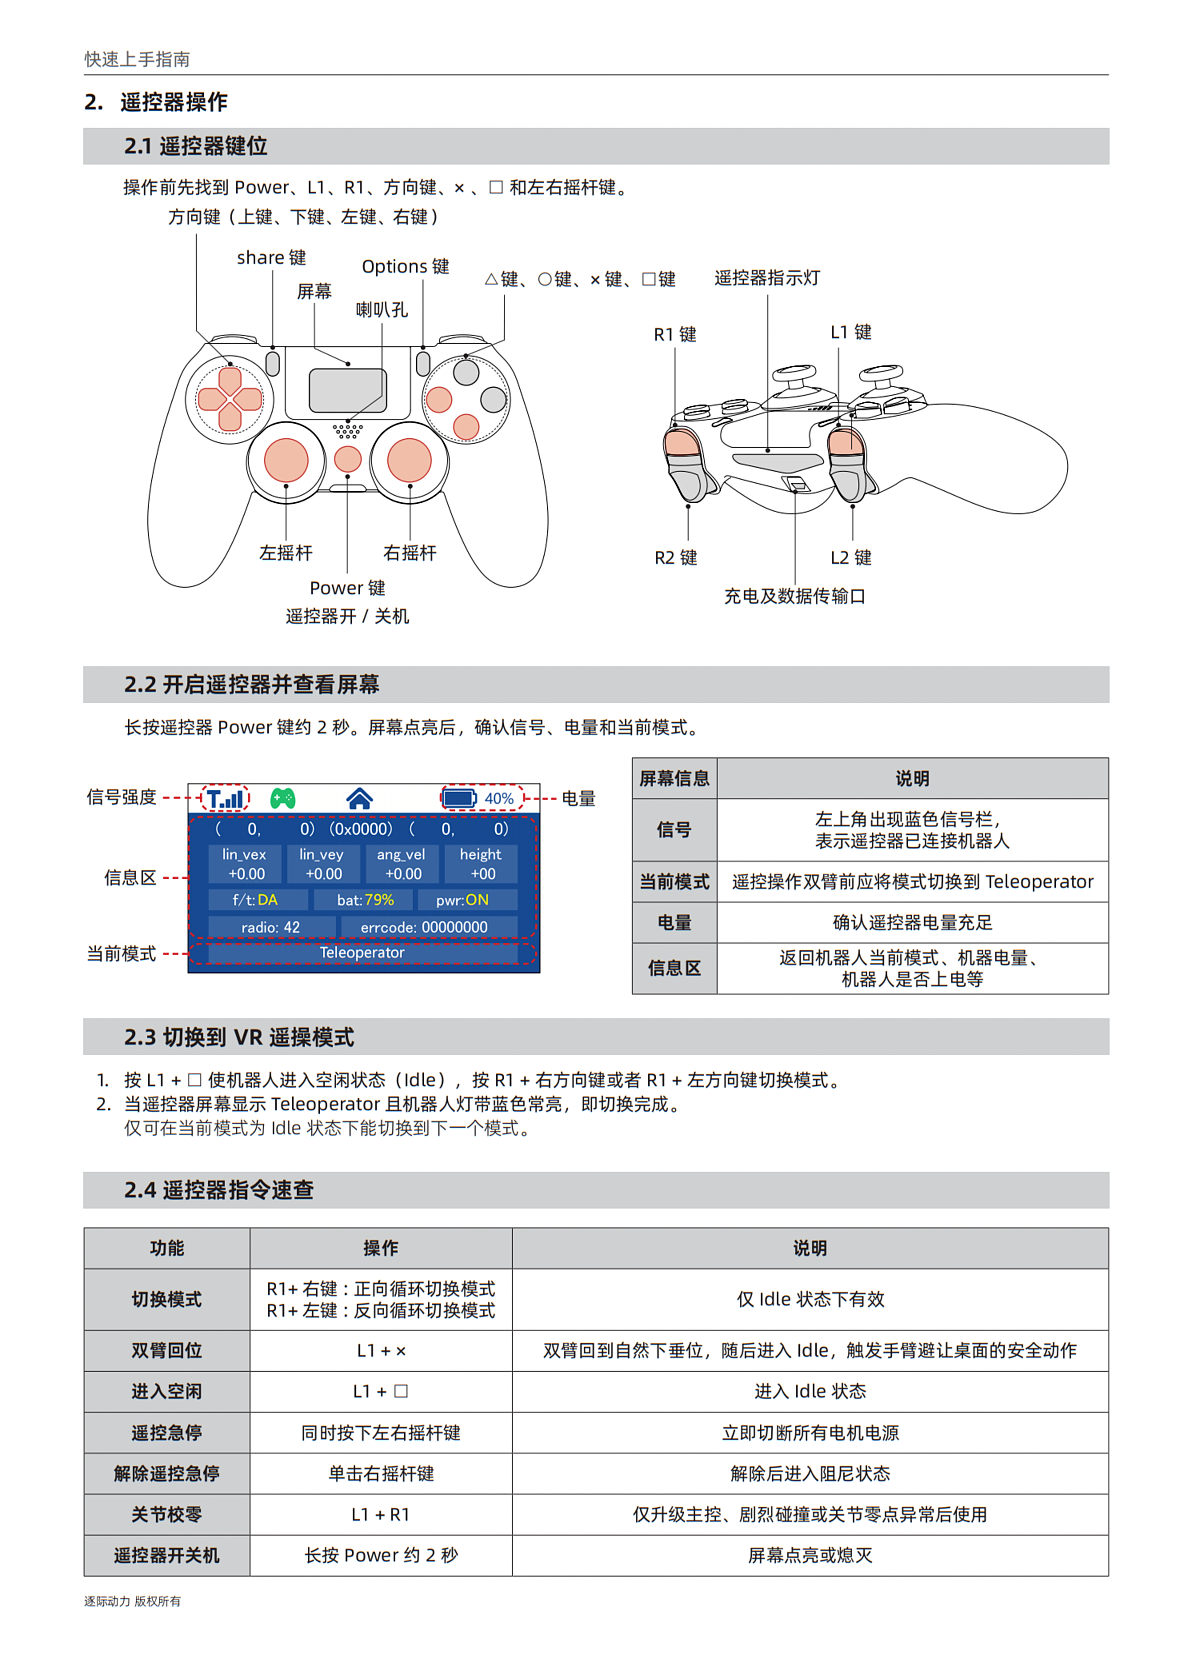
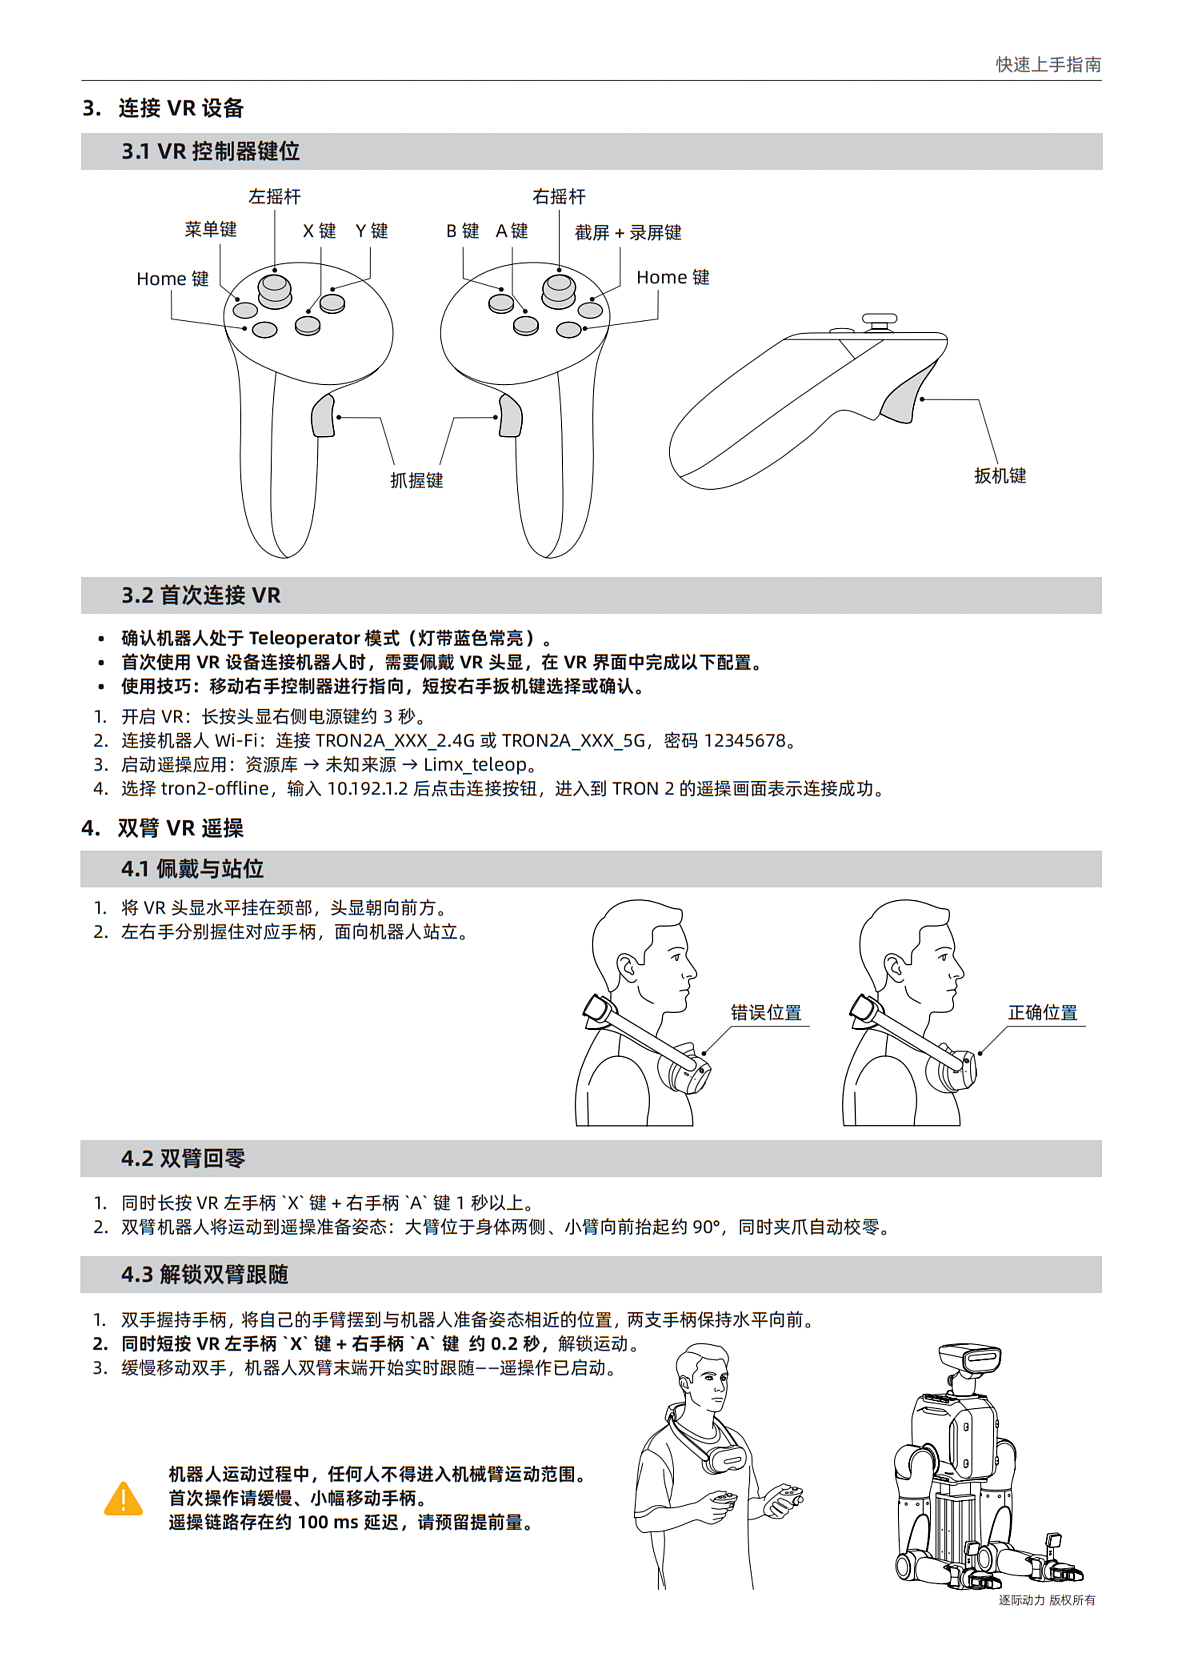
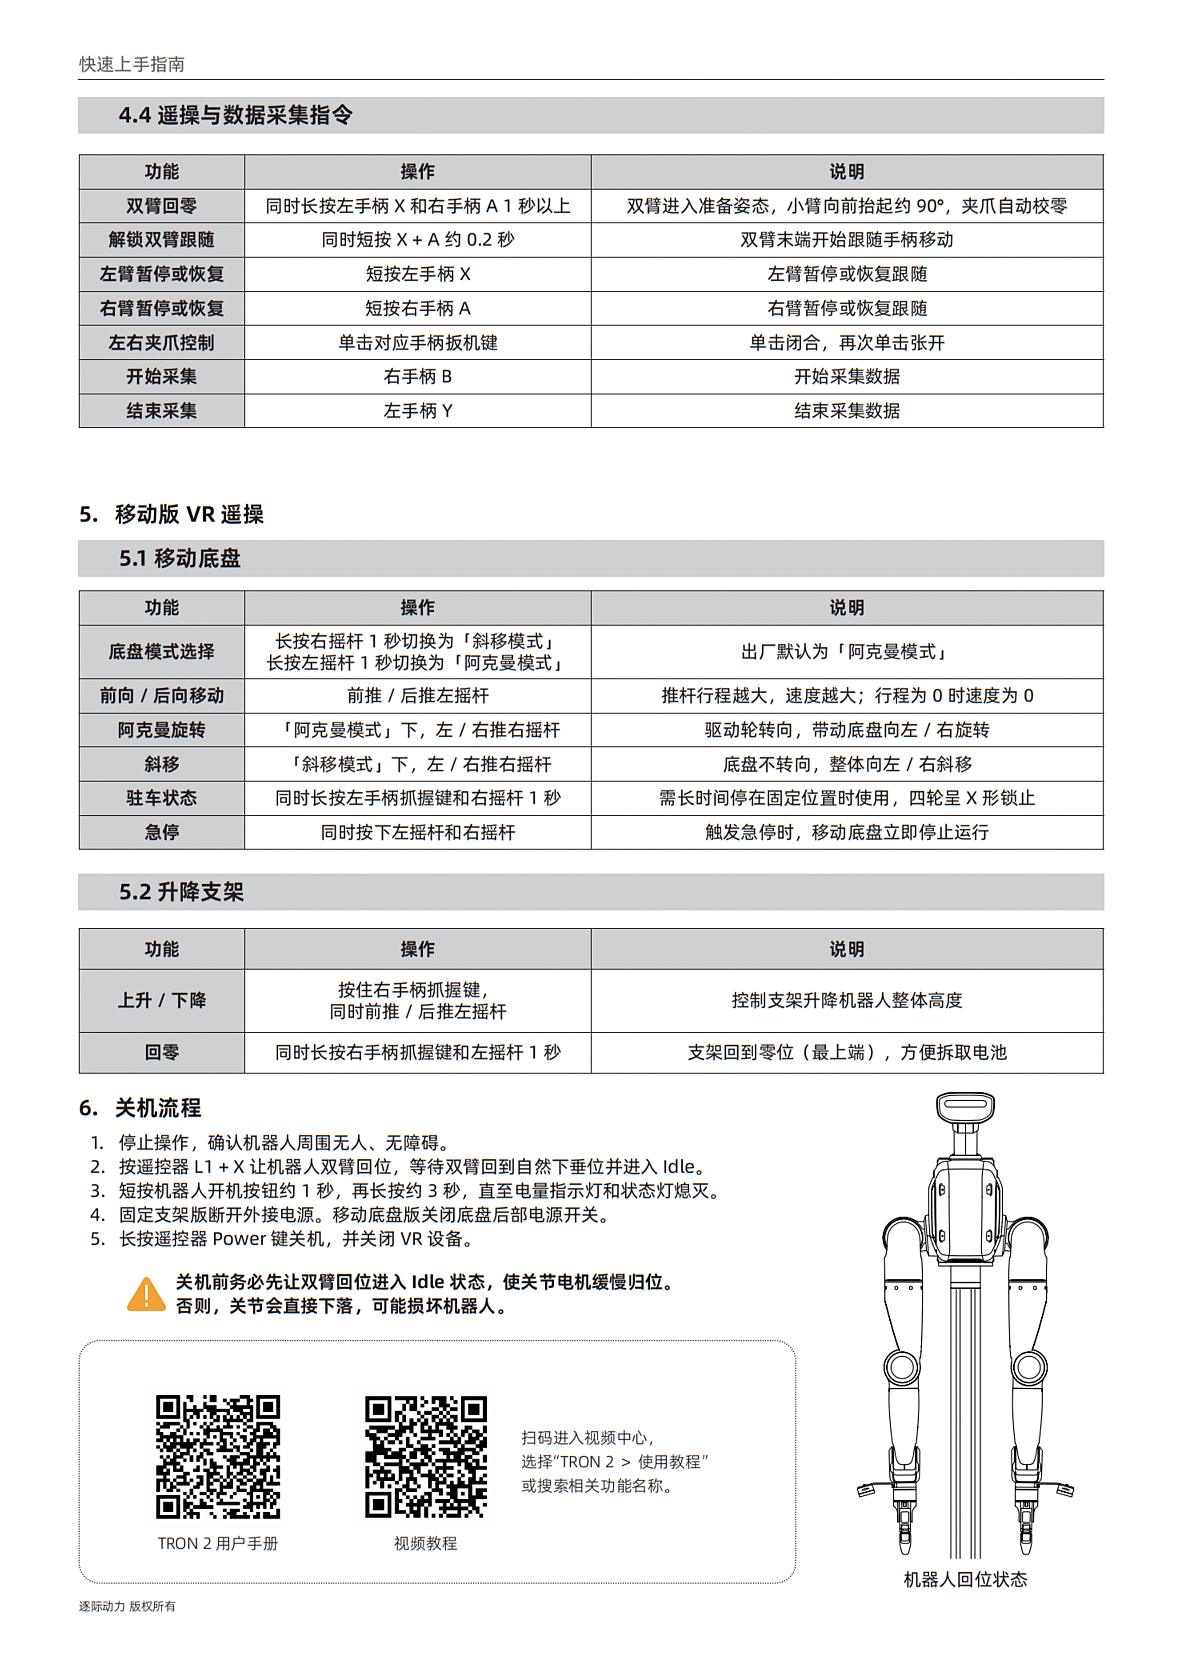
安全须知与免责声明
请在使用本产品前完整阅读本声明与《TRON 2 三合一套装 用户手册》。
- 阅读与确认:在操作机器人之前,请确保您已理解本指南及《用户手册》中的全部操作说明与安全要求。
- 操作责任:本产品为集电机驱动与运动部件于一体的机电一体化设备,机械臂运动具有较快速度与较大力量。请由经过培训的人员操作,仅将产品用于合法合规的用途。因未按说明操作、擅自改装或在危险环境中使用而造成的人身伤害、财产损失及第三方损害,由使用者自行承担。
- 安全环境:机器人运动范围内严禁站人;操作全程保持机器人在视线范围内;请远离潮湿、易燃、易爆及强电磁干扰环境。
- 急停知情:操作前请务必掌握遥控急停与本体急停的位置及使用方法(见本页"遥控器:模式切换与安全操作"与"常见问题与注意事项"两节)。
- 条款变更:本指南与安全要求可能随产品固件或功能更新而修订,请以原厂官方最新发布版本为准。
视频教程
使用前准备
所需物品
| 物品 | 要求 |
|---|---|
| TRON 2 双臂机器人或移动双臂机器人 | 安装到位,电量充足 |
| 遥控器 | 电量充足,已与机器人配对 |
| PICO 4 Ultra VR 设备 | 头显 + 左右手柄电量充足 |
准备步骤
- 确认机器人安装稳固:如果是移动底盘版本,请确认移动版已安装电池并锁紧。
- 接通电源:固定支架版将电源适配器接入机器人外接电源接口,另一端接入 220 V 交流电源;移动版打开底盘后部电源开关。
- 检查机器人电池电量与遥控器电量。
- 清理机器人周围环境:机械臂与底盘运动范围内无人员、线缆和易损物品,机器人始终处于视线范围内。
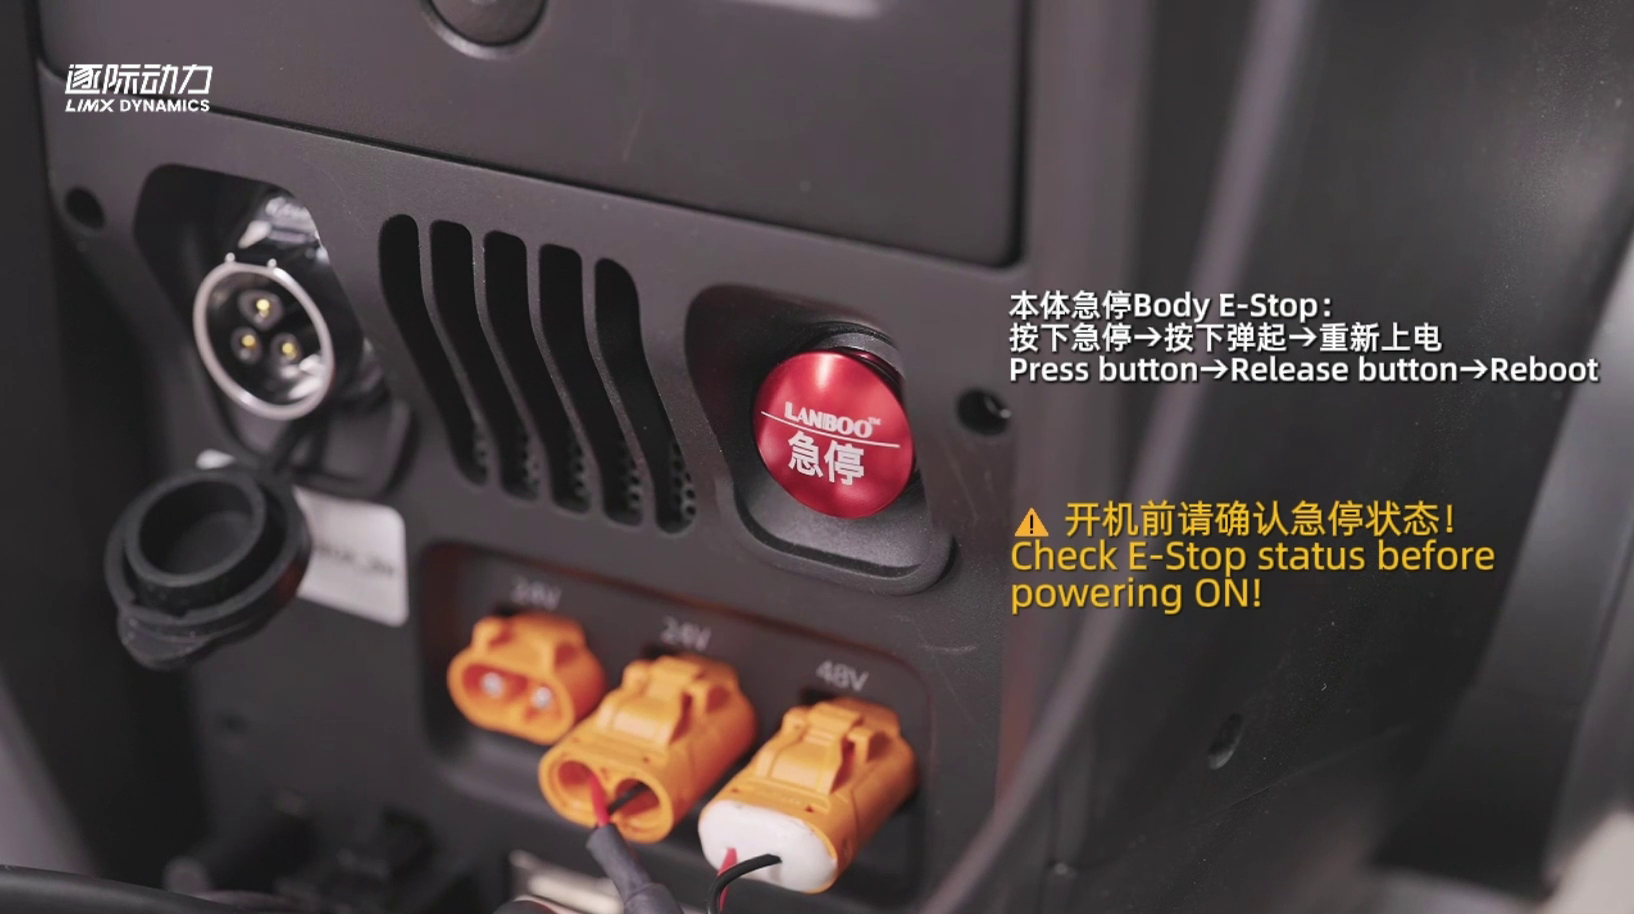
⚠️ 开机前请确认机器人本体急停按钮处于弹起状态。 急停按钮按下时,所有电机电源被切断,机器人无法正常上电。
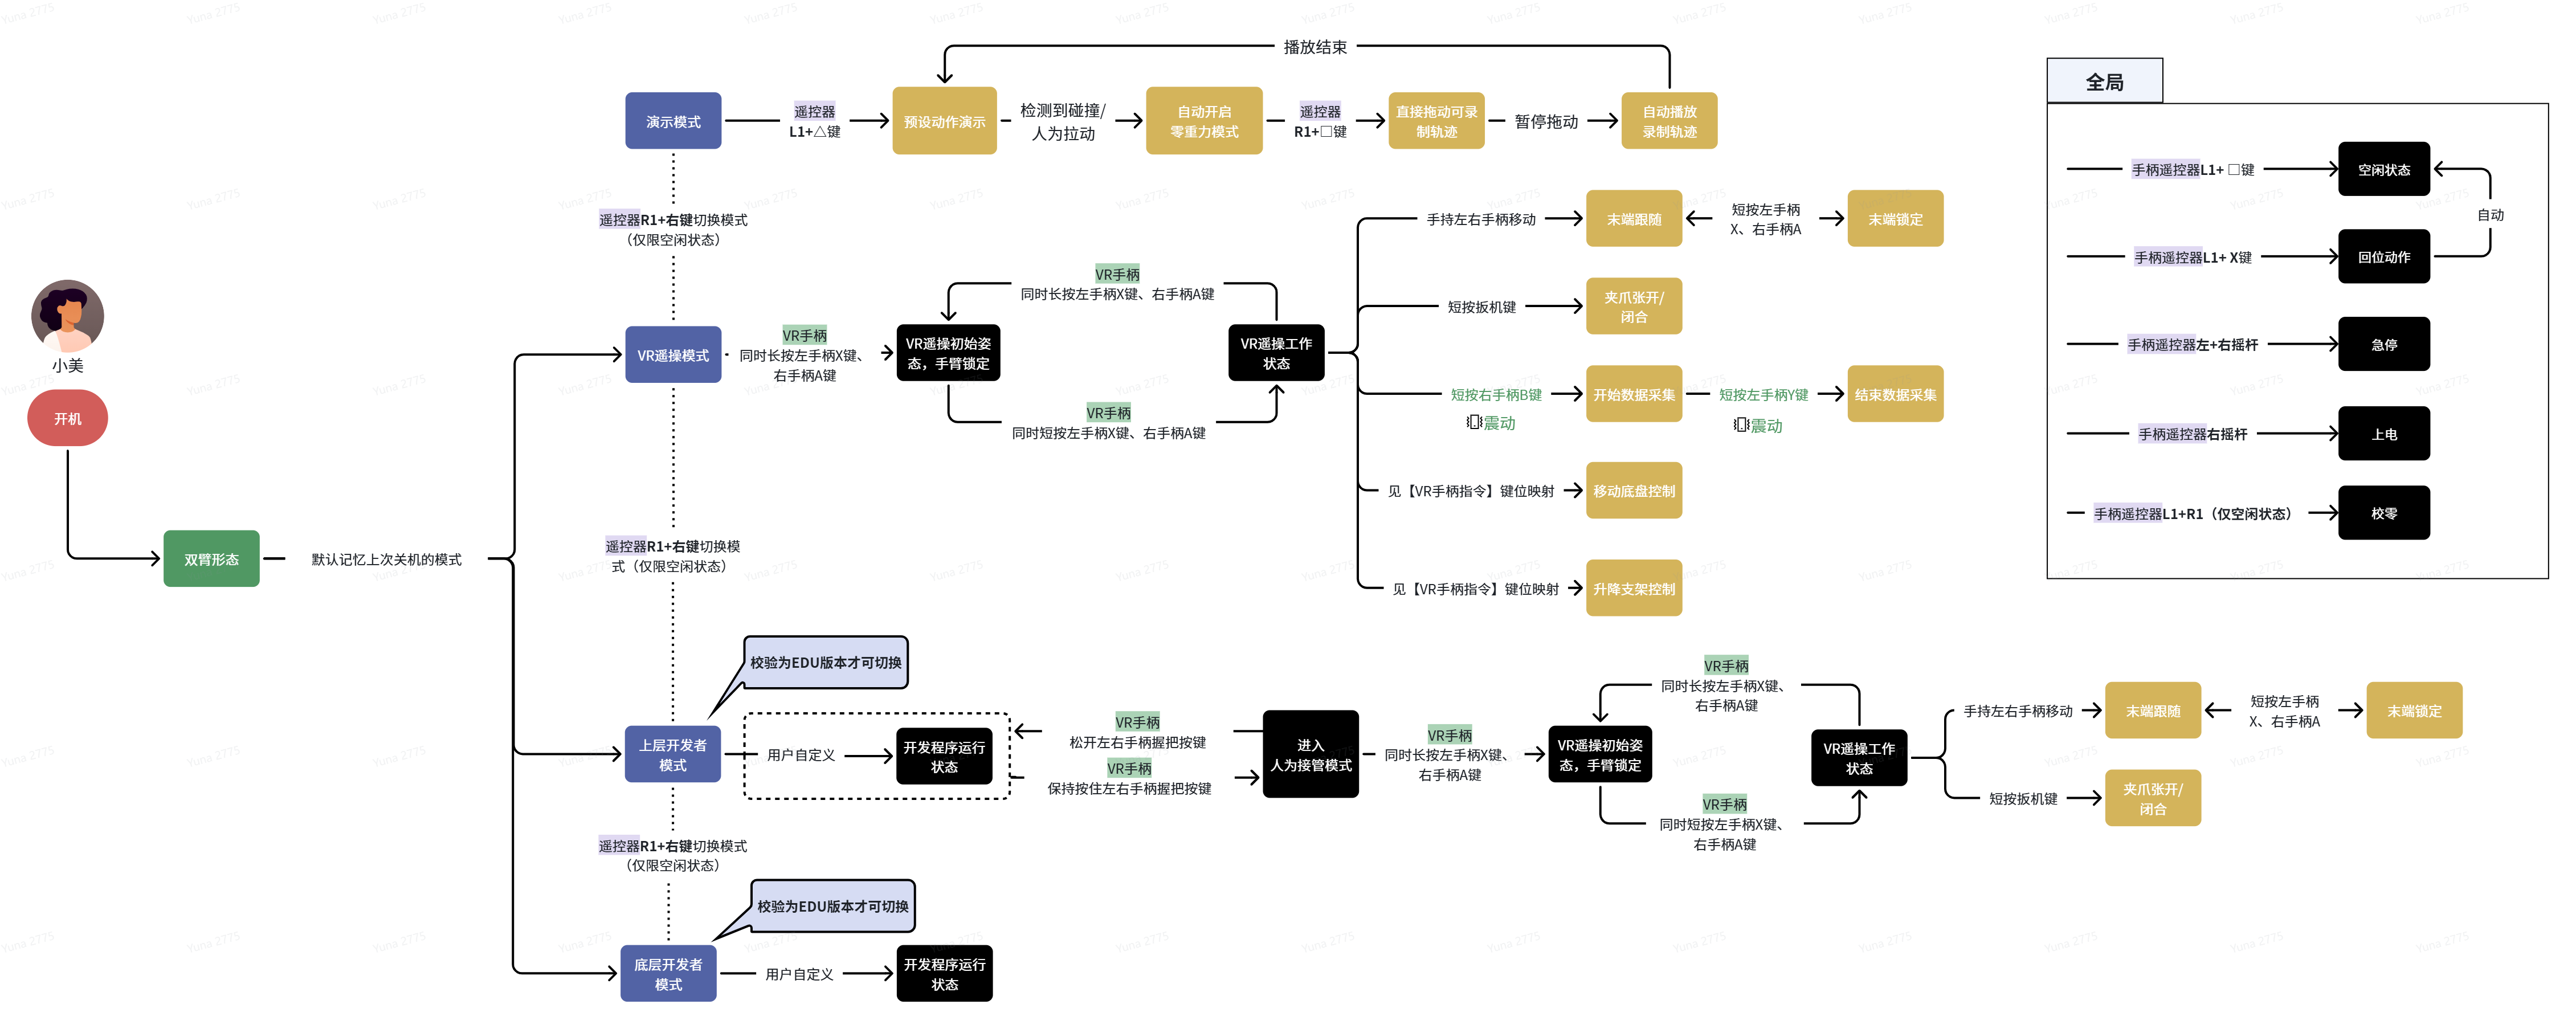
使用流程图示
机器人开机
- 短按开机按钮约 0.5 秒。
- 再长按开机按钮约 3 秒,直至电量指示灯点亮。
- 等待完成开机自检(期间状态灯带白色闪烁)。
⚠️ 资料冲突(待人工裁决):机器人开机/关机按钮短按时长:
raw/tron-2/TRON2_User_Manual-zh.md §3.3称 先短按 0.5s、再长按「开机」按钮 3s;raw/tron-2/TRON2_Dual_Arm_Robot_Teleoperation_Quick_Start_Guide-zh.md §2、§5称 短按开机按钮约 1 秒、再长按约 3 秒。本页暂按raw/tron-2/TRON2_User_Manual-zh.md(v1.4)编写。
遥控器:模式切换与安全操作
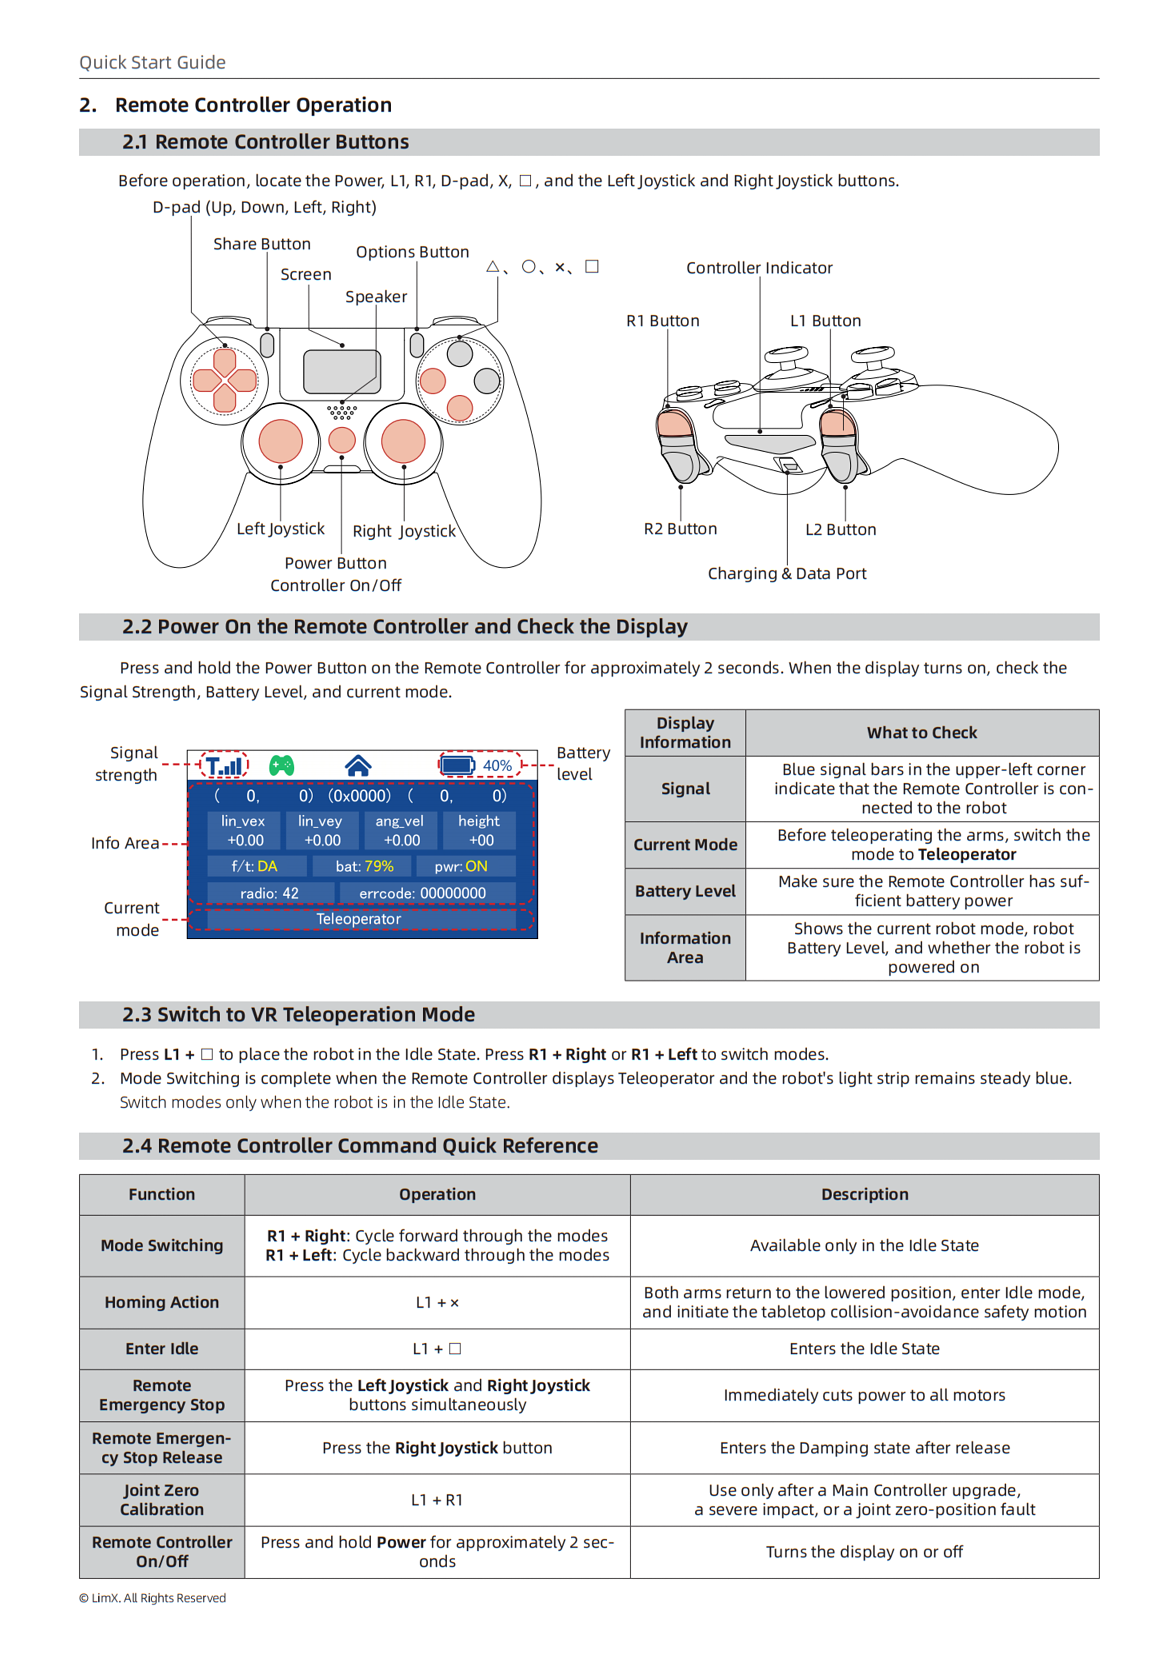
遥控器键位
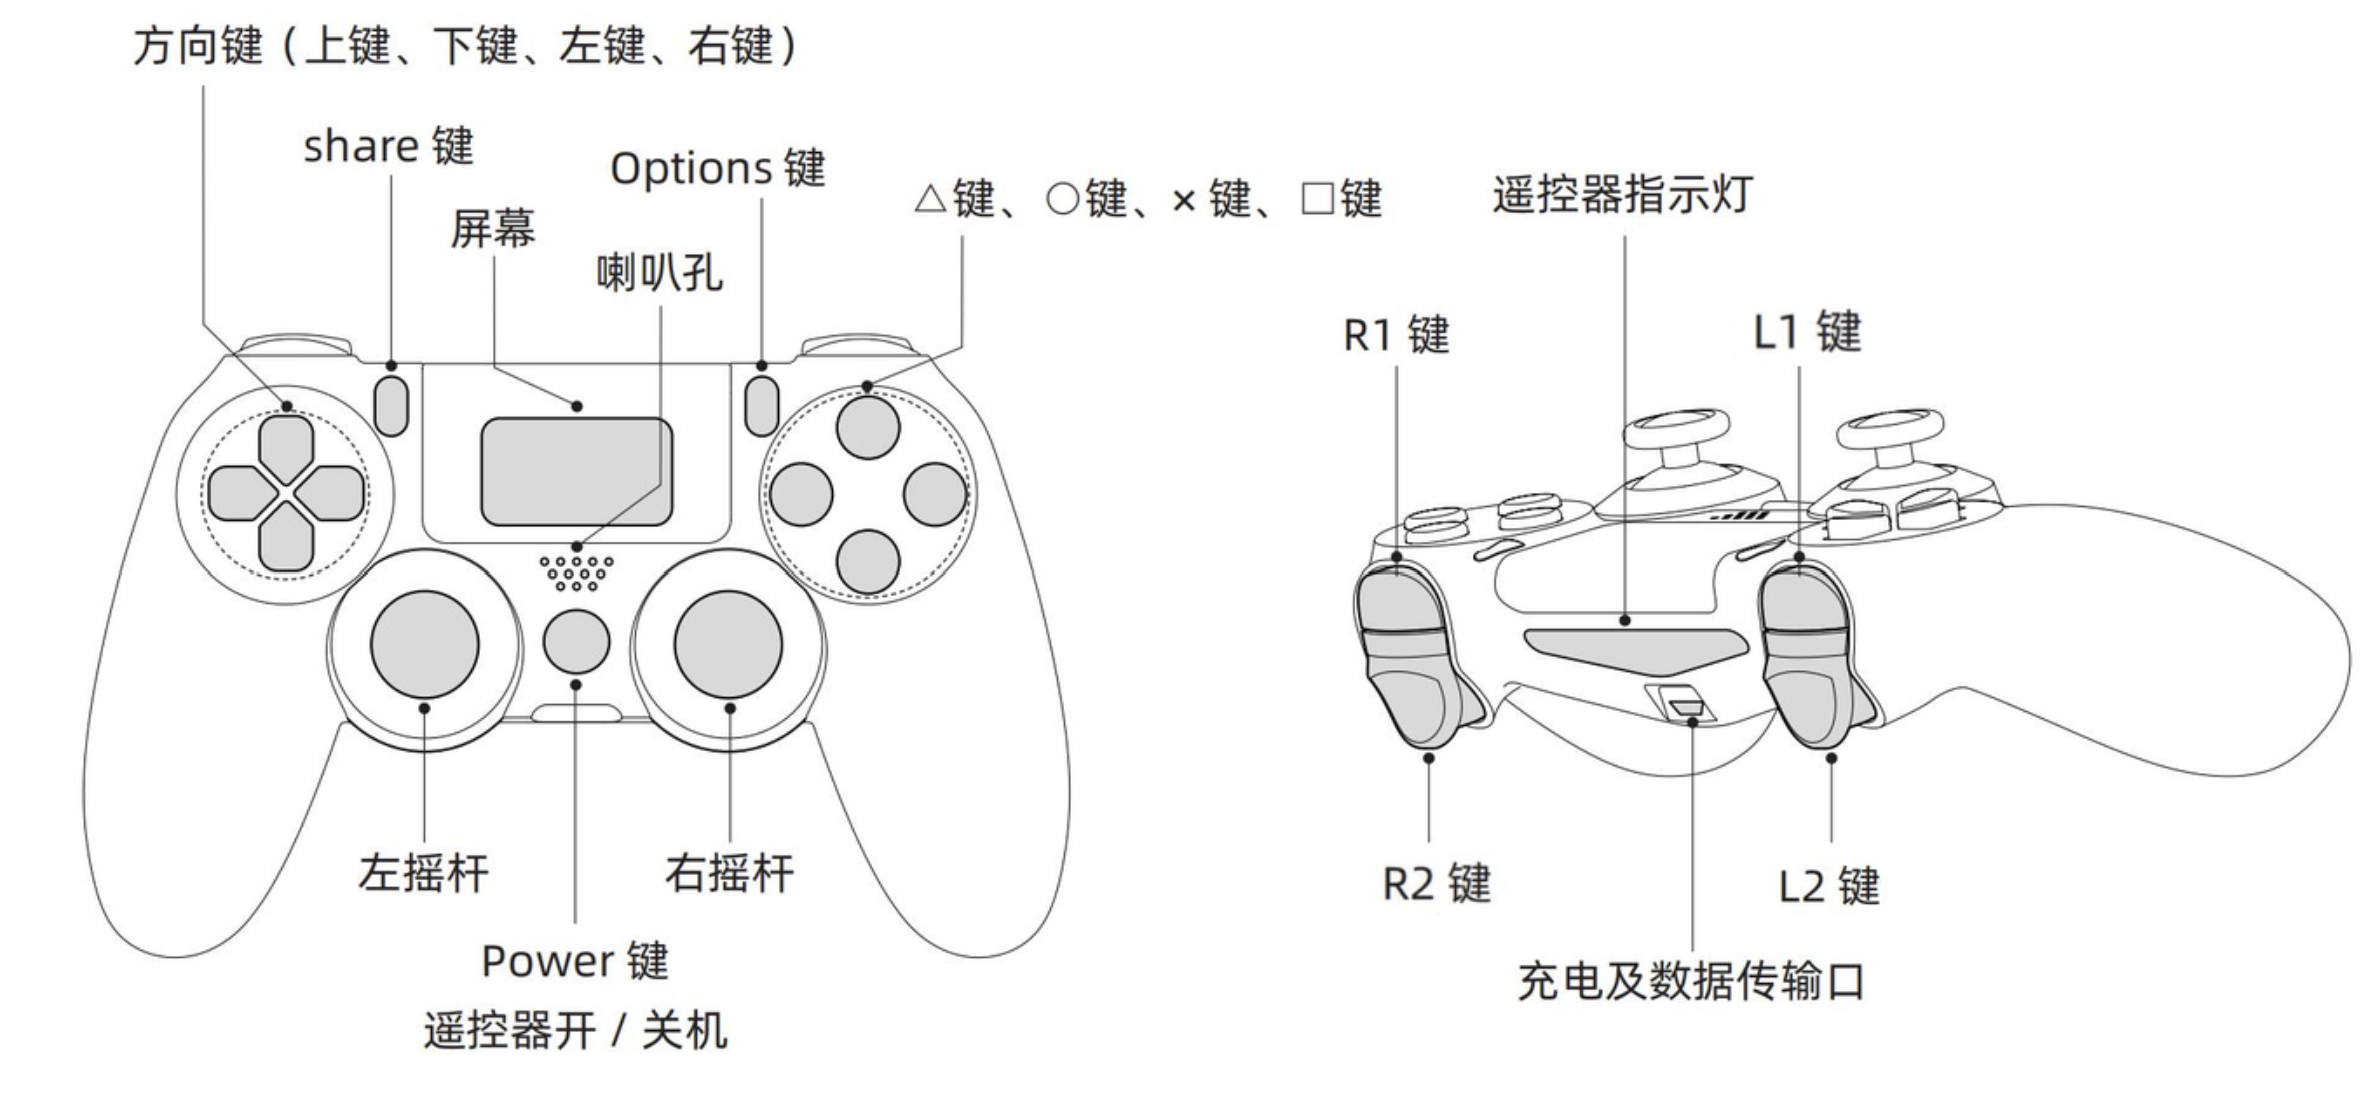
开启遥控器
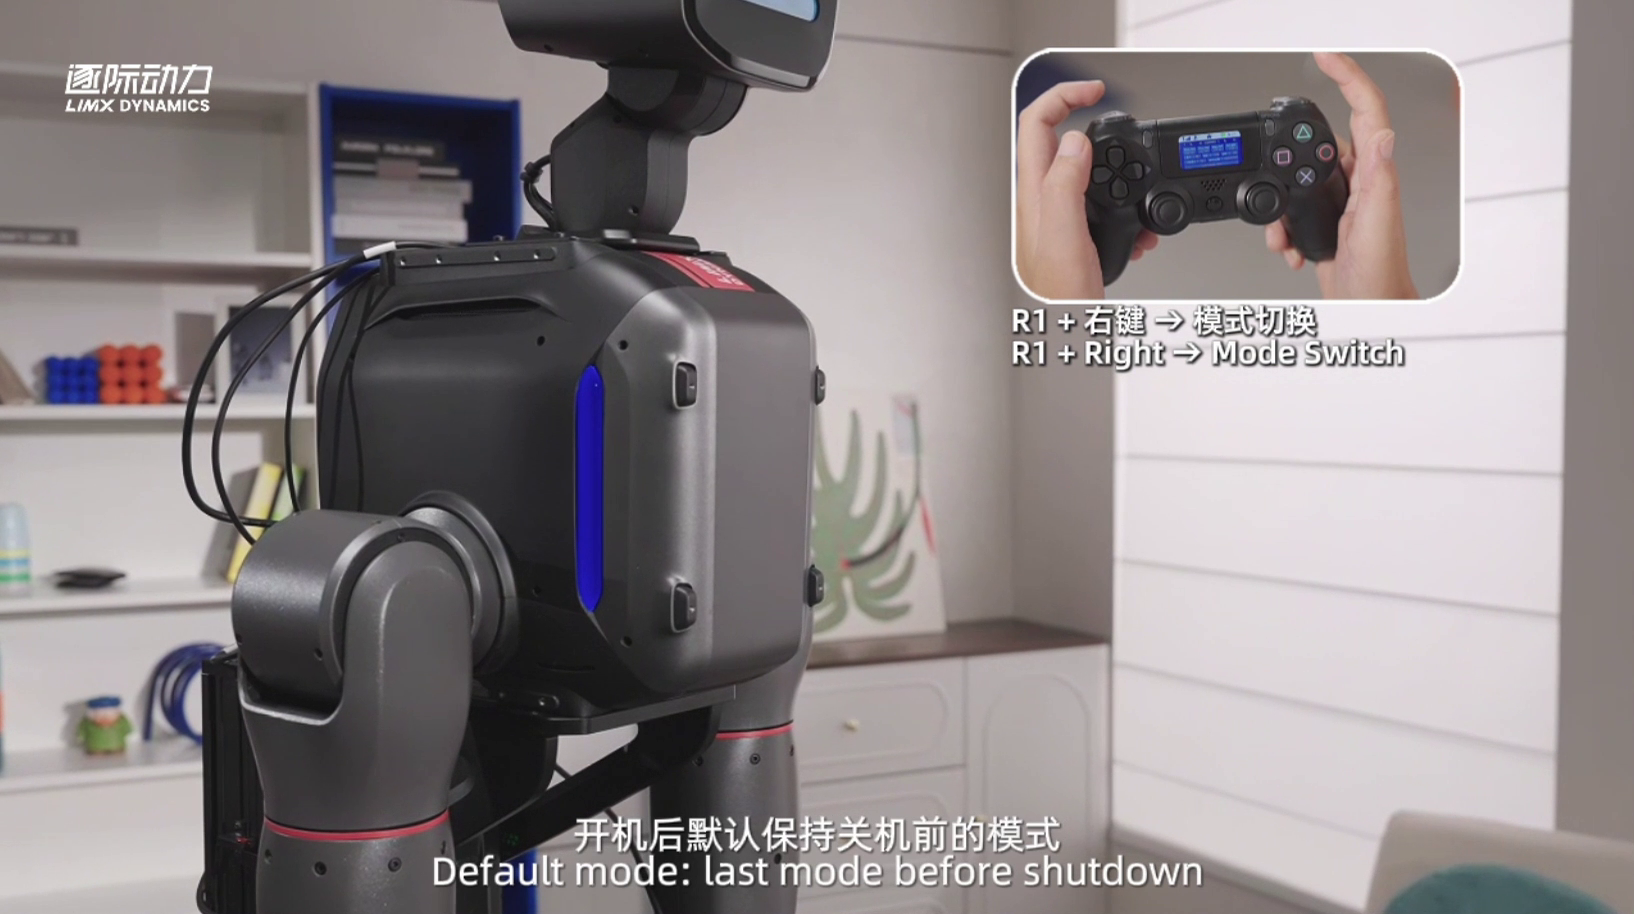
长按遥控器 Power 键约 2 秒开机,等待屏幕点亮。左上角蓝色信号栏表示与机器人配对的情况,当前模式如果为遥操模式 Teleoperator,可以直接进入VR遥操。如果不是请按下面的"切换到 VR 遥操模式"小节进行切换。
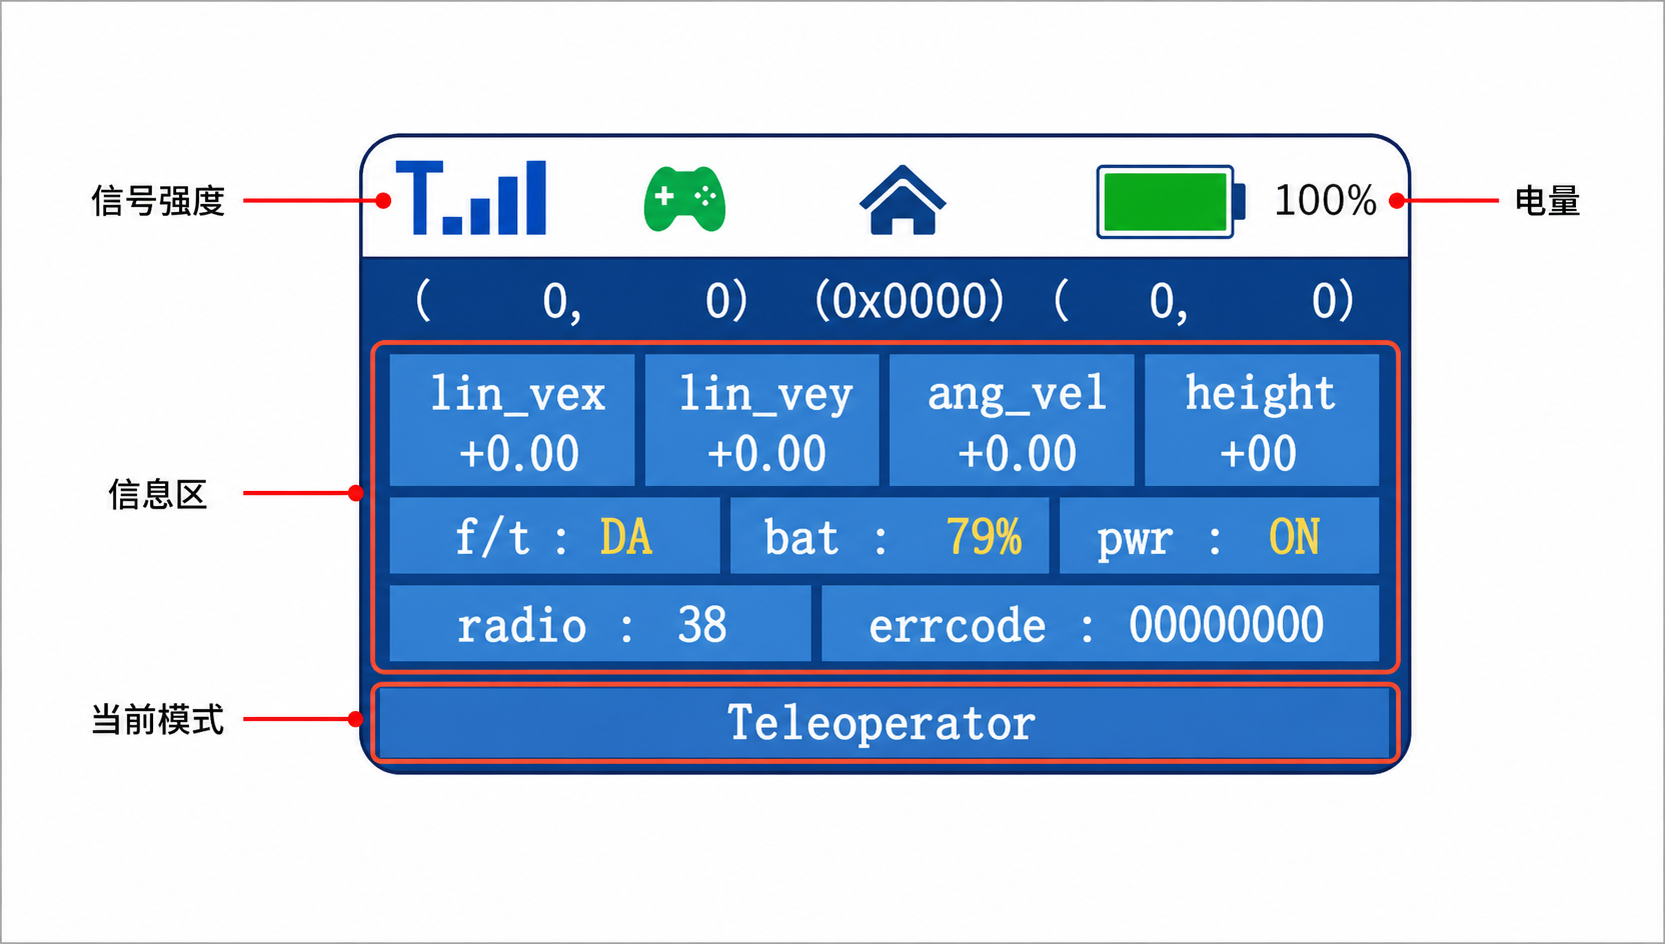
切换到 VR 遥操模式
- 按
L1+□使机器人进入空闲状态(Idle),按R1 + 右方向键正向循环切换模式,按R1 + 左方向键反向循环切换模式。 - 当遥控器屏幕显示
Teleoperator且机器人灯带蓝色常亮,即切换完成。
注意:只有当前模式为 空闲状态(
Idle)状态,才能切换到下一个模式。
⚠️ 资料冲突(待人工裁决):遥控器模式切换键位:
raw/tron-2/TRON2_User_Manual-zh.md §4.4、§5.3.2称 R1+右键正向循环切换、R1+左键反向循环切换模式;raw/tron-2/TRON2_Dual_Arm_Robot_Teleoperation_Quick_Start_Guide-zh.md §3.3、§3.4称 按R1 + 右方向键循环切换模式(未提及 R1+左键反向切换)。本页暂按raw/tron-2/TRON2_User_Manual-zh.md(v1.4)编写。
速查表
| 操作 | 按键 | 说明 |
|---|---|---|
| 切换模式 | R1 + 右方向键(正向)/ R1 + 左方向键(反向) | 循环切换;仅空闲状态下可切换 |
| 双臂回位 | L1 + X | 双臂回到自然下垂位,随后进入空闲状态(仅遥控模式与高层开发模式生效) |
| 进入空闲 | L1 + □ | — |
| 遥控急停 | 左右摇杆键同时按下 | 立即切断所有电机电源,任何模式下有效 |
| 解除遥控急停 | 单击右摇杆键 | 解除后机器人进入阻尼状态 |
| 关节校零 | L1 + R1 | 仅升级主控或剧烈碰撞后需要,见"常见问题与注意事项" |
| 遥控器开关机 | 长按 Power 约 2 秒 | — |
⚠️ 急停会立即切断电机电源,机械臂可能因失去支撑而下落。仅在紧急情况使用,并确保机器人周围无人、无易损物品。
VR 遥操操作
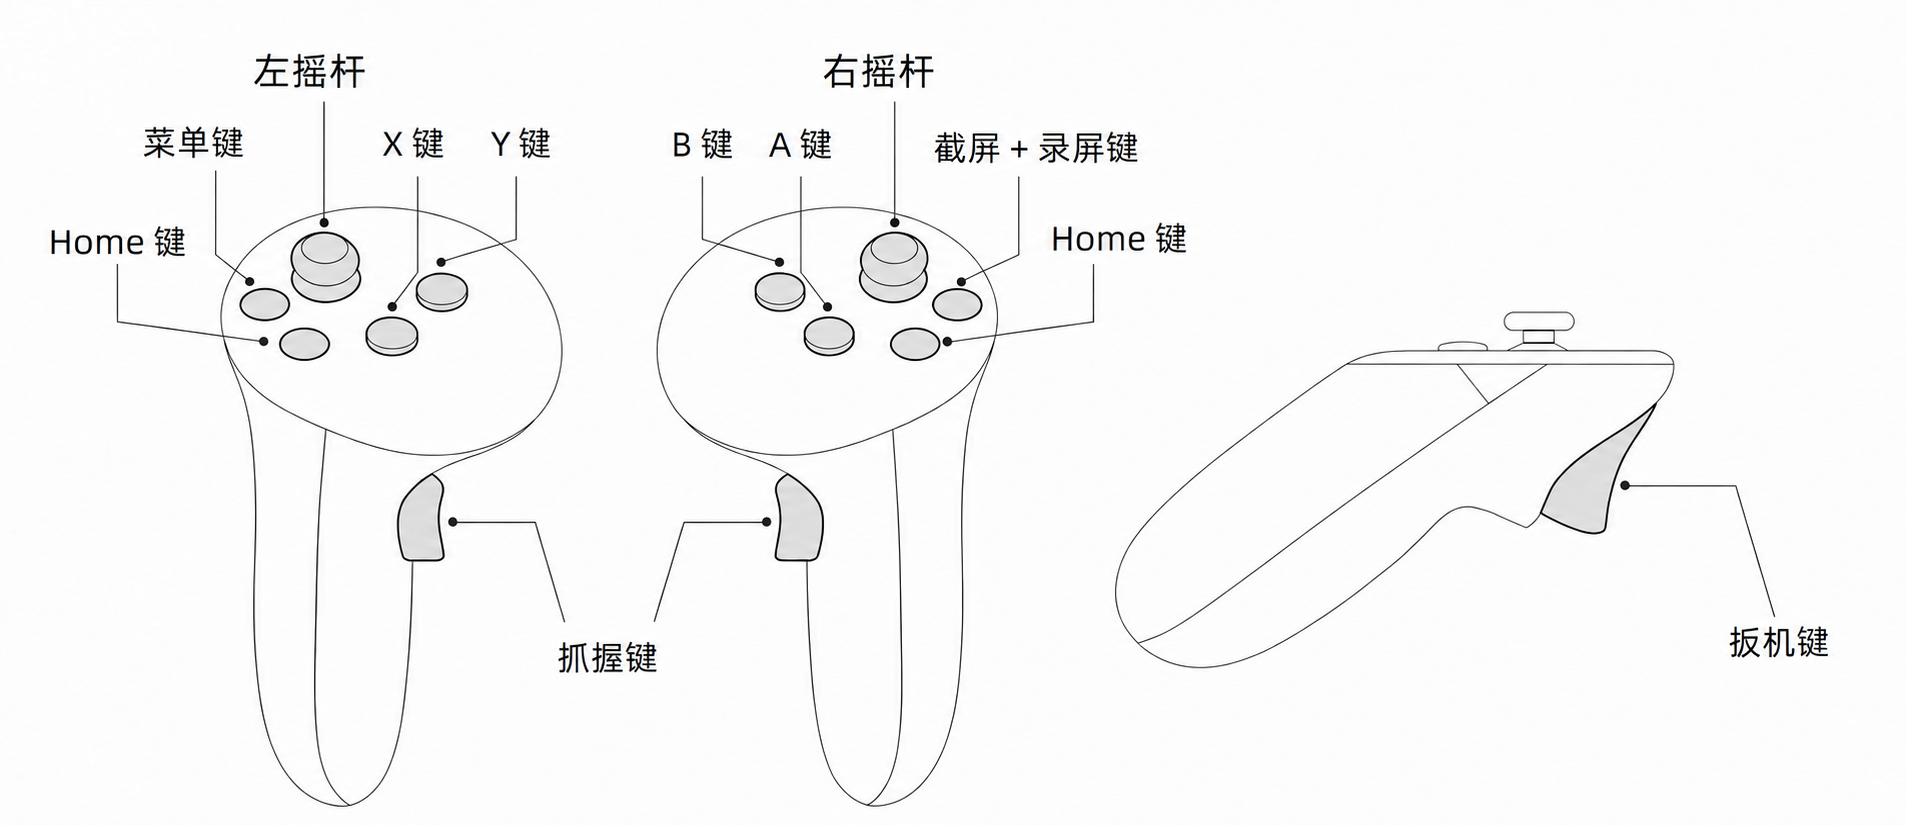
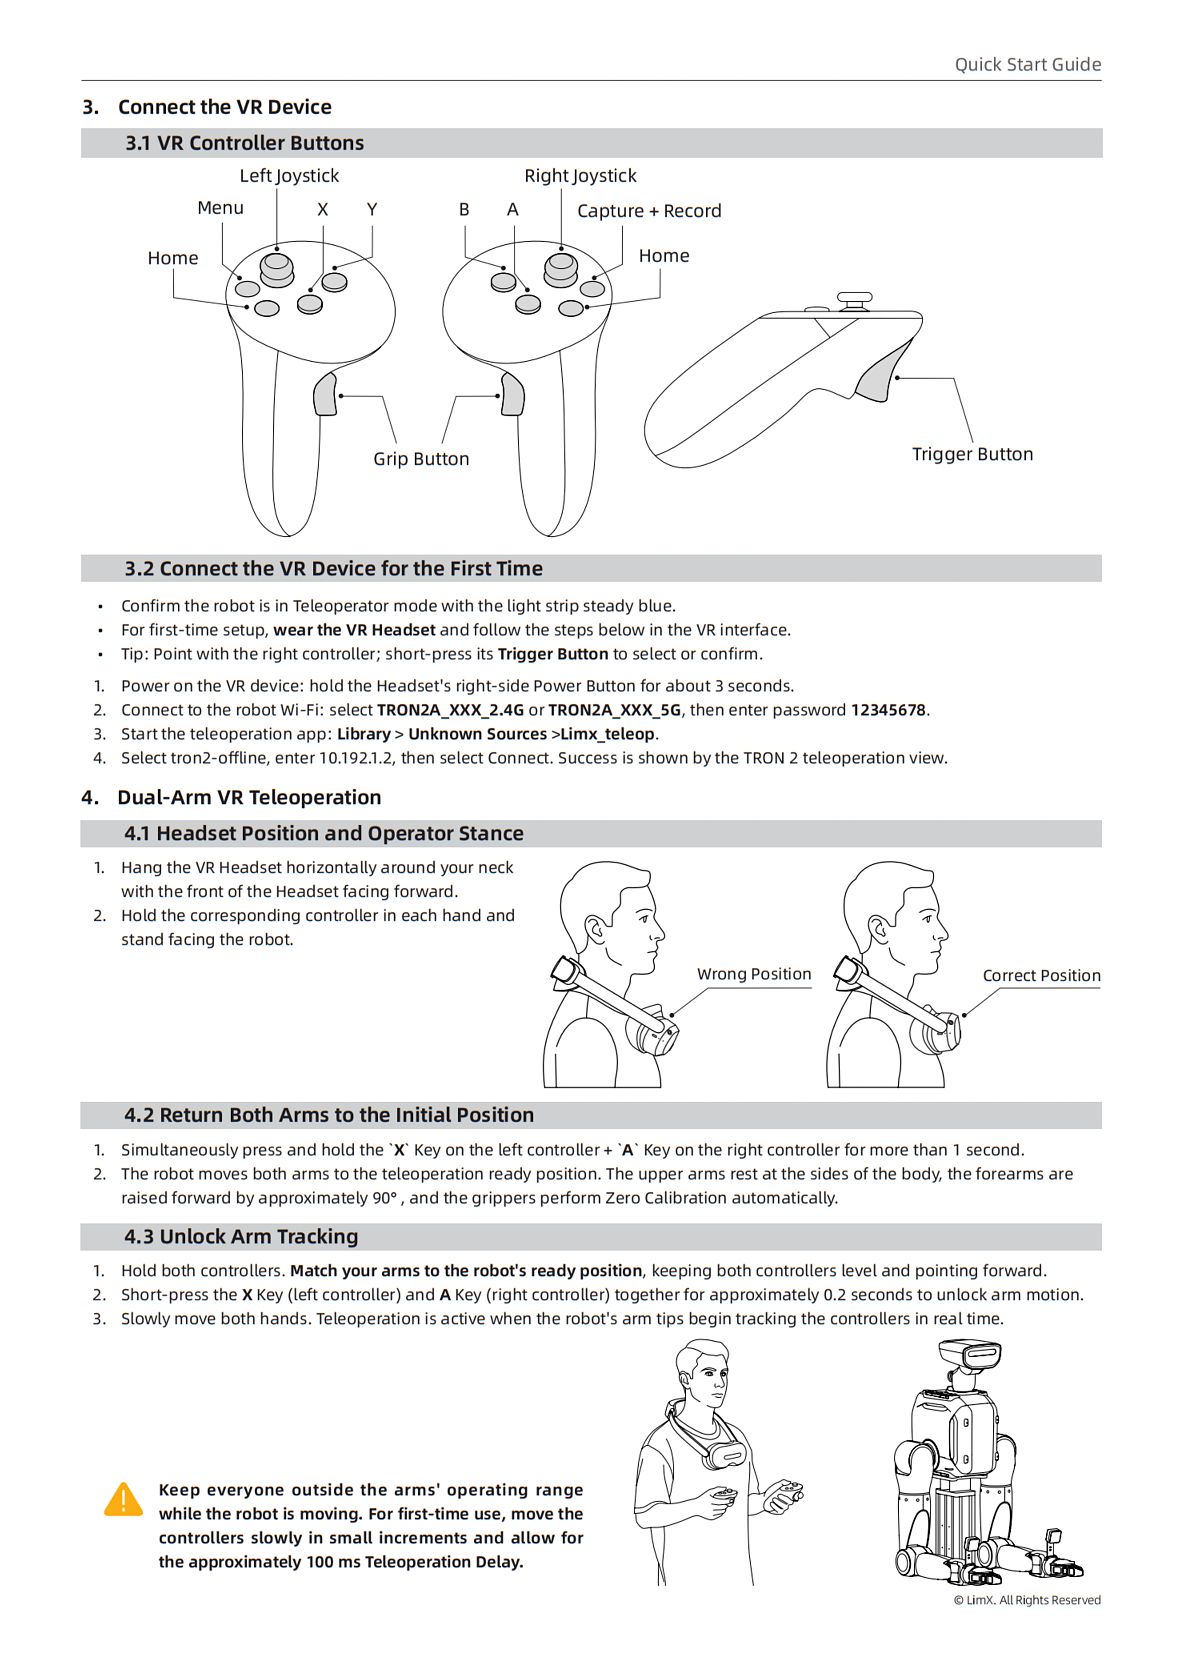
VR 首次连接
- 首次使用 VR 设备连接机器人时,需要佩戴VR头显,在 VR 界面中完成以下配置。
- 使用技巧:移动右手控制器进行指向,短按右手扳机键选择或确认。
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 开启 VR | 长按头显右侧电源键约 3 秒开机,戴上头显进入系统主界面 | 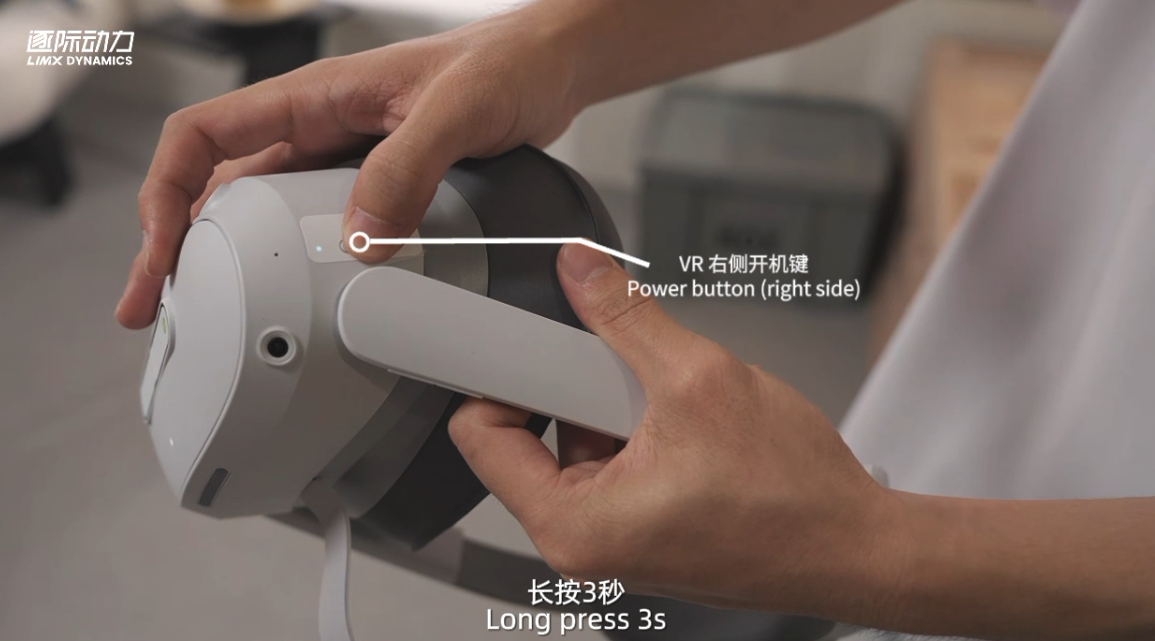 |
| 2. 连接机器人 Wi-Fi | 在快捷面板 / 设置中连接 TRON2A_XXX_2.4G 或 TRON2A_XXX_5G,密码 12345678 | |
| 3. 启动遥操应用 | 资源库 → 未知来源 → Limx_teleop | |
| 4. 配置并连接 | 选择 tron2-offline,IP 填 10.192.1.2,点击连接 |
连接成功的标志
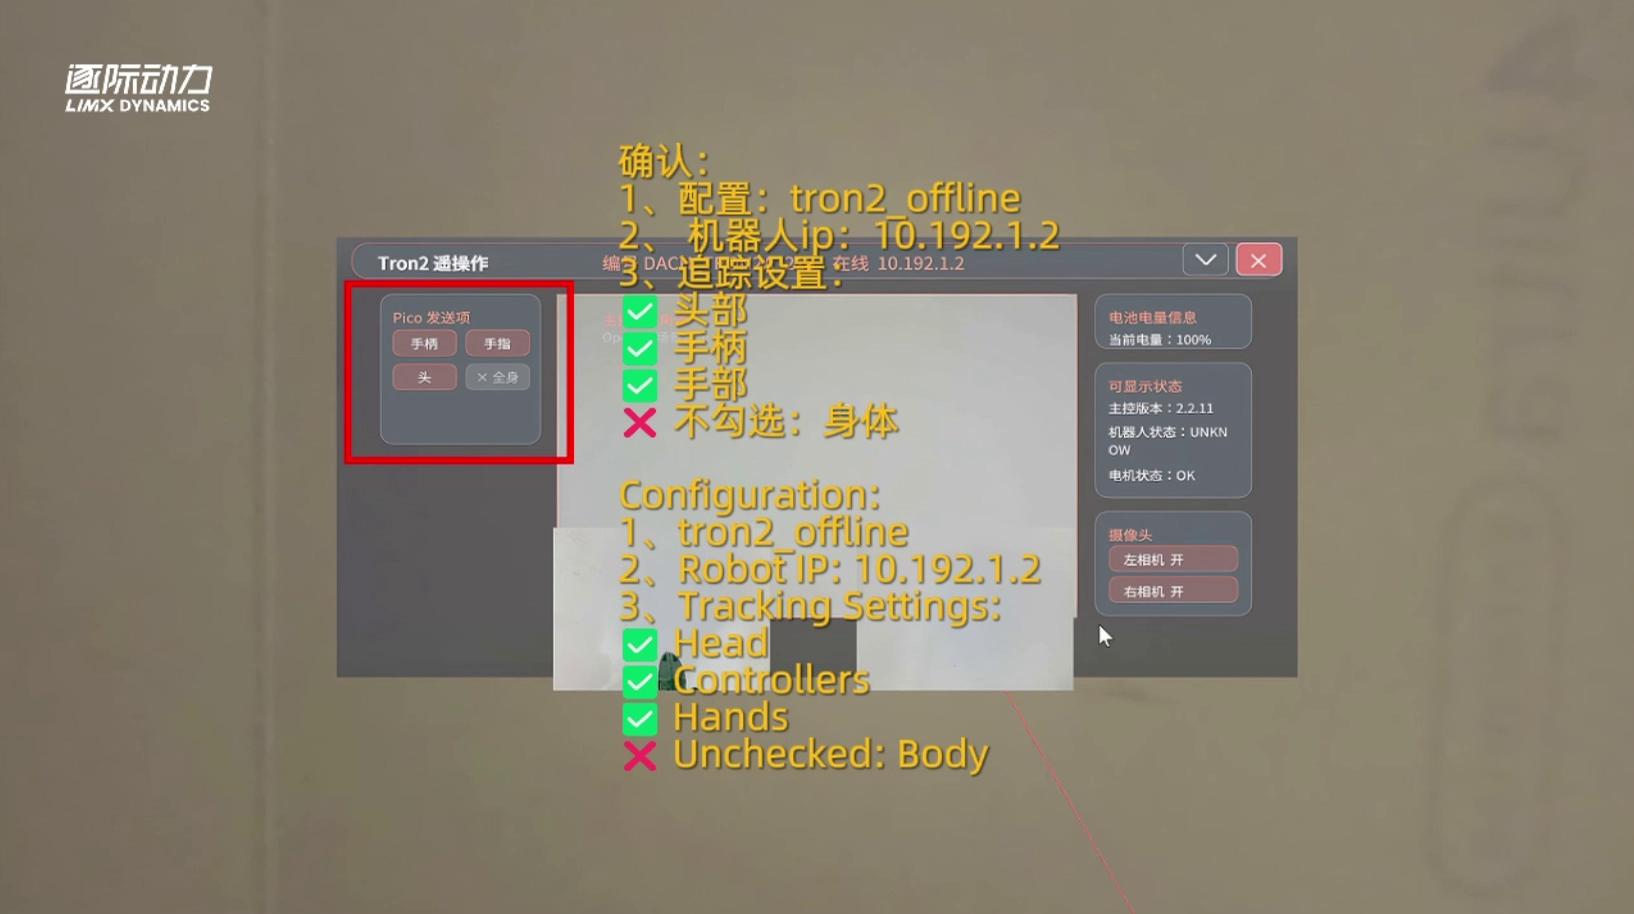
当显示下面的程序界面表示已连接机器人;
- 追踪状态:头部 ✓、手柄 ✓、手部 ✓,身体 ✗(默认不启用身体跟随);
- 界面可看到机器人电量、主控版本与电机状态。
佩戴与站位
💡 遥操时请摘下头显、挂在颈部
- 将 VR 头显水平挂在颈部(不戴在眼前),头显朝向前方。
- 左右手分别握住对应手柄。
双臂回零:进入准备姿态
新手建议面向机器人站立,保证机器人始终在视线范围内。确认机器人处于
Teleoperator模式(机器人灯带蓝色常亮)
- 同时长按左控制器
X键 + 右控制器A键 1 秒以上(刚开始戴上 VR 眼镜启动遥操时,可能需要长按超过 3 秒)。 - 双臂运动到遥操准备姿态:大臂位于身体两侧、小臂向前抬起约 90°,同时夹爪自动校零。
⚠️ 机器人运动过程中,请勿进入机械臂运动范围。
解锁双臂跟随
- 双手握持手柄,将自己的手臂摆到与机器人准备姿态相近的位置,两支手柄保持水平向前。
- 同时短按
X+A,解锁运动。 - 缓慢移动双手,机器人双臂末端开始实时跟随——遥操作已启动。
✅ 人工确认(2026-09-26)——X/A 键时长:
- 首次(刚开机后):长按
X键和A键使双臂回位;解锁双臂需按下超过 1 秒。- 后续使用中:① 长按
X键和A键超过 1 秒——双臂回位;② 短按X键或A键约 0.1 秒——解锁双臂。- 原始文档写"短按
X+A约 0.2 秒",按键时长以本人工确认为准。
⚠️ 首次操作请用小幅、缓慢的动作。避免突然大幅度移动手柄,导致机械臂快速甩动或磕碰周围物品。遥操链路存在约 100 ms 延迟,请预留提前量。
VR 手柄按键速查
双臂遥操控制
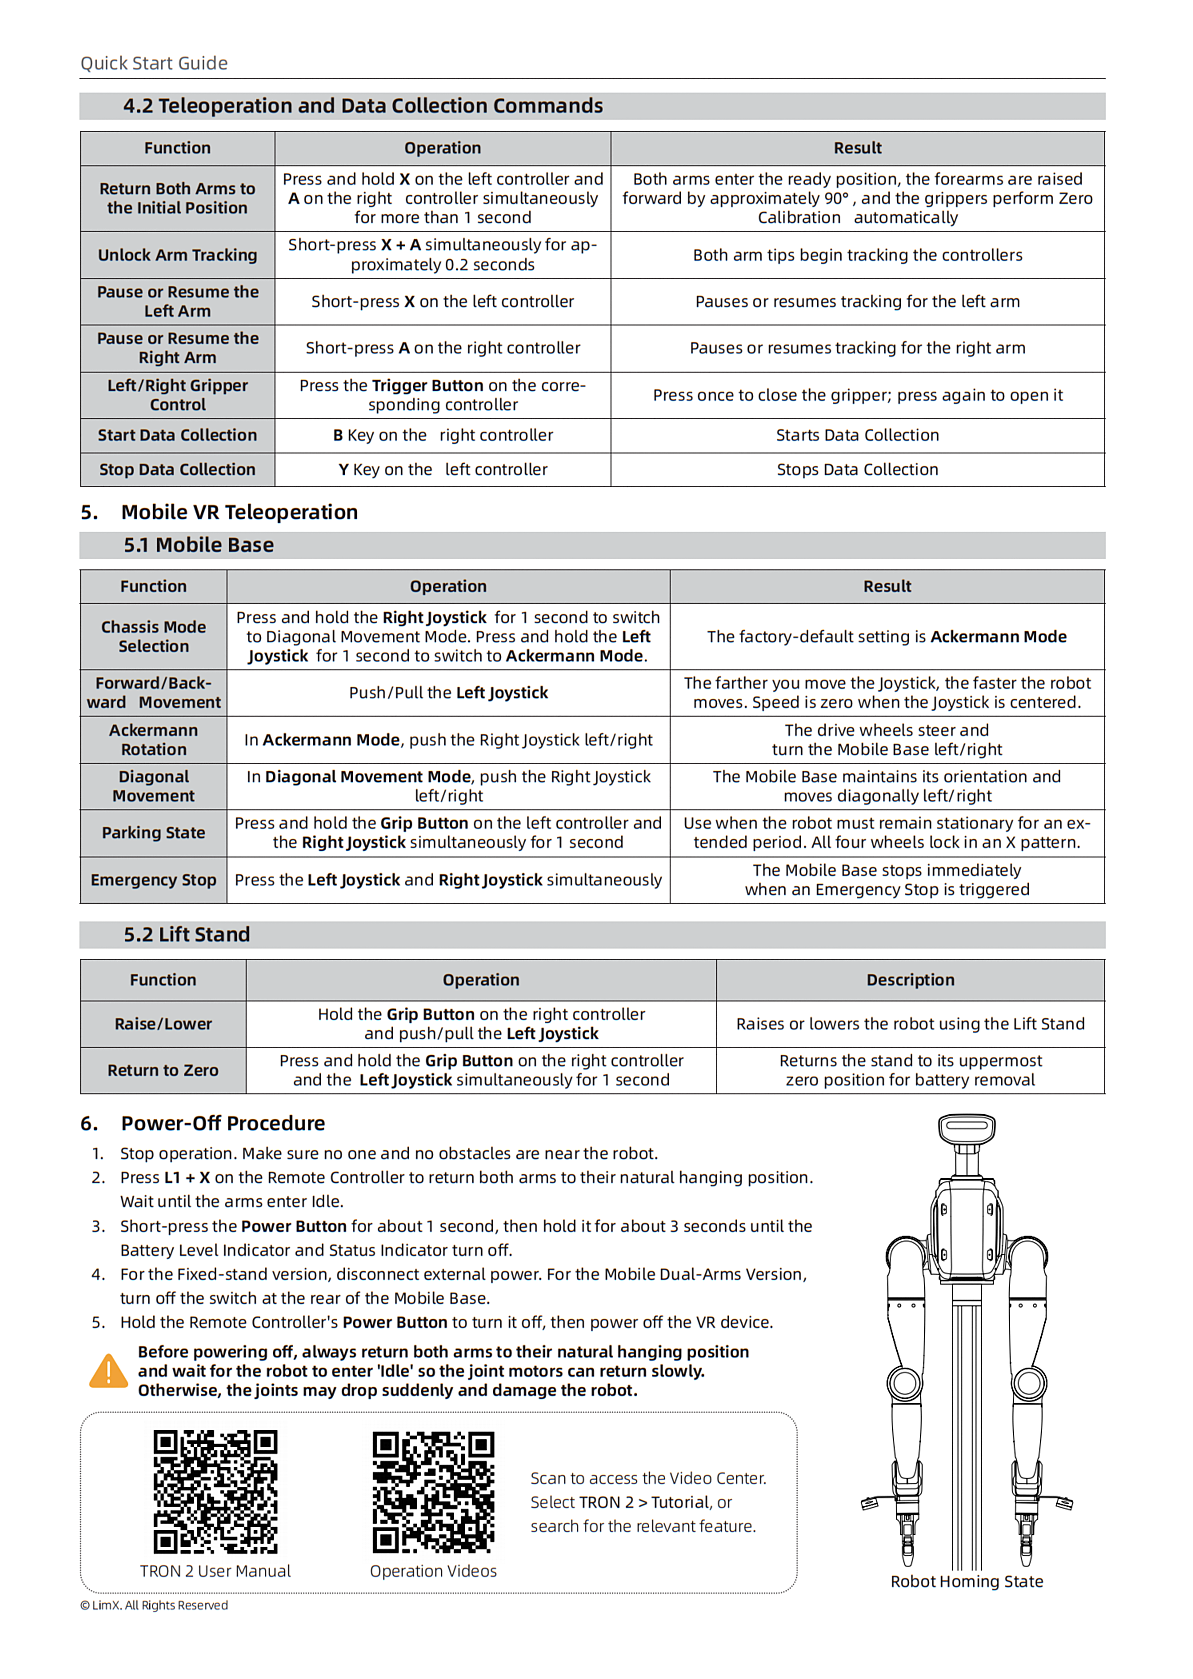
| 功能 | 操作 | 展示说明 |
|---|---|---|
| 左臂暂停 / 恢复 | 短按左控制器 X 键 | |
| 右臂暂停 / 恢复 | 短按右控制器 A 键 | |
| 左/右夹爪控制 | 单击左/右扳机键(单击闭合,再次单击张开) | |
| 开始采集 | 右手柄 B 键 | 开始采集遥操作数据:VR接收到机器人开始数据采集, VR手柄震动反馈,数据采集平台状态同步更新 |
| 结束采集 | 左手柄 Y 键 | 结束采集遥操作数据:VR接收到机器人结束数据采集, VR手柄震动反馈,数据采集平台状态同步更新 |
移动底盘(仅移动版双臂)
适用范围:本小节仅适用移动版双臂机器人。
| 功能 | 操作 | 展示说明 |
|---|---|---|
| 底盘模式选择 | 长按右摇杆 1 秒切换为「斜移模式」; 长按左摇杆 1 秒切换为「阿克曼模式」 | 出厂默认为「阿克曼模式」 |
| 前向 / 后向移动 | 前推 / 后推左摇杆 | |
| 阿克曼旋转 | 「阿克曼模式」下,左 / 右推右摇杆 | 驱动轮转向,带动底盘向左 / 右旋转 |
| 斜移运动 | 「斜移模式」下,左 / 右推右摇杆 | 底盘不转向,整体向左 / 右斜移 |
| 速度调节 | 前推 / 后推左摇杆 | 推杆行程越大,速度越大;行程为 0 时速度为 0 |
| 驻车状态 | 同时长按左手柄抓握键和右摇杆 1 秒 | 需长时间停在固定位置时使用,四轮呈 X 形锁止 |
| 急停 | 同时按下左摇杆和右摇杆 | 触发急停时,移动底盘立即停止运行 |
升降支架(仅移动版双臂)
适用范围:本小节仅适用移动版双臂机器人。
| 功能 | 操作 | 展示说明 |
|---|---|---|
| 上升 / 下降 | 按住右手柄抓握键,同时前推 / 后推左摇杆 | |
| 回零 | 同时长按右手柄抓握键和左摇杆 1 秒 | 支架回到零位(最上端),方便拆取电池 |
关机流程
- 停止手柄动作,确认机器人周围无人、无障碍。
- 按遥控器
L1+X,双臂回位并进入空闲状态。
- 等待机械臂稳定停在自然下垂位置。
- 断电:固定支架版断开外接电源;📦 移动版关闭底盘后部电源开关。
- 关机机器人:短按开机按钮约 0.5 秒,再长按约 3 秒,直至电量指示灯与状态灯熄灭。
- 长按遥控器
Power键关机,关闭 VR 设备。
⚠️ 务必先让双臂回位并进入空闲状态再断电关机。 直接断电可能导致机械臂突然下落,损坏设备。
常见问题与注意事项
什么时候需要校零?
日常开机无需校零。仅在升级主控、机器人受到剧烈碰撞、关节零点丢失或手臂出现明显位置漂移时执行:
- 按
L1+X使双臂回位、进入空闲状态。 - 📦 仅移动版:先将升降支架升至最高点。
- 同时按遥控器
L1+R1,开始自动校零。 - 校零完成后等待约 5 秒再进行其他操作;期间状态灯变红表示校零失败,请停止操作并检查机器人。
请观看校零操作视频:
急停后如何恢复?
- 遥控急停:单击右摇杆键解除,等待数秒,机器人进入阻尼状态后继续操作。
- 本体急停:旋转/拉起本体急停按钮使其弹起,随后重新启动机器人。
遥控器没有信号?
- 确认机器人与遥控器均已开机,等待约 20 秒自检完成;
- 缩短遥控器与机器人的距离,排除同频无线干扰。
切不进 Teleoperator 模式?
- 先按
L1+X确认已进入空闲状态(模式切换仅在空闲状态下有效); - 再按
R1+ 右方向键切换,并观察遥控器屏幕底部显示。
VR 程序连不上机器人?
- 确认 VR 已连接机器人 Wi-Fi(
TRON2A_XXX_2.4G/5G,密码12345678); - 确认配置为
tron2-offline、IP 为10.192.1.2; - 确认追踪设置:头部、手柄、手部开启,身体跟随关闭。
遥控器手柄搜索不到机器人?
遥控器出厂时已与机器人默认配对,正常使用无需手动配对。若遥控器搜索不到机器人(如更换过遥控器或机器人),需要将遥控器与机器人重新配对。
请观看配对操作视频:
安全要点汇总
- 机器人不防水、不防尘,请勿在潮湿、沙尘、雨雪环境使用;
- 操作全程保持机器人在视线范围内,运动范围内不得有人;
- 首次遥操从小幅、缓慢动作开始;
- 任何异常立即双摇杆急停(或按下本体急停按钮),处理完毕后再按"常见问题与注意事项"的恢复流程操作。
Preparation & applicability
待人工确认事项
- 机器人开机/关机按钮短按时长:主手册 §3.3 称先短按 0.5s 再长按 3s;本指南 §2、§5 称短按约 1 秒再长按约 3 秒。本页按主手册 v1.4(0.5s)编写,已在"机器人开机"与"关机流程"小节插入冲突标记,待人工裁决。
- 遥控器模式切换键位:主手册 §4.4、§5.3.2 称 R1+右键正向、R1+左键反向循环切换;本指南 §3.3、§3.4 仅提及 R1+右方向键循环切换(未提及反向切换,疑为本指南编写早于主手册 v1.3 新增的反向循环切换功能)。本页按主手册 v1.4 编写,已在"切换到 VR 遥操模式"小节插入冲突标记,待人工裁决。
- 源文件状态:
raw/tron-2/TRON2_Dual_Arm_Robot_Teleoperation_Quick_Start_Guide-zh.md中本指南正文(安全须知至安全要点汇总)在原文里整体包裹于 HTML 注释(<!--- ... !-->)内,仅页首 4 张图片在注释外。本页按任务要求以指南全文为源整理;请人工确认该注释为源文件格式问题,而非内容已废弃。 - 安全须知引用的手册名称:指南安全须知中引用《TRON 2 三合一套装 用户手册》(链接原样保留),与本 Wiki 主事实来源《TRON2 用户手册》(v1.4)名称不一致,待人工确认两者关系(是否为同一手册的不同版本/名称)。