TRON 2 · 使用与开发
规格参数
适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。
本页为 TRON 2 整机产品参数,完整搬运自主用户手册 §1.2(v1.4)参数表,图片 URL 原样保留。适用范围:TRON 2 全形态(双臂/移动双臂/双足/双轮足),含 EDU 版与标准版对照。表中"—"表示无此配置,"o"表示可选配,"✓"表示版本标配。
| 参数类别 | 参数项 | TRON 2 EDU 版 | TRON 2 标准版 | 备注 |
| — 表示无此配置,o 表示可选配,✓ 表示版本标配 | ||||
| 机械参数 | 材质 | 铝合金、塑料 | 铝合金、塑料 | |
| 自由度 | 单臂7自由度 单腿5自由度 头部2自由度 | 单臂7自由度 单腿5自由度 头部2自由度 | ||
| 外形尺寸 | 双臂 | - 肩宽447mm - 臂长730mm(不含夹爪) | - 肩宽447mm - 臂长730mm(不含夹爪) |
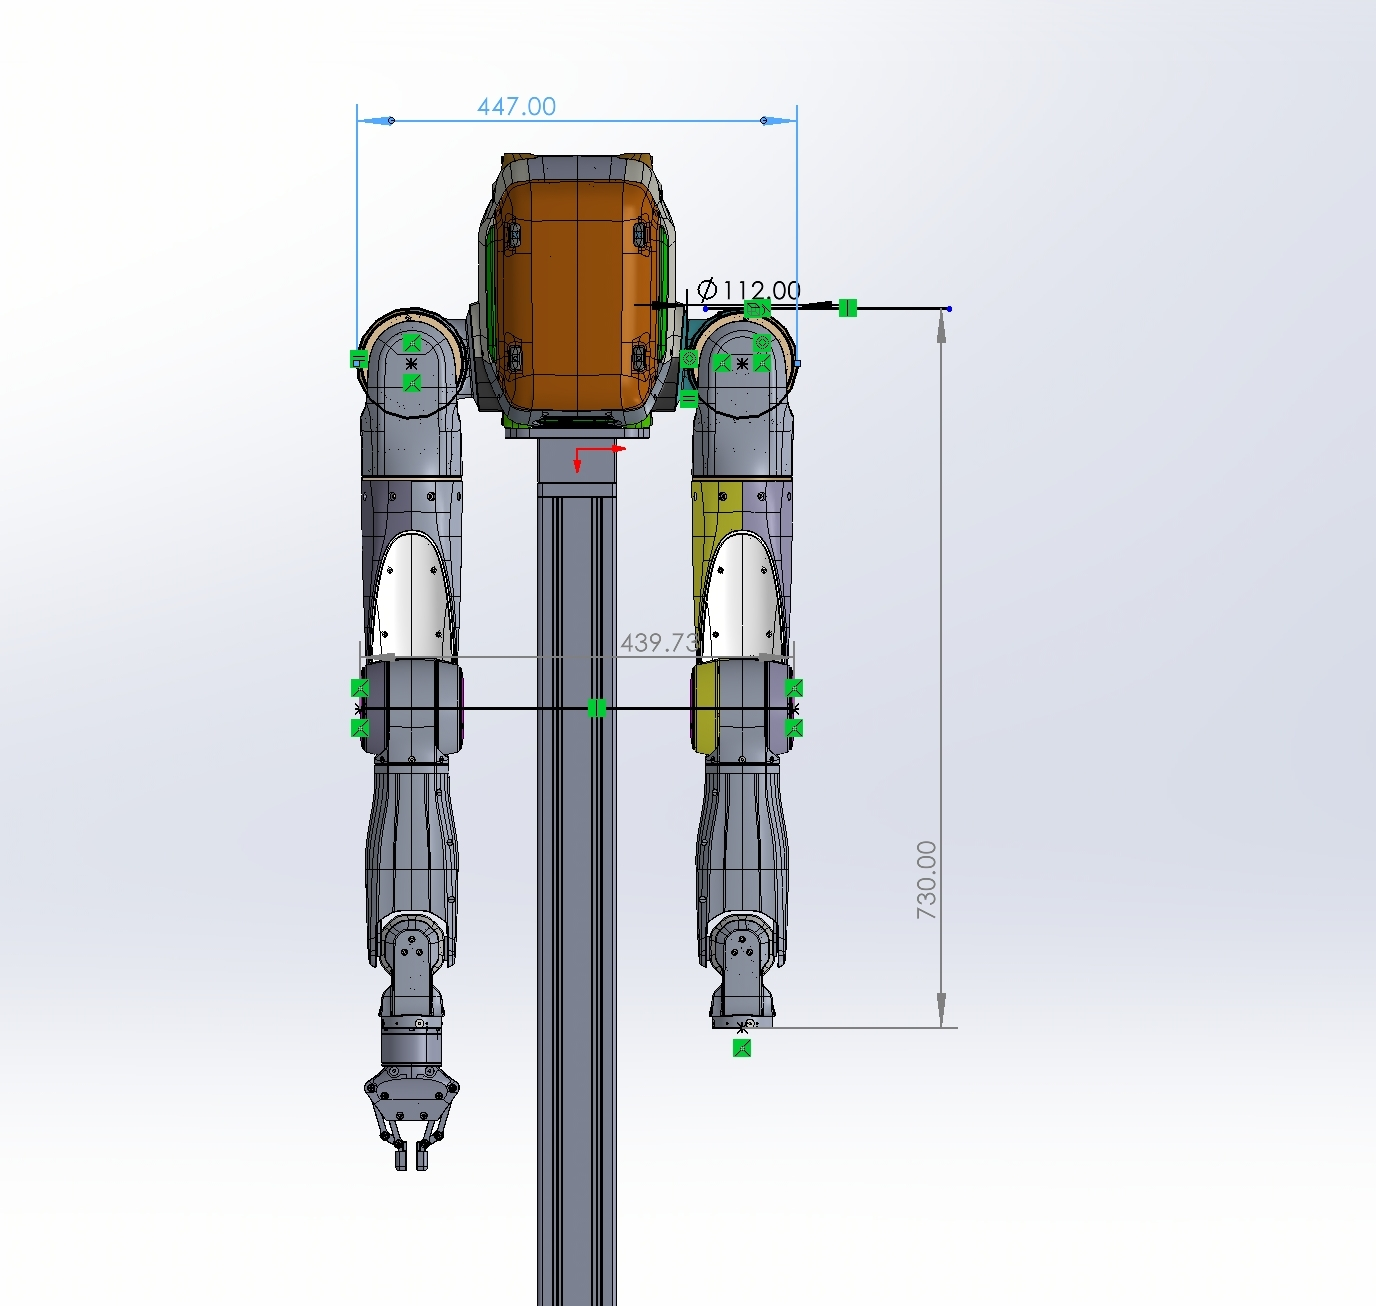
|
| 双足 | - 总宽453mm - 直立总高987mm | - 总宽453mm - 直立总高987mm |
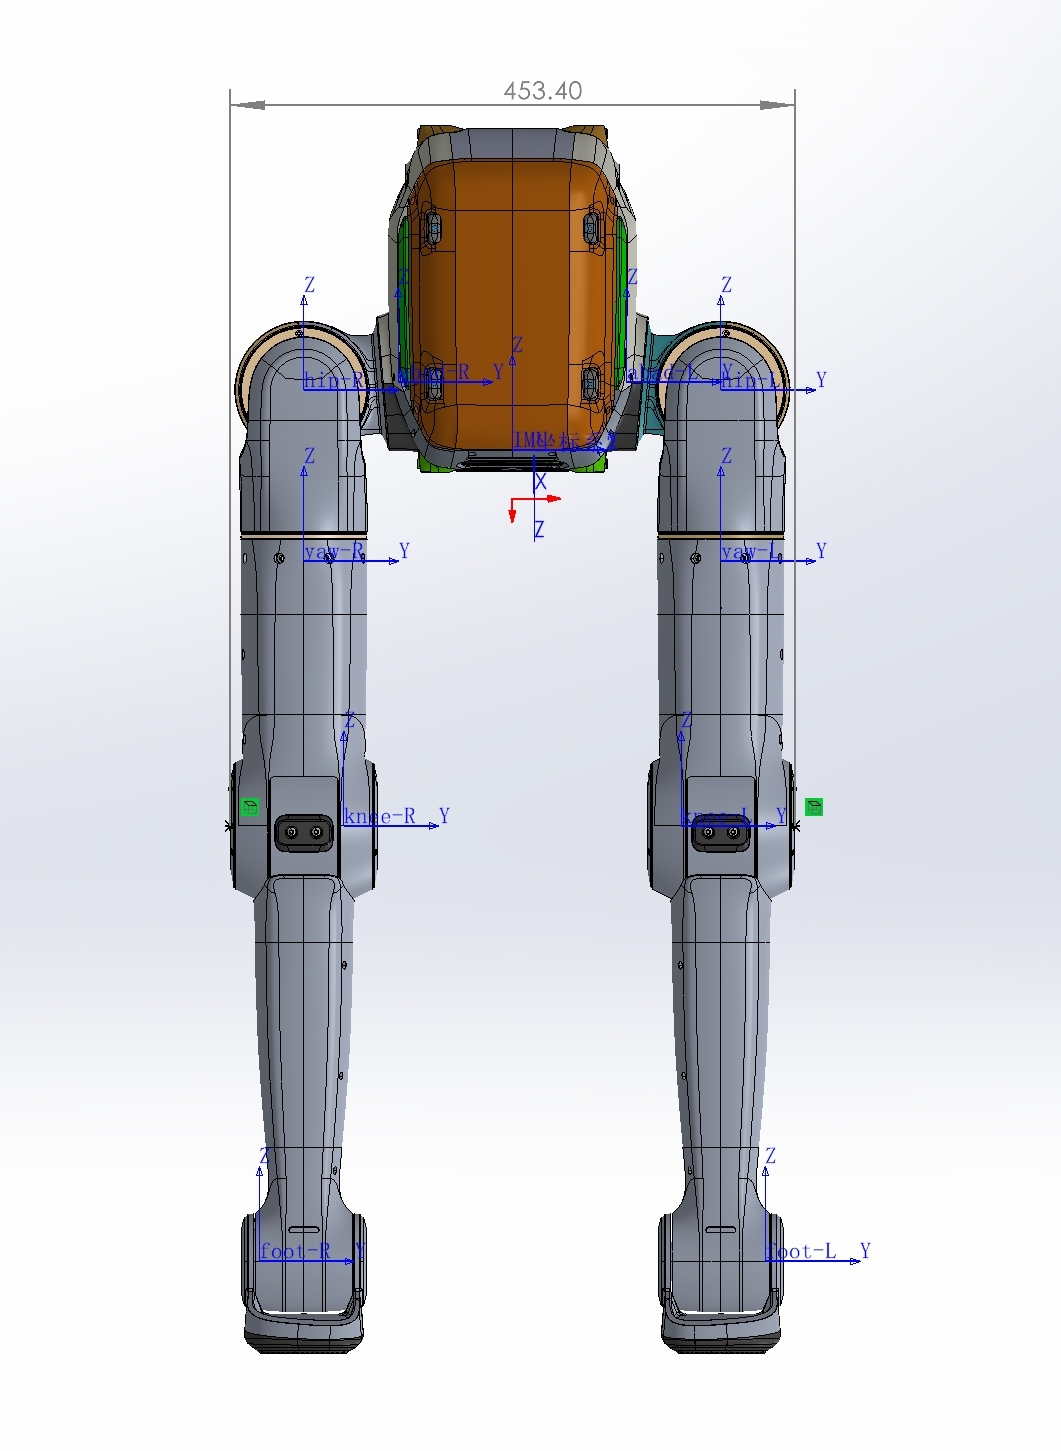
| |
| 双轮足 | - 总宽478mm - 直立总高1015mm | - 总宽478mm - 直立总高1015mm |
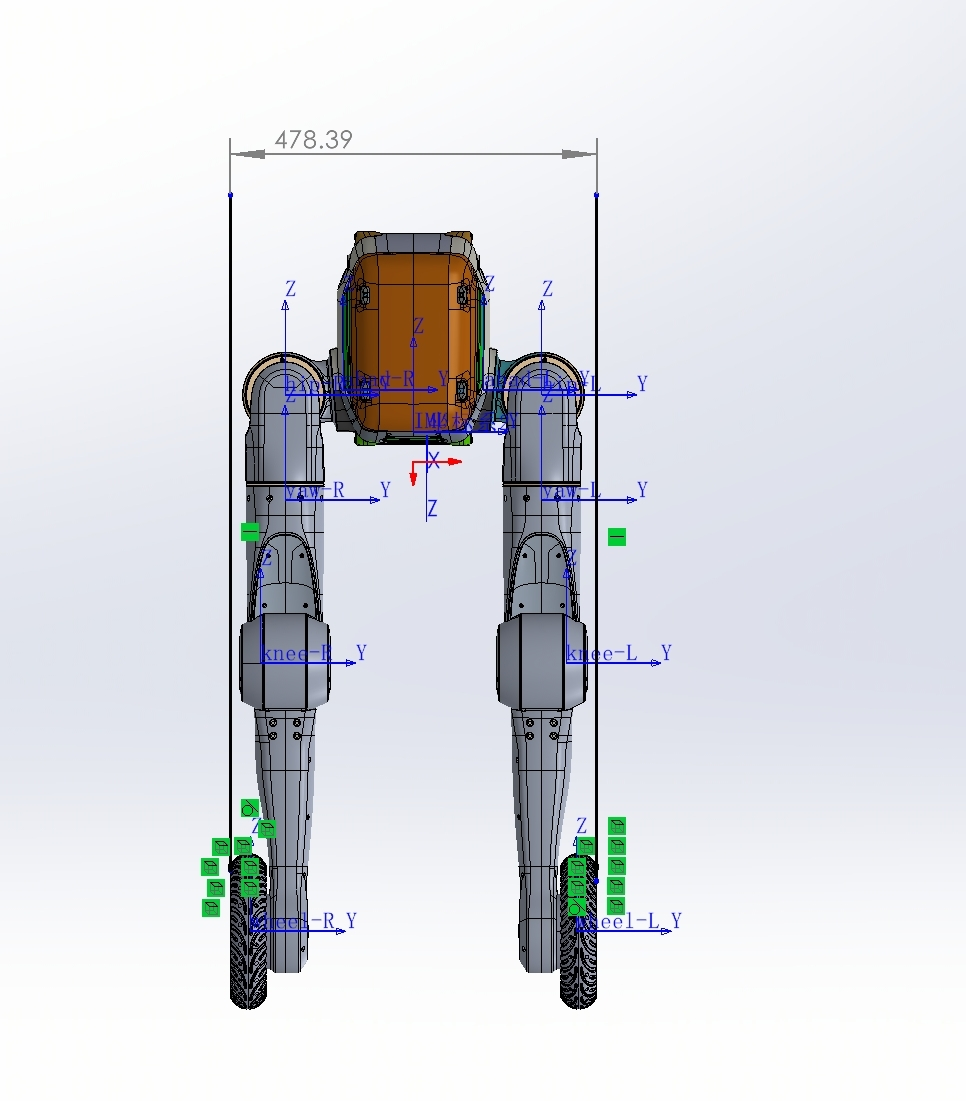
| |
| 顶部拓展区域 | 宽146mm、深170mm | 宽146mm、深170mm | ||
| 功能 | 二次开发 | √ | — | |
| 双足/双轮足遥控功能 | 四向移动、转向、静态站立、 高度调节(蹲起)、摔倒爬起、离地检测 | 四向移动、转向、静态站立、 高度调节(蹲起)、摔倒爬起、离地检测 | ||
| 双臂遥操作方式 | VR设备(pico4 ultra) | — | ||
| 数据采集落盘 | √ | — | ||
| 双臂安全边界保护 | √ | — | ||
| 双臂形态 | 末端最大负载 | 5kg(单臂,伸直姿态) 3kg(额定) | 5kg(单臂,伸直姿态) 3kg(额定) | |
| 末端最大速度 | 5m/s | 5m/s | ||
| 末端最大加速度 | 36m/s² | 36m/s² | ||
| 重复定位精度 | ± 0.5mm | ± 0.5mm | ||
| 遥操延迟 | 100ms | 100ms | ||
| 末端执行器类型 | 夹爪、灵巧手 | 夹爪、灵巧手 | ||
| 夹爪性能 | 夹持力:20N 夹持最大行程:85mm | 夹持力:20N 夹持最大行程:85mm | ||
| 双足/双轮足形态 | 最大运动速度 | 双足: 2 ~ 3m/s 双轮足: 3 ~ 5m/s | 双足: 2 ~ 3m/s 双轮足: 3 ~ 5m/s | |
| 最大爬升坡度 | 双足: 15° 双轮足: 30° | 双足: 15° 双轮足: 30° | ||
| 最大台阶高度 | 20cm | 20cm | ||
| 最大负载 | 平地行走 30kg 上楼梯 20kg | 平地行走 30kg 上楼梯 20kg | ||
| 电气参数 | 电池输出电压 | 46.8V | 46.8V | |
| 电池最大功率 | 2800W | 2800W | ||
| 支持换电 | √ | √ | ||
| 电池类型 | 三元锂电池 | 三元锂电池 | ||
| 电池容量 | 9Ah | 9Ah | ||
| 充电功率 | 542W | 542W | ||
| 充电输入电压/电流 | 100~240V/8A | 100~240V/8A | ||
| 充电输出电压/电流 | 54.275V/10A | 54.275V/10A | ||
| 充电时间 | 20-80%时间:30min 20-100%时间:54min | 20-80%时间:30min 20-100%时间:54min | ||
| 传感器配置 | 腰部RGBD相机 | √ | √ | |
| IMU | √ | √ | ||
| 头部RGBD相机 | √ (仅双臂/移动双臂配备) | — | ||
| 腕部RGBD相机 | √ (仅双臂/移动双臂配备) | — | ||
| 通讯接口 | 以太网接口 | √ (1 个) | √ (1 个) | |
| USB3.0 接口 | √ (1 个) | √ (1 个) | ||
| EtherCAT 接口 | √ (2 个) | √ (2 个) | ||
| RS485 接口 | √ (1 个) | √ (1 个) | ||
| 外设充电接口 | 24V电源输出口 | √ (2 个) | √ (2 个) | |
| 48V电源输出口 | √ (1 个) | √ (1 个) | ||
| 供电接口 | 外接电源接口 | √ (1 个) | √ (1 个) | |
| 开发拓展模块 | 架构配置 | Intel Core Ultra | — | |
| 存储 | 2TB | — | ||
| 接口 | 3*ETH网口 3*USB3.0 1*24V input供电 1*12V output供电 | — | ||
| 软件兼容性及开发者工具 | SDK | √ | — | |
| 机器人管理平台 | √ | √ | ||
| 数据平台 | √ | — | ||
| 仿真平台 | √ | — | ||
| 软件兼容性 | 适配Python、C++ 开发环境 兼容ROS1/ROS2系统 | — | ||
⚠️ 资料冲突(待人工裁决):机械参数-自由度:
raw/tron-2/TRON2_User_Manual-zh.md §1.2称 "单臂7自由度、单腿5自由度、头部2自由度";raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §1.2称 "单臂7自由度、头部2自由度"(未列单腿自由度,该手册仅覆盖双臂/移动双臂形态)。本页暂按raw/tron-2/TRON2_User_Manual-zh.md §1.2编写。
以下"安装 & 操作视频"提示框为原文 §1.2 末尾内容,原样保留(视频入口链接见 开箱与安装视频 页):
🎬 安装 & 操作视频
如需观看更多视频教程,请访问原厂视频中心,依次选择“TRON 2 > 使用教程”,或搜索相关功能名称。
如需观看更多视频教程,请访问原厂视频中心,依次选择“TRON 2 > 使用教程”,或搜索相关功能名称。
与双臂专用手册(v1.2)的比对说明
本表已与 raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §1.2(v1.2,仅双臂/移动双臂形态)逐项比对:
- 材质、双臂外形尺寸、顶部拓展区域、双臂形态各项性能(末端负载/速度/加速度、重复定位精度、遥操延迟、末端执行器、夹爪性能)、电气参数、通讯接口、供电接口、开发拓展模块各项:两份文档数值一致。
- 双臂手册 §1.2 无"双足/双轮足"外形尺寸、性能及"双足/双轮足遥控功能"行(属形态范围差异,非冲突)。
- 传感器配置中"头部RGBD相机/腕部RGBD相机",主手册写"√ (仅双臂/移动双臂配备)",双臂手册写"双臂形态标配",含义一致。
- 双臂手册 §1.2 另有一行"VR遥操作软件 √/—"为主手册所无(主手册以"双臂遥操作方式 VR设备(pico4 ultra)"体现),不构成数值冲突。
双臂配置补充 · 1.2 产品参数
| 参数类别 | 参数项 | TRON 2 EDU版本 | TRON2 2标准版 | 备注 |
|---|---|---|---|---|
| — 表示无此配置,o 表示可选配,✓ 表示版本标配 | ||||
| 机械参数 | 材质 | 铝合金、塑料 | 铝合金、塑料 | |
| 自由度 | 单臂7自由度 头部2自由度 | 单臂7自由度 头部2自由度 | ||
| 外形尺寸 | 双臂 | · 肩宽447mm · 臂长730mm (不含夹爪) | · 肩宽447mm · 臂长730mm (不含夹爪) | 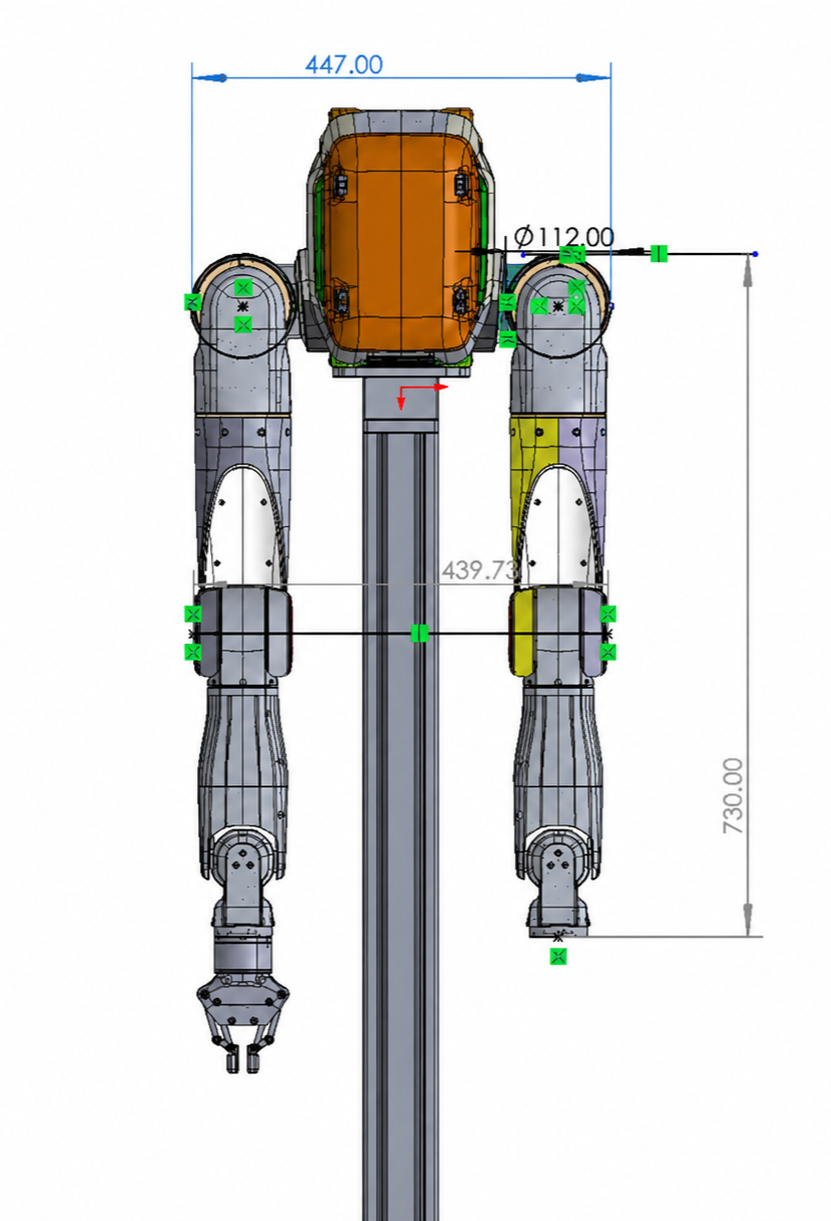 |
| 顶部拓展区域 | 宽146mm、深170mm | 宽146mm、深170mm | ||
| 功能 | 二次开发 | ✔ | — | |
| 双臂遥操作方式 | VR设备(pico4 ultra) | — | ||
| 数据采集落盘 | ✔ | — | ||
| 双臂安全边界保护 | ✔ | — | ||
| 双臂形态性能 | 末端最大负载 | 5kg(单臂,伸直姿态) 3kg(额定) | 5kg(单臂,伸直姿态) 3kg(额定) | |
| 末端最大速度 | 5m/s | 5m/s | ||
| 末端最大加速度 | 36m/s² | 36m/s² | ||
| 重复定位精度 | ±0.5mm | ±0.5mm | ||
| 遥操延迟 | 100ms | 100ms | ||
| 末端执行器类型 | 夹爪、灵巧手 | 夹爪、灵巧手 | ||
| 夹爪性能 | 夹持力:20N 夹持最大行程:85mm | 夹持力:20N 夹持最大行程:85mm | ||
| 电气参数 | 电池输出电压 | 46.8V | 46.8V | |
| 电池最大功率 | 2800W | 2800W | ||
| 支持换电 | ✔ | ✔ | ||
| 电池类型 | 三元锂电池 | 三元锂电池 | ||
| 电池容量 | 9Ah | 9Ah | ||
| 充电功率 | 542W | 542W | ||
| 充电输入电压/电流 | 100\~240V/8A | 100\~240V/8A | ||
| 充电输出电压/电流 | 54.275V/10A | 54.275V/10A | ||
| 充电时间 | - 20-80%:30min; - 20-100%:54min | - 20-80%:30min; - 20-100%:54min | ||
| 传感器配置 | 腰部RGBD相机 | √ | √ | |
| IMU | √ | √ | ||
| 头部RGBD相机 | 双臂形态标配 | — | ||
| 腕部RGBD相机 | 双臂形态标配 | — | ||
| 通讯接口 | 以太网接口 | √ (1 个) | √ (1 个) | |
| USB3.0 接口 | √ (1 个) | √ (1 个) | ||
| EtherCAT 接口 | √ (2 个) | √ (2 个) | ||
| RS485 接口 | √ (1 个) | √ (1 个) | ||
| 外设充电接口 | 24V电源输出口 | √ (2 个) | √ (2 个) | |
| 48V电源输出口 | √ (1 个) | √ (1 个) | ||
| 供电接口 | 外接电源接口 | √ (1 个) | √ (1 个) | |
| 开发拓展模块 | 架构配置 | Intel Core Ultra | — | |
| 存储 | 2TB | — | ||
| 接口 | 3*ETH网口; 3*USB3.0; 1*24V input供电; 1*12V output供电 | — | ||
| 软件兼容性及开发者工具 | SDK | √ | — | |
| 机器人管理平台 | √ | √ | ||
| 数据平台 | ✔ | — | ||
| VR遥操作软件 | ✔ | — | ||
| 仿真平台 | ✔ | — | ||
| 软件兼容性 | 适配Python、C++开发环境、 兼容ROS1/ROS2系统 | — | ||
待人工确认事项
- 机械参数-自由度(见上方资料冲突标记):主手册 v1.4 与双臂手册 v1.2 对"自由度"表述不同,待人工裁决是否仅为形态适用范围差异,或双臂形态本体自由度应单独表述。
- 双臂手册 §1.2 的"软件兼容性及开发者工具"含"VR遥操作软件"一行而主手册 v1.4 无此行,待人工确认主手册该表是否遗漏或有意合并。
继续阅读拓展套件