产品形态与套装
适用范围: 双臂专用配置说明仅适用于双臂/移动双臂。旧版在开关机时长、灯色、回位轨迹等处存在差异,按本页的操作说明及差异提示核对,不能混用其他形态步骤。
本页介绍 TRON 2 的产品定位、SKU 套装体系以及各形态(双臂/移动双臂/双足/双轮足)与版本(EDU/标准版)的定位。适用范围:TRON 2 全形态;个别定位描述的出处已随条目标注。
产品简介
TRON 2 是一款专为科研用户设计的模块化、可组合、多场景具身机器人科研平台。它支持用户在不同机器人构型上自由实现创意,并通过开放底层接口、兼容 Python/C++ 开发,显著降低了具身智能领域的科研门槛。作为高校科研教学与行业企业二次开发的理想平台,TRON 2 致力于推动机器人技术从实验室向产业化不断迈进。(raw/tron-2/TRON2_User_Manual-zh.md §1.1)
产品清单概览(SKU 套装)
以下型号依据物料清单 §1~§8 的可见章节列出。原件被注释的概览项数与可见明细存在差异(例如三合一概览为 53 项,可见明细序号到 45),因此不以概览总数作为验收依据。请逐项核对对应型号明细中的名称、数量、单位和图片。
| 产品型号 | 逐项明细 |
|---|---|
| 三合一套装(EDU) | 查看清单 |
| 双臂固定机器人(EDU) | 查看清单 |
| 双臂移动机器人(EDU) | 查看清单 |
| 二合一套装(EDU) | 查看清单 |
| 双足机器人(标准版) | 查看清单 |
| 双轮足机器人(标准版) | 查看清单 |
| 双足机器人(EDU) | 查看清单 |
| 双轮足机器人(EDU) | 查看清单 |
该物料清单文档同时提示:请根据您采购的机器人型号,找到对应章节后再对照查看物料清单,避免与其他型号的清单混淆。
各形态定位
TRON 2 各形态的定位与套装组成如下(组成内容依据 raw/tron-2/TRON2_Bill_of_Materials_Summary-zh.md §1~§8 各套装清单归纳):
双臂形态(固定支架版)
- 定位:TRON 2 双臂机器人是一款专为科研用户设计的具身机器人科研平台,支持用户在双臂构型上自由实现创意。固定支架版适用于桌面级操作任务。(
raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §1.1) - 套装:TRON 2 双臂机器人(EDU版)(物料清单 §2),含机器人本体(双臂带夹爪)、电池、电源适配器、遥控器、VR 设备、开发拓展模块、头部/腕部相机、固定底盘、固定支架及工具包等,具体数量见逐项明细。
移动双臂形态
- 定位:移动版双臂在固定支架基础上增加移动底盘,可实现移动操作任务。(
raw/tron-2/TRON2_Dual_Arm_Robot_User_Manual-zh.md §1.1) - 套装:TRON 2 双臂移动机器人(EDU版)(物料清单 §3)。主用户手册中移动底盘的电量查看与充电说明仅针对移动版双臂(
raw/tron-2/TRON2_User_Manual-zh.md §2.3)。 - 主用户手册 §1.3 物品清单注明:木箱与相应纸箱"仅升级移动版双臂配备"。
双足形态
- 套装:TRON 2 双足机器人(标准版)(物料清单 §5,机器人本体带双足);TRON 2 双足机器人(EDU版)(物料清单 §7,在标准版基础上增加开发拓展模块及配套线缆、遥控器充电线等)。
- 主用户手册 §1.2 给出双足外形尺寸(总宽 453mm、直立总高 987mm)及双足运动性能(最大运动速度 2~3m/s、最大爬升坡度 15°)。
双轮足形态
- 套装:TRON 2 双轮足机器人(标准版)(物料清单 §6,机器人本体带双轮足);TRON 2 双轮足机器人(EDU版)(物料清单 §8)。
- 主用户手册 §1.2 给出双轮足外形尺寸(总宽 478mm、直立总高 1015mm)及双轮足运动性能(最大运动速度 3~5m/s、最大爬升坡度 30°)。
三合一 / 二合一套装(EDU)
- 三合一套装(EDU)(物料清单 §1):含机器人本体(双臂带夹爪)及轮足小腿、大腿及掌足小腿(用于组成腿部)、固定底盘、固定支架、前/后防滚架等,配合主用户手册 §3.6 的形态切换能力,可覆盖双臂、双足、双轮足三种形态。
- 二合一套装(EDU)(物料清单 §4):含机器人本体(带双足)与轮足配件,覆盖双足、双轮足两种形态。
关于形态切换(raw/tron-2/TRON2_User_Manual-zh.md §3.6):
- 不同形态之间支持自动识别,无需您手动配置。
- 足式形态与双臂的前 3 个关节共用,您可从髋/肩位置以下更换手臂/腿,使用随箱工具包里的工具单人完成。
- 双足/双轮足之间的切换可被快速更换,同时安装结构具有防呆设计,防止脚掌前后装反或轮足内外装反。
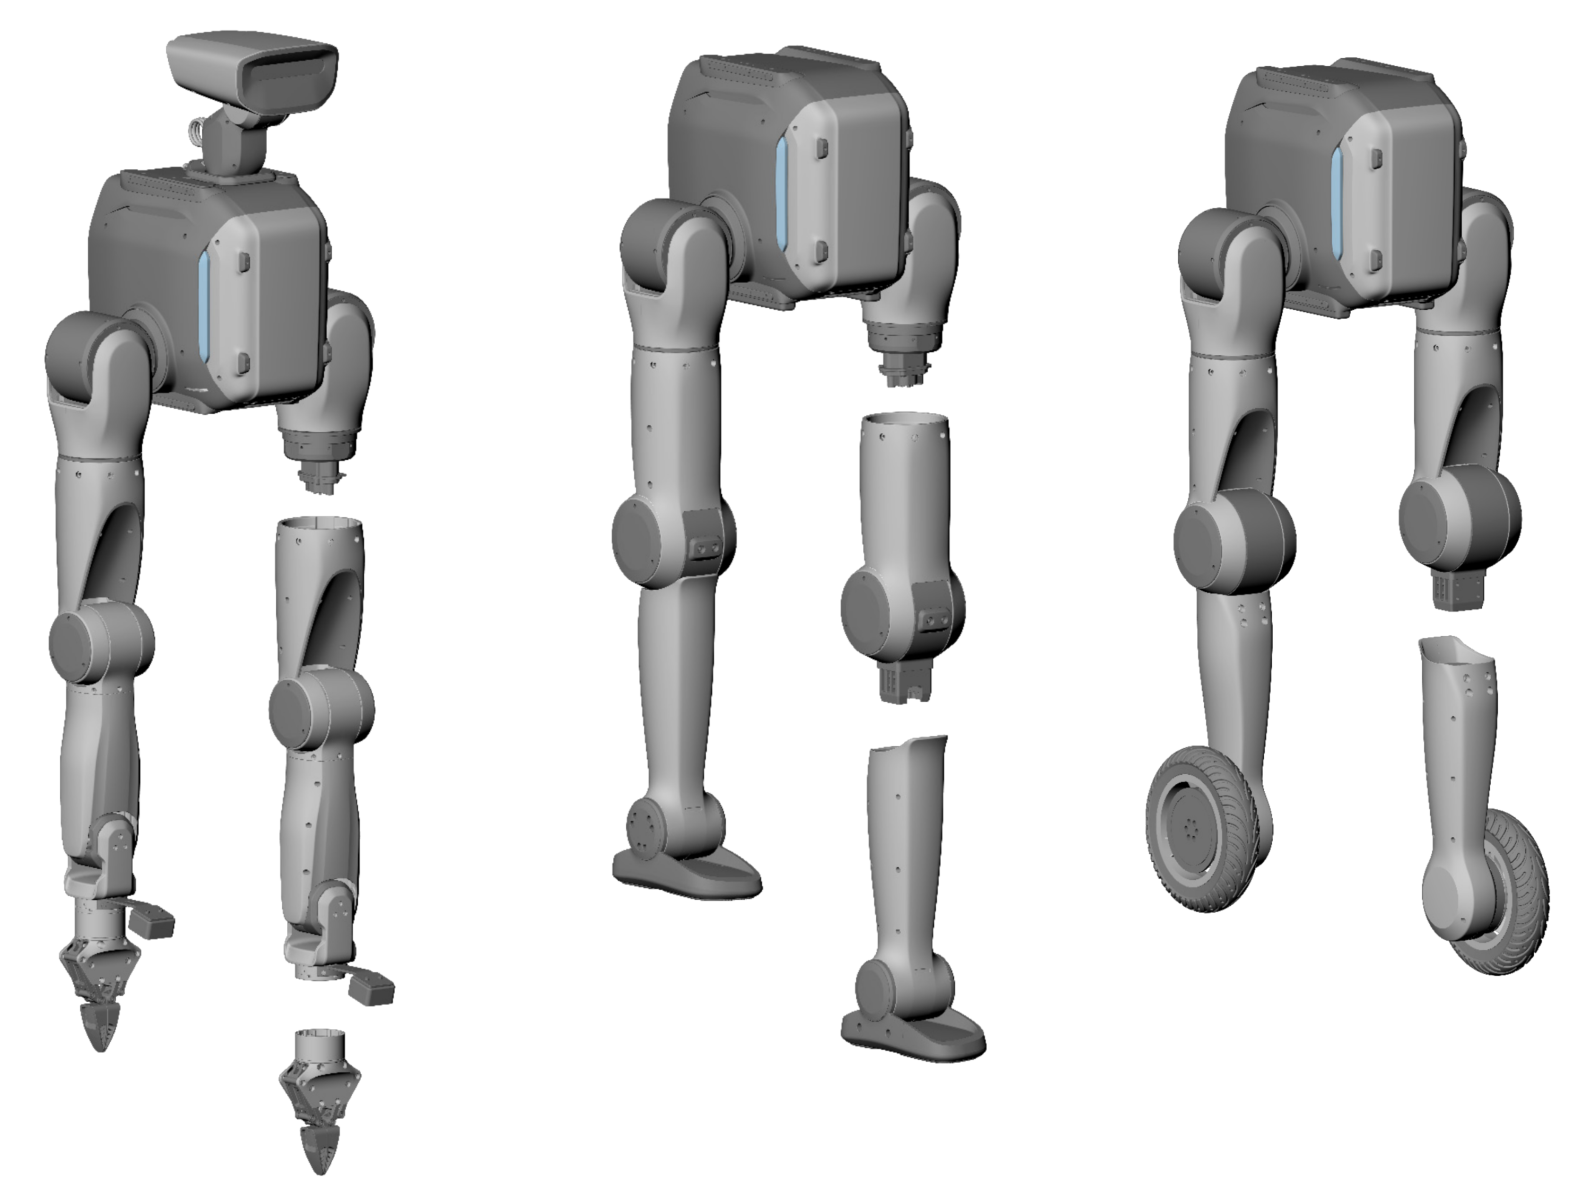
EDU 版与标准版定位差异
依据 raw/tron-2/TRON2_User_Manual-zh.md §1.2 产品参数表:
| 差异项 | TRON 2 EDU 版 | TRON 2 标准版 |
|---|---|---|
| 二次开发 | √ | — |
| 双臂遥操作方式 | VR 设备(pico4 ultra) | — |
| 数据采集落盘 | √ | — |
| 双臂安全边界保护 | √ | — |
| 头部 RGBD 相机 | √(仅双臂/移动双臂配备) | — |
| 腕部 RGBD 相机 | √(仅双臂/移动双臂配备) | — |
| 开发拓展模块 | Intel Core Ultra、2TB 存储、3ETH 网口/3USB3.0/124V input/112V output | — |
| SDK / 数据平台 / 仿真平台 | √ | —(标准版仅配备机器人管理平台) |
| 软件兼容性 | 适配 Python、C++ 开发环境,兼容 ROS1/ROS2 系统 | — |
双臂模式中的"上层开发模式"与"底层开发模式"仅适用于 EDU 版本(raw/tron-2/TRON2_User_Manual-zh.md §3.2)。综合来看,EDU 版面向科研与二次开发用户,标准版面向基础遥控演示用途。
双臂配置补充 · 1.1 简介
TRON 2 双臂机器人是一款专为科研用户设计的具身机器人科研平台。支持用户在双臂构型上自由实现创意,通过开放底层接口、兼容 Python/C++ 开发,降低具身智能领域科研门槛。
本产品提供固定支架版与移动版两种配置:固定支架版适用于桌面级操作任务;移动版双臂在固定支架基础上增加移动底盘,可实现移动操作任务。
待人工确认事项
- 原件被注释的概览表与可见明细数量不一致:三合一概览标 53 项,可见明细序号到 45。网页保留原件可见明细,不推定缺少八件物料;需资料负责人确认清单版本和统计口径。
- 双臂固定/移动清单的名称、组成和交付版本仍需产品负责人核对,网页按原件各型号独立展示,不能以概览项数相同推定两者清单相同。