自动回充操作
本页为双轮足自主回充基座的使用说明,内容搬运自 raw/tron-2/TRON2_Auto_Recharge_Base_User_Manual-zh.md §3、§4。该基座为配件,仅适配 TRON2 双轮足形态机器人;本页所有操作步骤均针对 TRON2 双轮足形态,不适用于其他形态。
3 运行状态说明
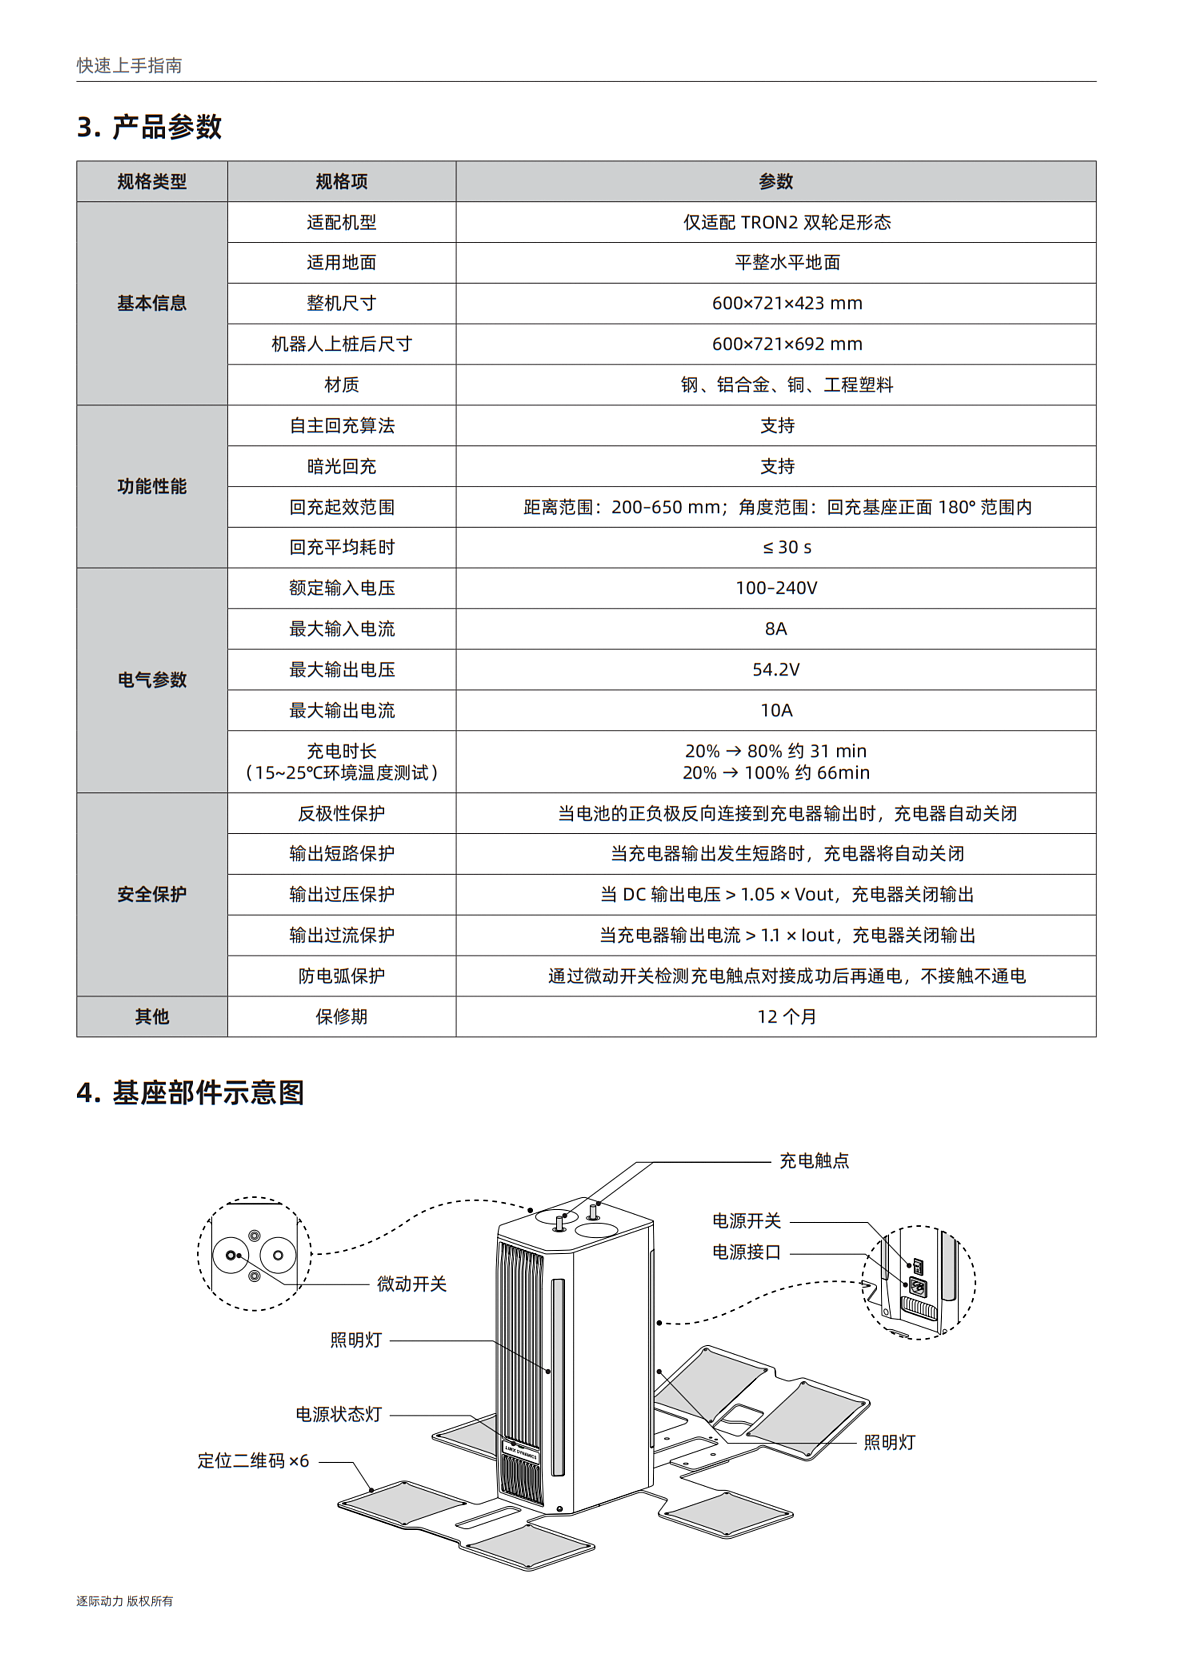
3.1 回充基座电源状态灯
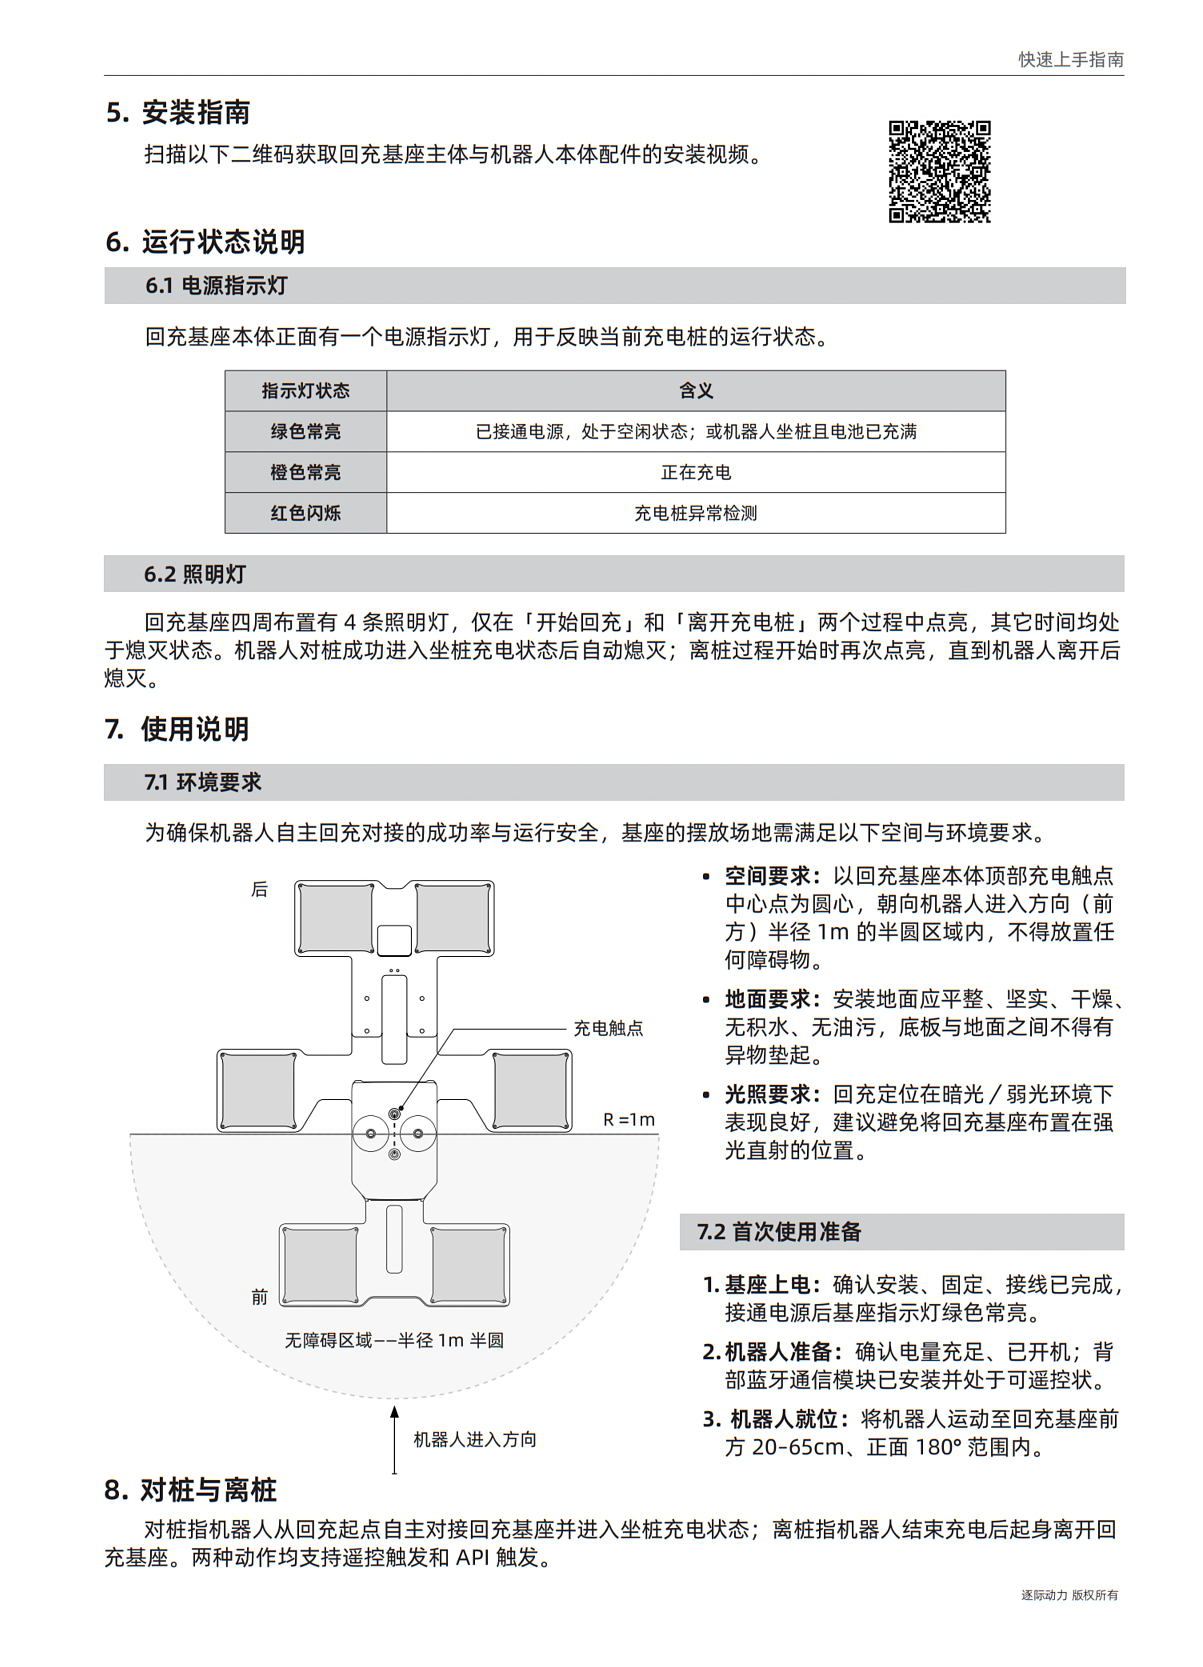
回充基座本体正面有一个电源指示灯,用于反映当前充电桩的运行状态。
| 指示灯状态 | 含义 |
|---|---|
| 绿色常亮 | 已接通电源,处于空闲状态;或机器人坐桩且电池已充满 |
| 橙色常亮 | 正在充电 |
| 红色闪烁 | 充电桩异常检测 |
3.2 回充基座照明灯
回充基座正面布置有4条照明灯,用于辅助机器人视觉定位,仅在「开始回充」和「离开充电桩」两个过程中点亮,其它时间均处于熄灭状态。
-
对接成功进入「坐桩充电」后,照明灯自动熄灭。
-
离桩过程开始时再次点亮,机器人离开充电桩后熄灭。
4 使用说明
4.1 使用前准备
4.1.1 使用环境要求
为确保机器人自主回充对接的成功率与运行安全,基座的摆放场地需满足以下空间与环境要求。
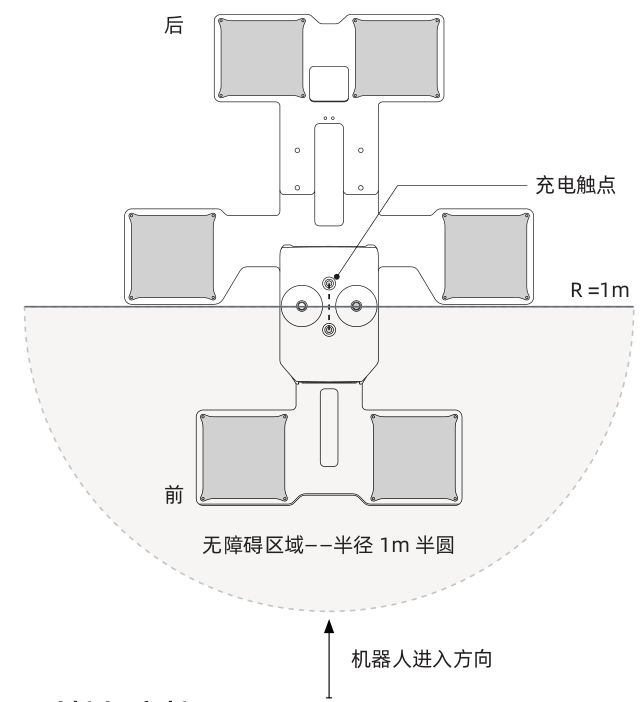
- 空间要求:以回充基座本体顶部充电触点中心点为圆心,朝向机器人进入方向(前方)半径 1m 的半圆区域内,不得放置任何障碍物(包括但不限于纸箱、设备、线缆、杂物等),确保机器人导航与对接路径畅通。
-
地面要求:安装地面应平整、坚实。地面应干燥、无积水、无油污,底板与地面之间不得有异物垫起。
-
光照要求:回充定位在暗光/弱光环境下表现良好,但在强光直射(如阳光直射、强照明)条件下可能因视觉定位受干扰导致回充失败。建议避免将回充基座布置在强光直射的位置下使用。
-
多基座间距:相邻基座的横向间距不得小于 1.1 m,纵向间距不得小于 1.4 m,均以充电触点中心点为测量基准。
4.1.2 首次使用准备
-
回充基座上电:确认回充基座已完成安装、固定与接线,并已上电(指示灯绿色常亮)。
-
机器人准备:确认机器人电量充足、已开机。背部蓝牙通信模块已安装,并处于可遥控/可接收指令状态。
-
机器人就位:机器人运动到达回充基座前方20–65cm、正面 180° 范围内的区域。
4.2 获取回充基座编号
每台回充基座拥有唯一蓝牙 ID,格式为 TRON2A_DOCK_XXXX,可扫描回充基座主体背面的二维码或者设备铭牌上的二维码获取。
4.3 对桩与离桩
机器人回充全流程包括对桩与离桩两个关键动作。对桩指机器人从回充起点自主对接回充基座并进入坐桩充电状态;离桩指机器人结束充电后起身离开回充基座,回到平地站立状态。两种动作均支持遥控触发和 API 触发。
两种触发方式
- 遥控触发:用于现场演示、人工介入、手动测试。直接由操作人员按手柄遥控器按键完成。
- API触发:用于 7×24 自主巡检。由客户的巡检/调度平台或机器人自主判断,在低电量、任务结束、远程召回等场景下触发。
4.3.1 遥控触发
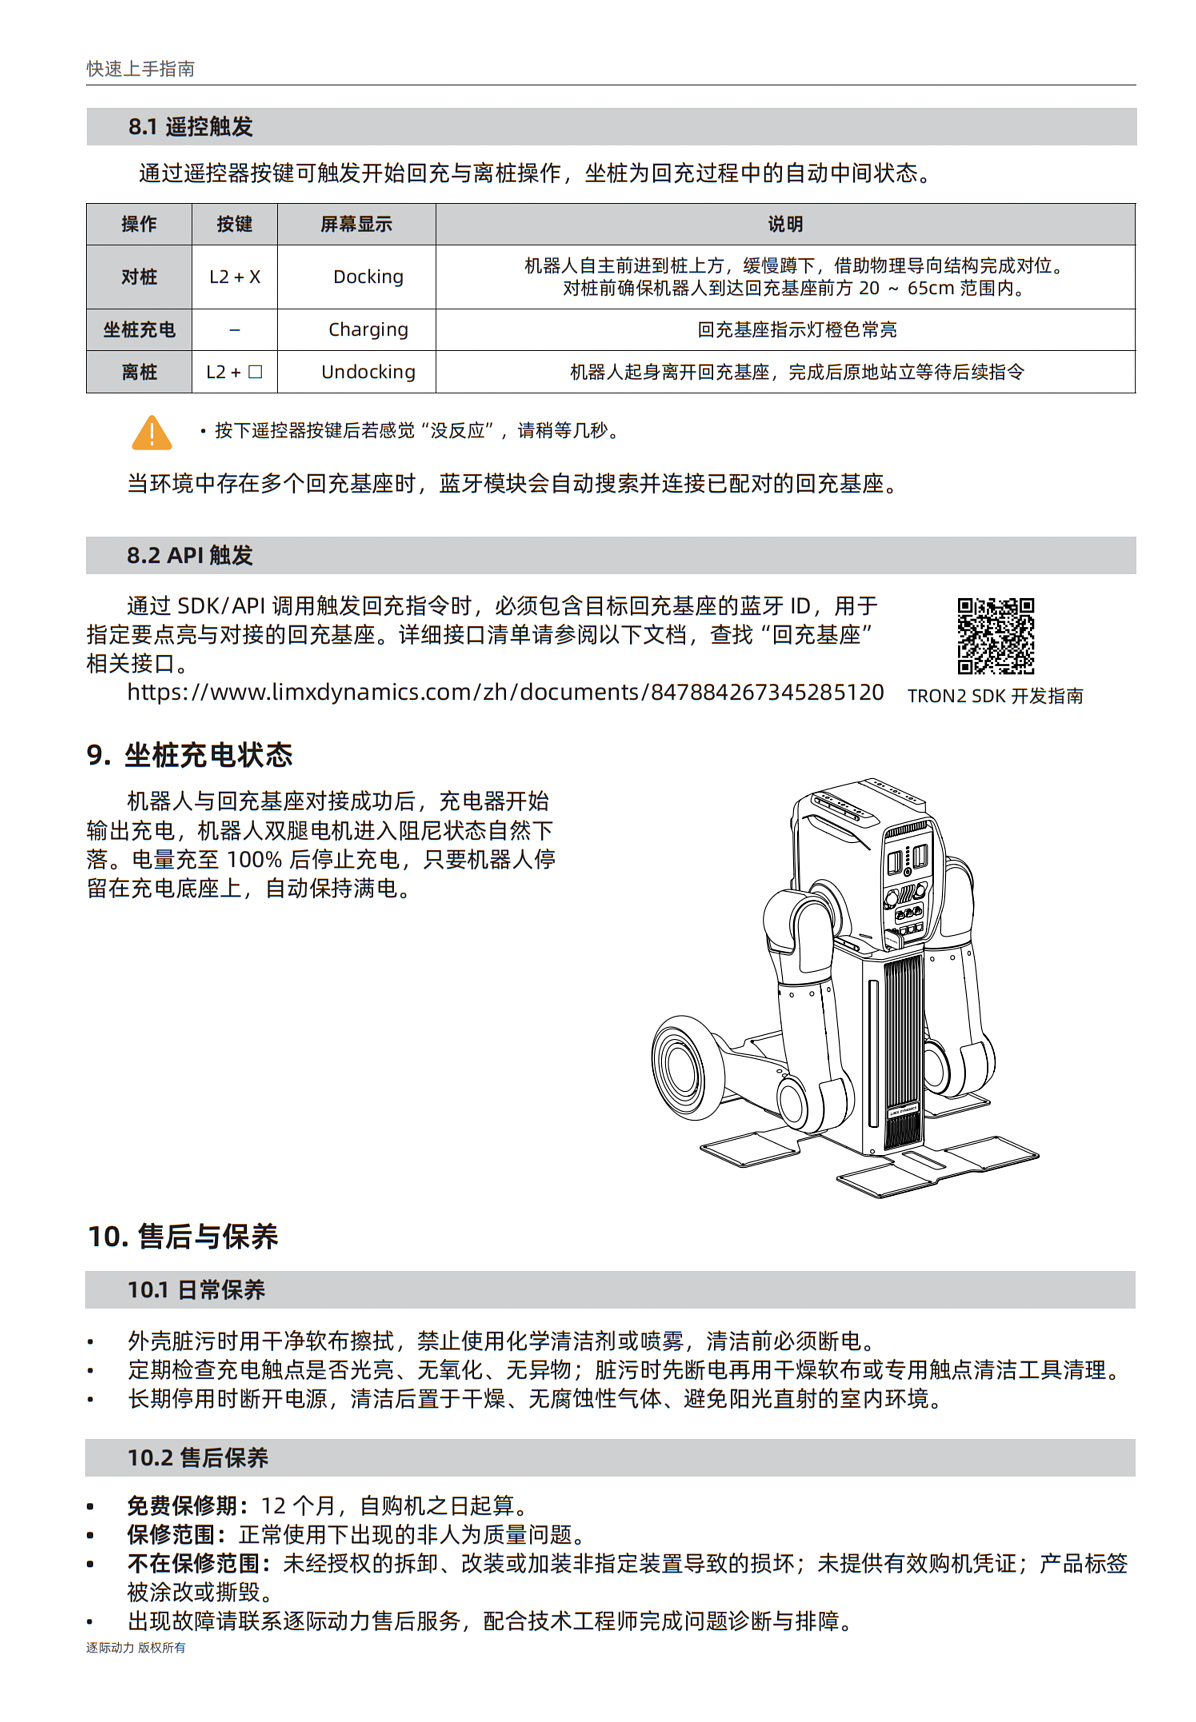
通过遥控器按键可触发开始回充与离桩操作,坐桩为回充过程中的自动中间状态。各操作对应说明如下:
| 操作 | 按键 | 遥控器屏幕显示 | 说明 |
|---|---|---|---|
| 对桩 | L2 + X | Docking | 机器人自主前进到桩上方,缓慢蹲下,借助物理导向结构完成对位。 对桩前确保机器人到达回充基座前方 20~65cm 范围内。 |
| 坐桩充电 | — | Charging | 回充基座指示灯橙色常亮 |
| 离桩 | L2 + □ | Undocking | 机器人起身离开回充基座,完成后原地站立等待后续指令 |
提示:按下遥控按键后若感觉“没反应”,请稍等几秒。
当环境中存在多个回充基座时,遥控回充会自动连接已配对的默认基座;未设置默认基座可能连错桩,建议先在 Studio 完成配对。
蓝牙配对面板的 Studio 可视化功能正在开发中,敬请期待。
4.3.2 API触发
通过 SDK/API 调用触发回充指令。触发时必须包含目标回充基座的蓝牙 ID(格式 TRON2A_DOCK_XXXX),用于指定要点亮与对接的回充基座。
详细接口清单与典型场景详见 TRON2 SDK 开发指南 ,查找“回充基座”相关内容。
本 Wiki 内 SDK 相关文档见 开发者文档(SDK) 栏目。
4.4 坐桩充电过程
-
机器人与回充基座对接成功后,充电器开始输出,开始充电。
-
充电开始后,机器人双腿电机进入阻尼状态自然下落。
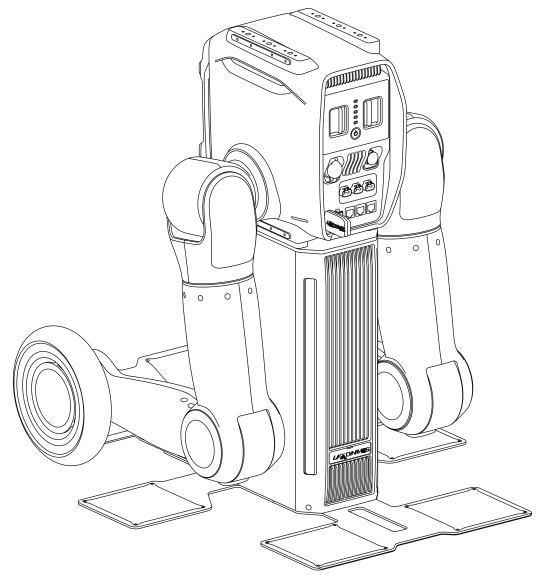
- 电量充至 100% 后停止充电;只要机器人停留在充电底座上,自动保持满电。
快速上手图版
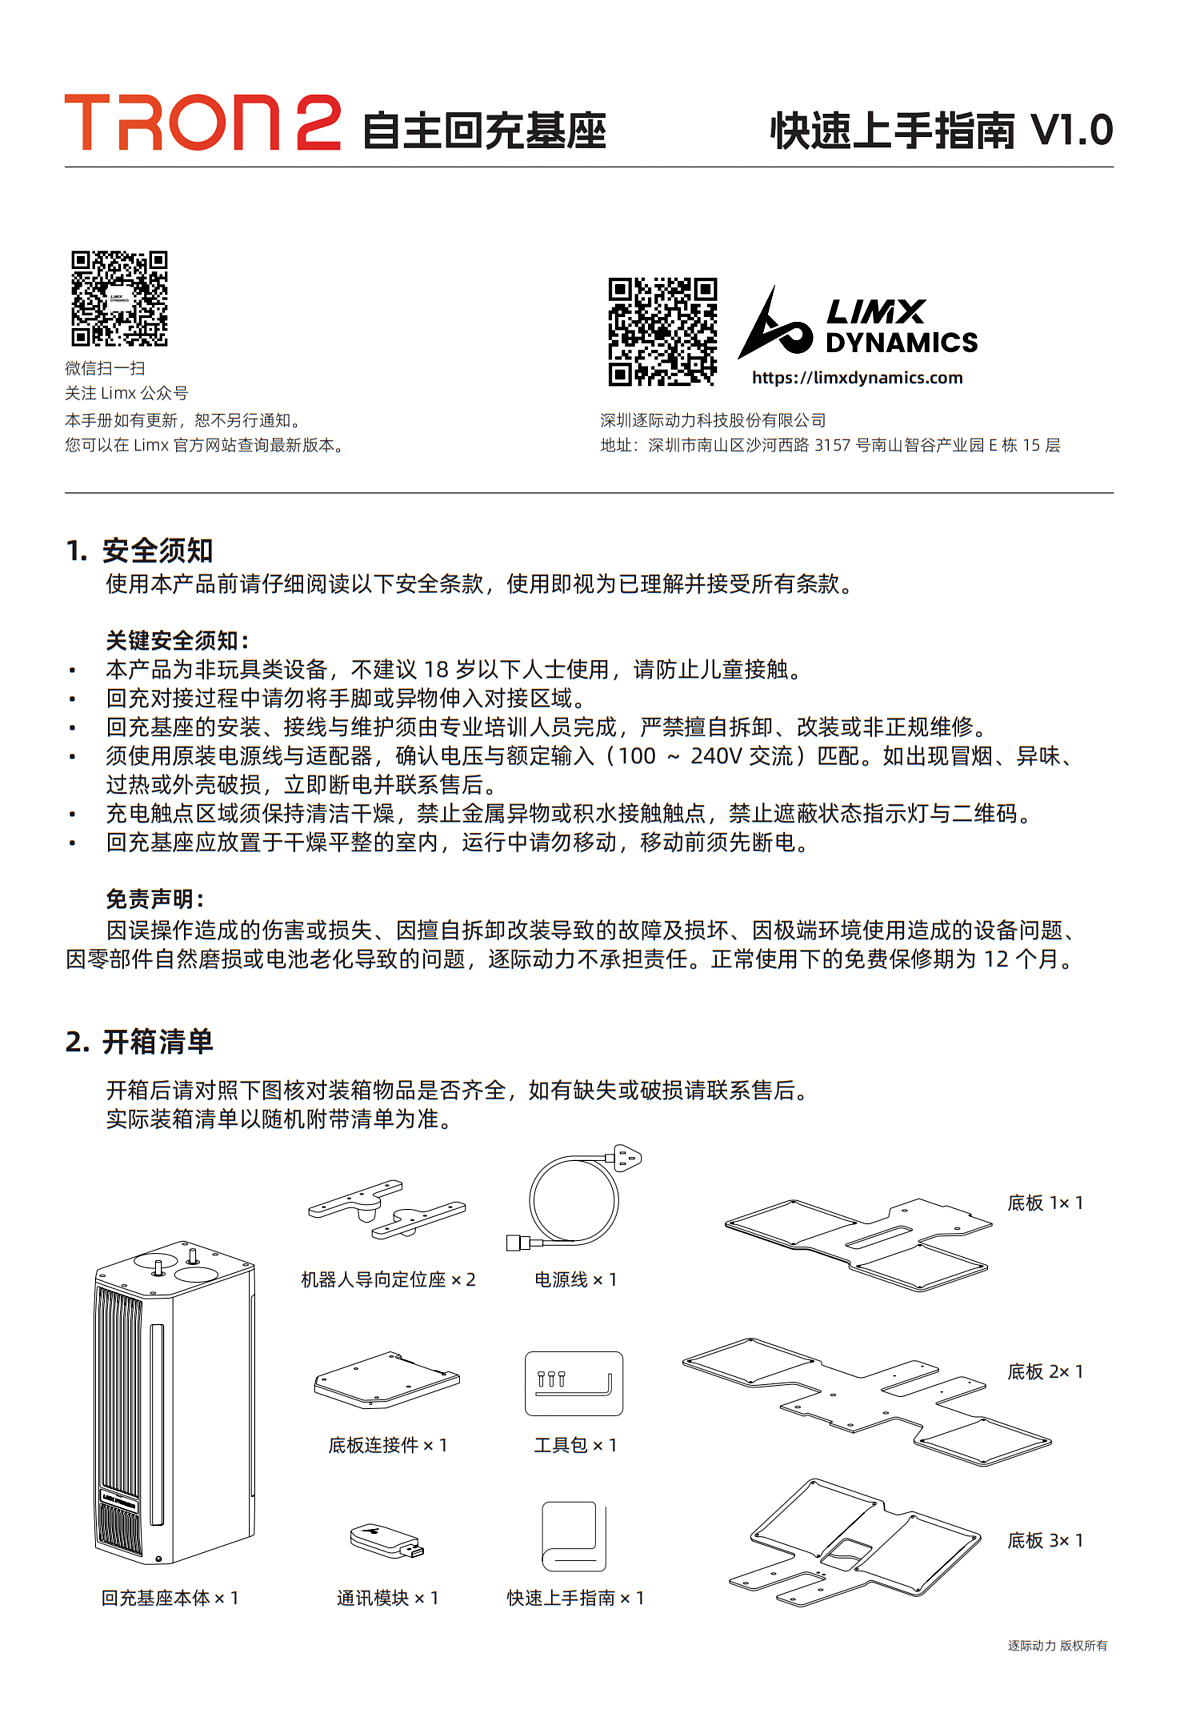
以下图片原样引用自 raw/tron-2/TRON2_Auto_Recharge_Base_Quick_Start_Guide-zh.md。该快上手文件原文仅有以下 4 张图片链接,没有任何文字;图中步骤说明请勿凭猜测编写,待人工补充步骤说明。
待人工确认事项
- 快速上手图版:快上手文件原文仅 4 张图片、无任何文字说明,图中的安装/操作步骤含义待人工看图补充说明文字,并核对图片顺序是否对应实际步骤顺序。
- 坐桩充电过程步骤编号:手册 §4.4 原文第三条步骤编号印为"1."(位于图片之后),疑为原文排版编号错误,本页按原文原样保留,请人工核对原手册。
- 手册 §4.3.1 提到"建议先在 Studio 完成配对"及"蓝牙配对面板的 Studio 可视化功能正在开发中",Studio 配对操作细节手册未给出,待后续资料导入后补充。