上层 · 通信与通用协议
3 上层应用开发接口
3.1 概述
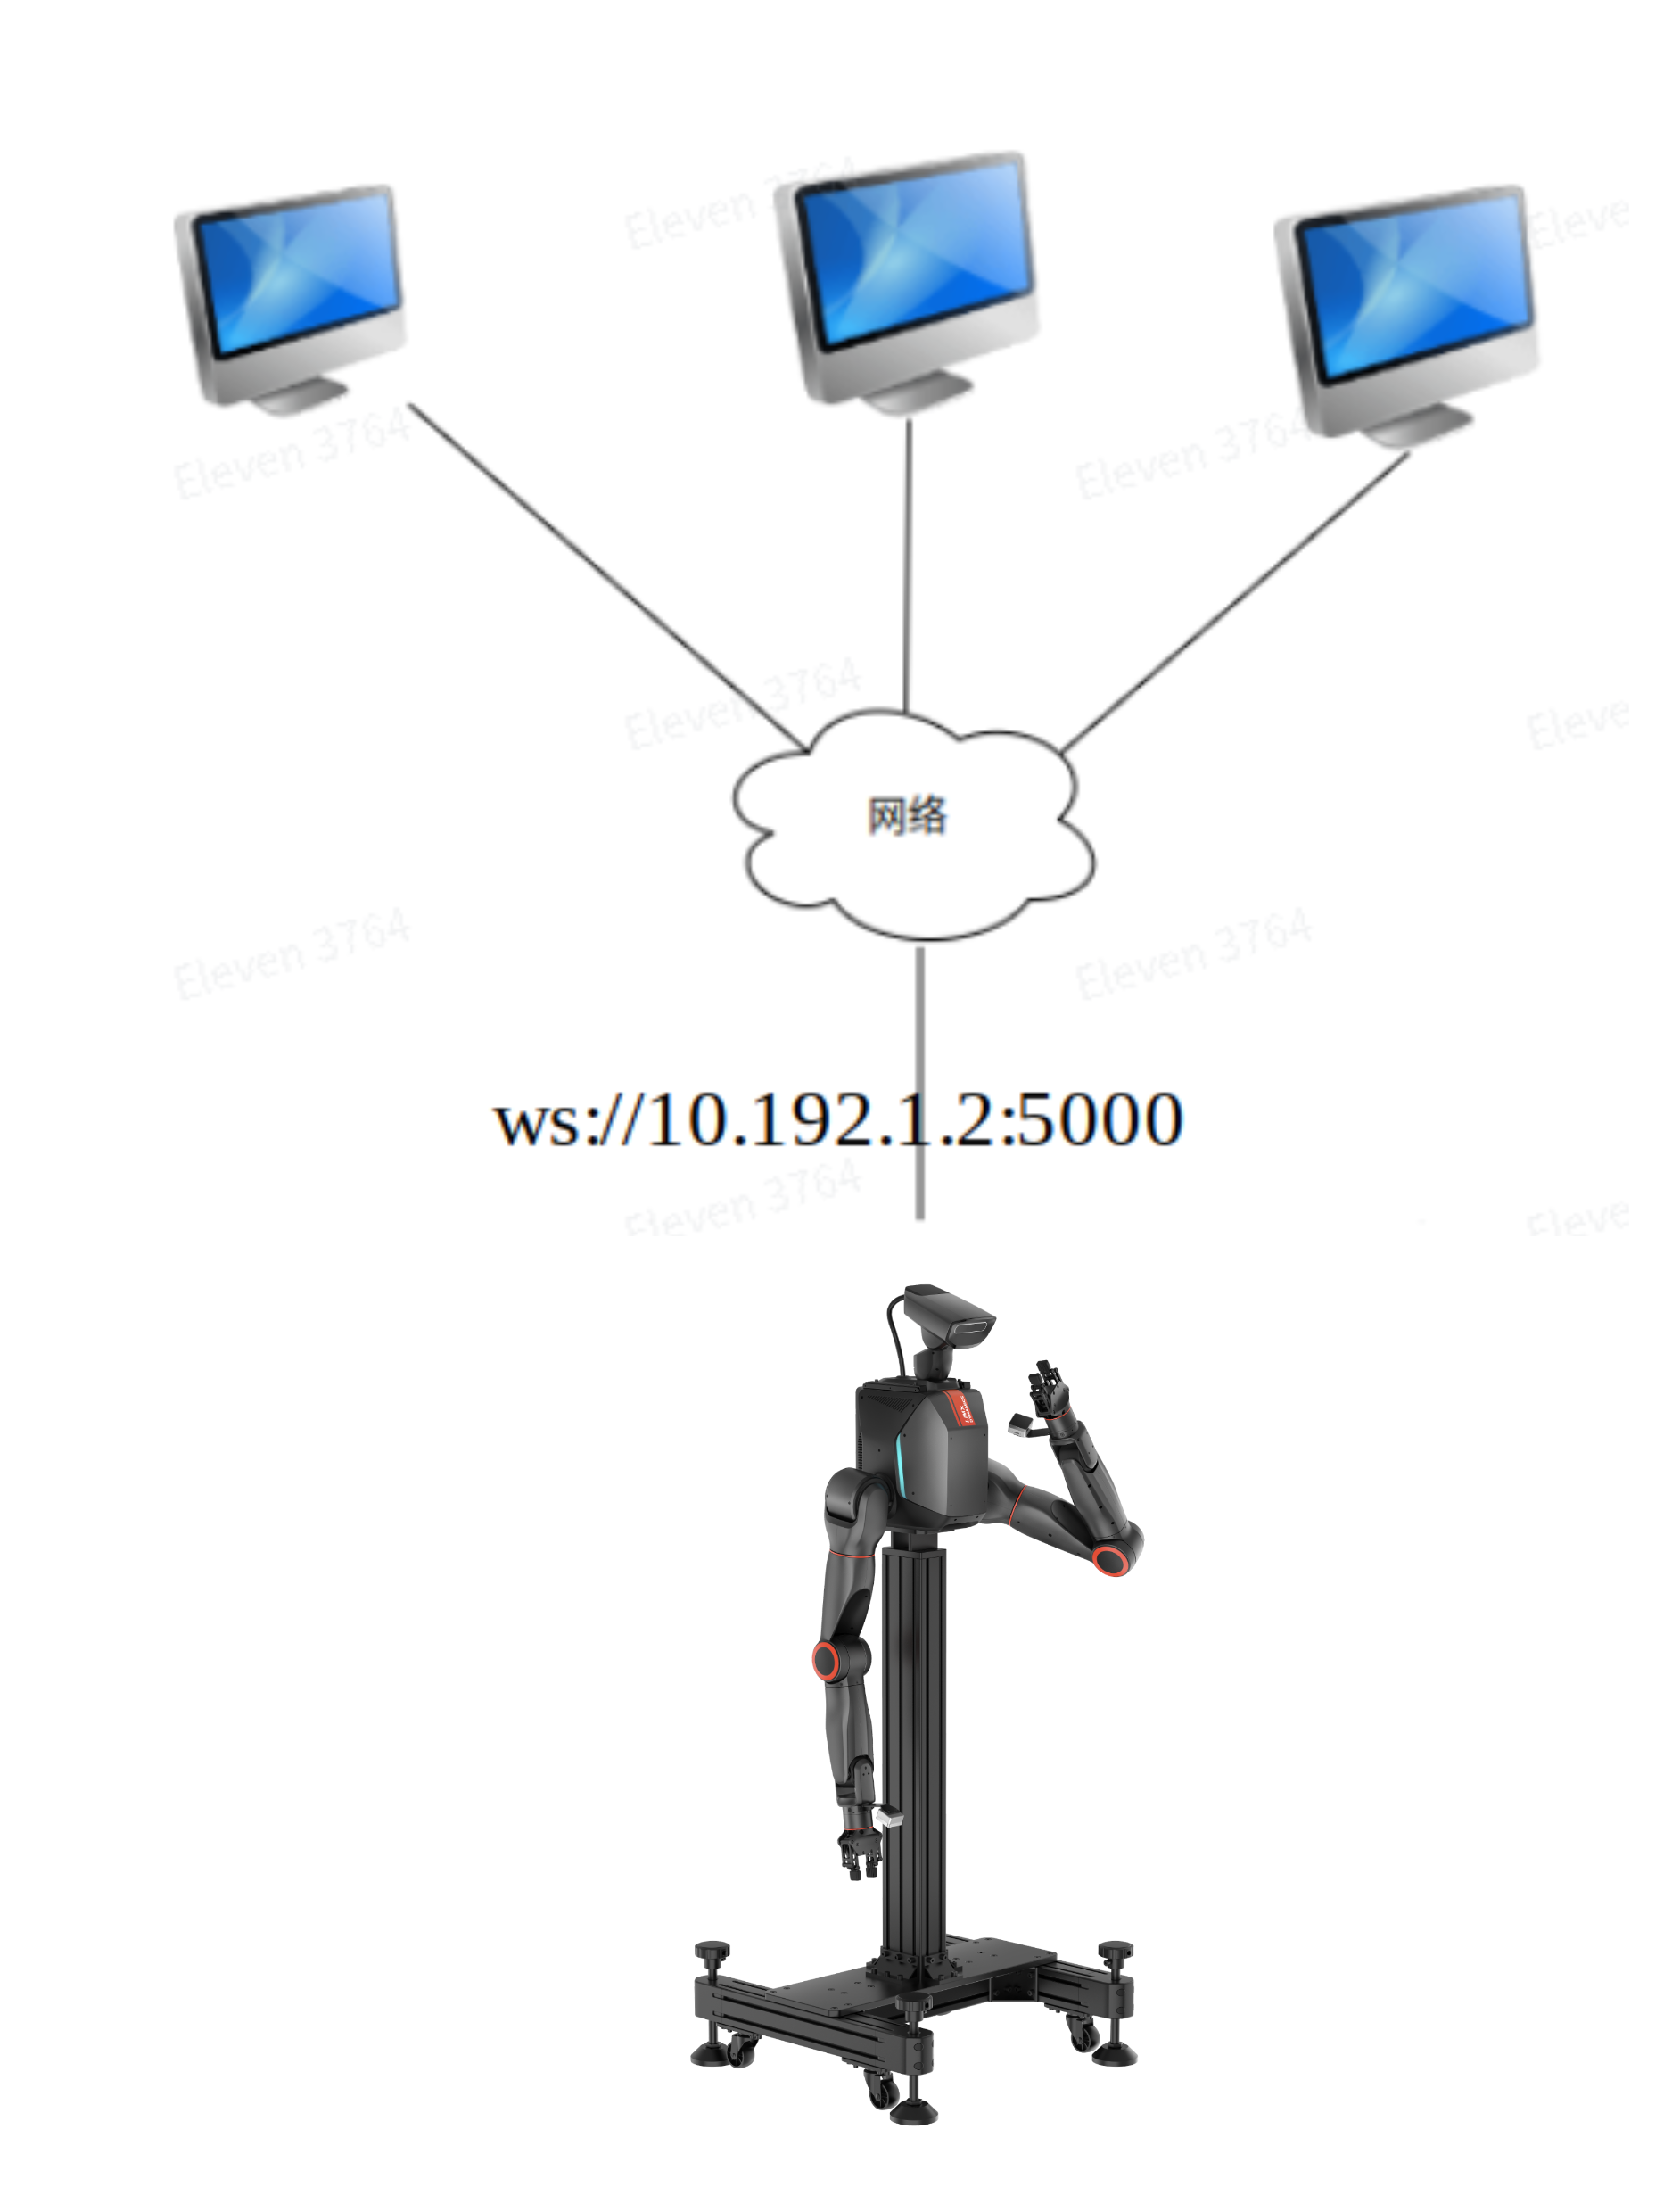
在上层开发者模式下机器人通过WebSocket通信端口5000来接收用户端请求指令,例如让机器人站起、蹲下、行走等。WebSocket是一种实时通信协议,在机器人和用户端之间建立长连接,以便快速有效地传输控制信息和数据。如下图所示:
3.2 通信协议格式
当机器人通过 WebSocket 接收客户端指令时,采用 JSON 数据协议进行信息传递。这种方式具有显著优势:WebSocket 是一种全双工通信协议,能够在客户端与服务器之间建立实时、低延迟的连接,特别适合频繁交互的应用场景。JSON 数据协议则以其简洁、可读性强的结构,确保数据传输直观明了,且具有跨平台、跨语言的兼容性。WebSocket 与 JSON 的结合不仅与编程语言无关,适用于各种设备和系统,还能提升开发的灵活性和维护的便利性。
- 请求数据格式包含以下字段:
accid:机器人序列号,注意修为您机器人的序列号;title:指令名称,以“request_”为前缀;timestamp:指令发出时间戳,单位为毫秒;guid:指令的唯一标识符,用于区分不同的请求指令。如果是同步接口,则需要在“response_xxx”响应消息中通过guid字段将值带回给客户端。客户端接收到响应消息后,可以通过比较guid字段的值是否与请求指令中的值相同来判断指令是否执行完成;data:存放请求指令的数据内容。可以根据具体需求包含多个子字段,以存放请求指令所需的数据内容,例如执行动作的参数、发送消息的文本内容等等;- 示例如下:
{
  "accid": "WF_TRON2A_001", // 机器人序列号,注意修为您机器人的序列号
  "title": "request_xxx",   // 指令名称,以“request_”为前缀
  "timestamp": 1672373633989, // 指令发出时间戳,单位为毫秒
  "guid": "746d937cd8094f6a98c9577aaf213d98", // 指令的唯一标识符,用于区分不同的请求指令
  "data": {}  // 存放请求指令的数据内容
}
- 响应数据格式包含以下字段:
accid:机器人序列号,注意修为您机器人的序列号;title:指令名称,以“response_”为前缀;timestamp:指令发出时间戳,单位为毫秒;guid:与对应请求指令的guid值相同;data:至少应该包含一个“result”子字段,用于存放请求指令的执行结果数据。如果有需要,还可以包含其他子字段,例如错误码、错误信息等用于描述操作结果的信息;- 示例如下:
{
  "accid": "WF_TRON2A_001",   // 机器人序列号,注意修为您机器人的序列号
  "title": "response_xxx",  // 指令名称,以“response_”为前缀
  "timestamp": 1672373633989, // 指令发出时间戳,单位为毫秒
  "guid": "746d937cd8094f6a98c9577aaf213d98", // 与对应请求指令的guid值相同
  "data": { # 存放响应指令的具体数据内容
    "result": "success"  // “result” 用于存放请求指令处理是否成功,它的值为:“success 或 fail_xxx”
  }
}
- 消息推送:它是机器人主动向客户端发送信息的过程。这些信息可以包括机器人的序列号、当前运行状态、执行的操作等数据。通过及时地向客户端发送这些信息,机器人可以帮助客户端更好地理解它的工作状态,从而更好地使用它提供的服务。它的数据格式包含以下字段:
accid:机器人序列号,注意修为您机器人的序列号;title:指令名称,以“notify_”为前缀;timestamp:消息发出时间戳,单位为毫秒;guid:消息的 guid 值,唯一标识这条消息;data:存放消息数据内容。可以根据具体需求包含多个子字段,以存放请求指令所需的数据内容;- 示例如下:
{
  "accid": "WF_TRON2A_001",   // 机器人序列号,注意修为您机器人的序列号
  "title": "notify_xxx",  // 消息名称,以“notify_”为前缀
  "timestamp": 1672373633989, // 消息发出时间戳,单位为毫秒
  "guid": "746d937cd8094f6a98c9577aaf213d98", // 消息的guid值,唯一标识这条消息
  "data": { } // 存放消息数据内容
}
3.3 查看软件序列号(ACCID)
- 连接机器人无线网络
-
机器人开机完成后,使用个人电脑连接机器人 Wi-Fi,名称格式通常为「WF_TRON2A_xxx」
-
输入 Wi-Fi 密码:
12345678
-
- 在浏览器中输入
http://10.192.1.2:8080可以进入“机器人信息页”,并查看机器人信息。如下图所示,页面中显示的 SN (序列号) 为 SF_TRON2A_127,其中 SF_TRON2A_127 便是此机器人的软件序列号。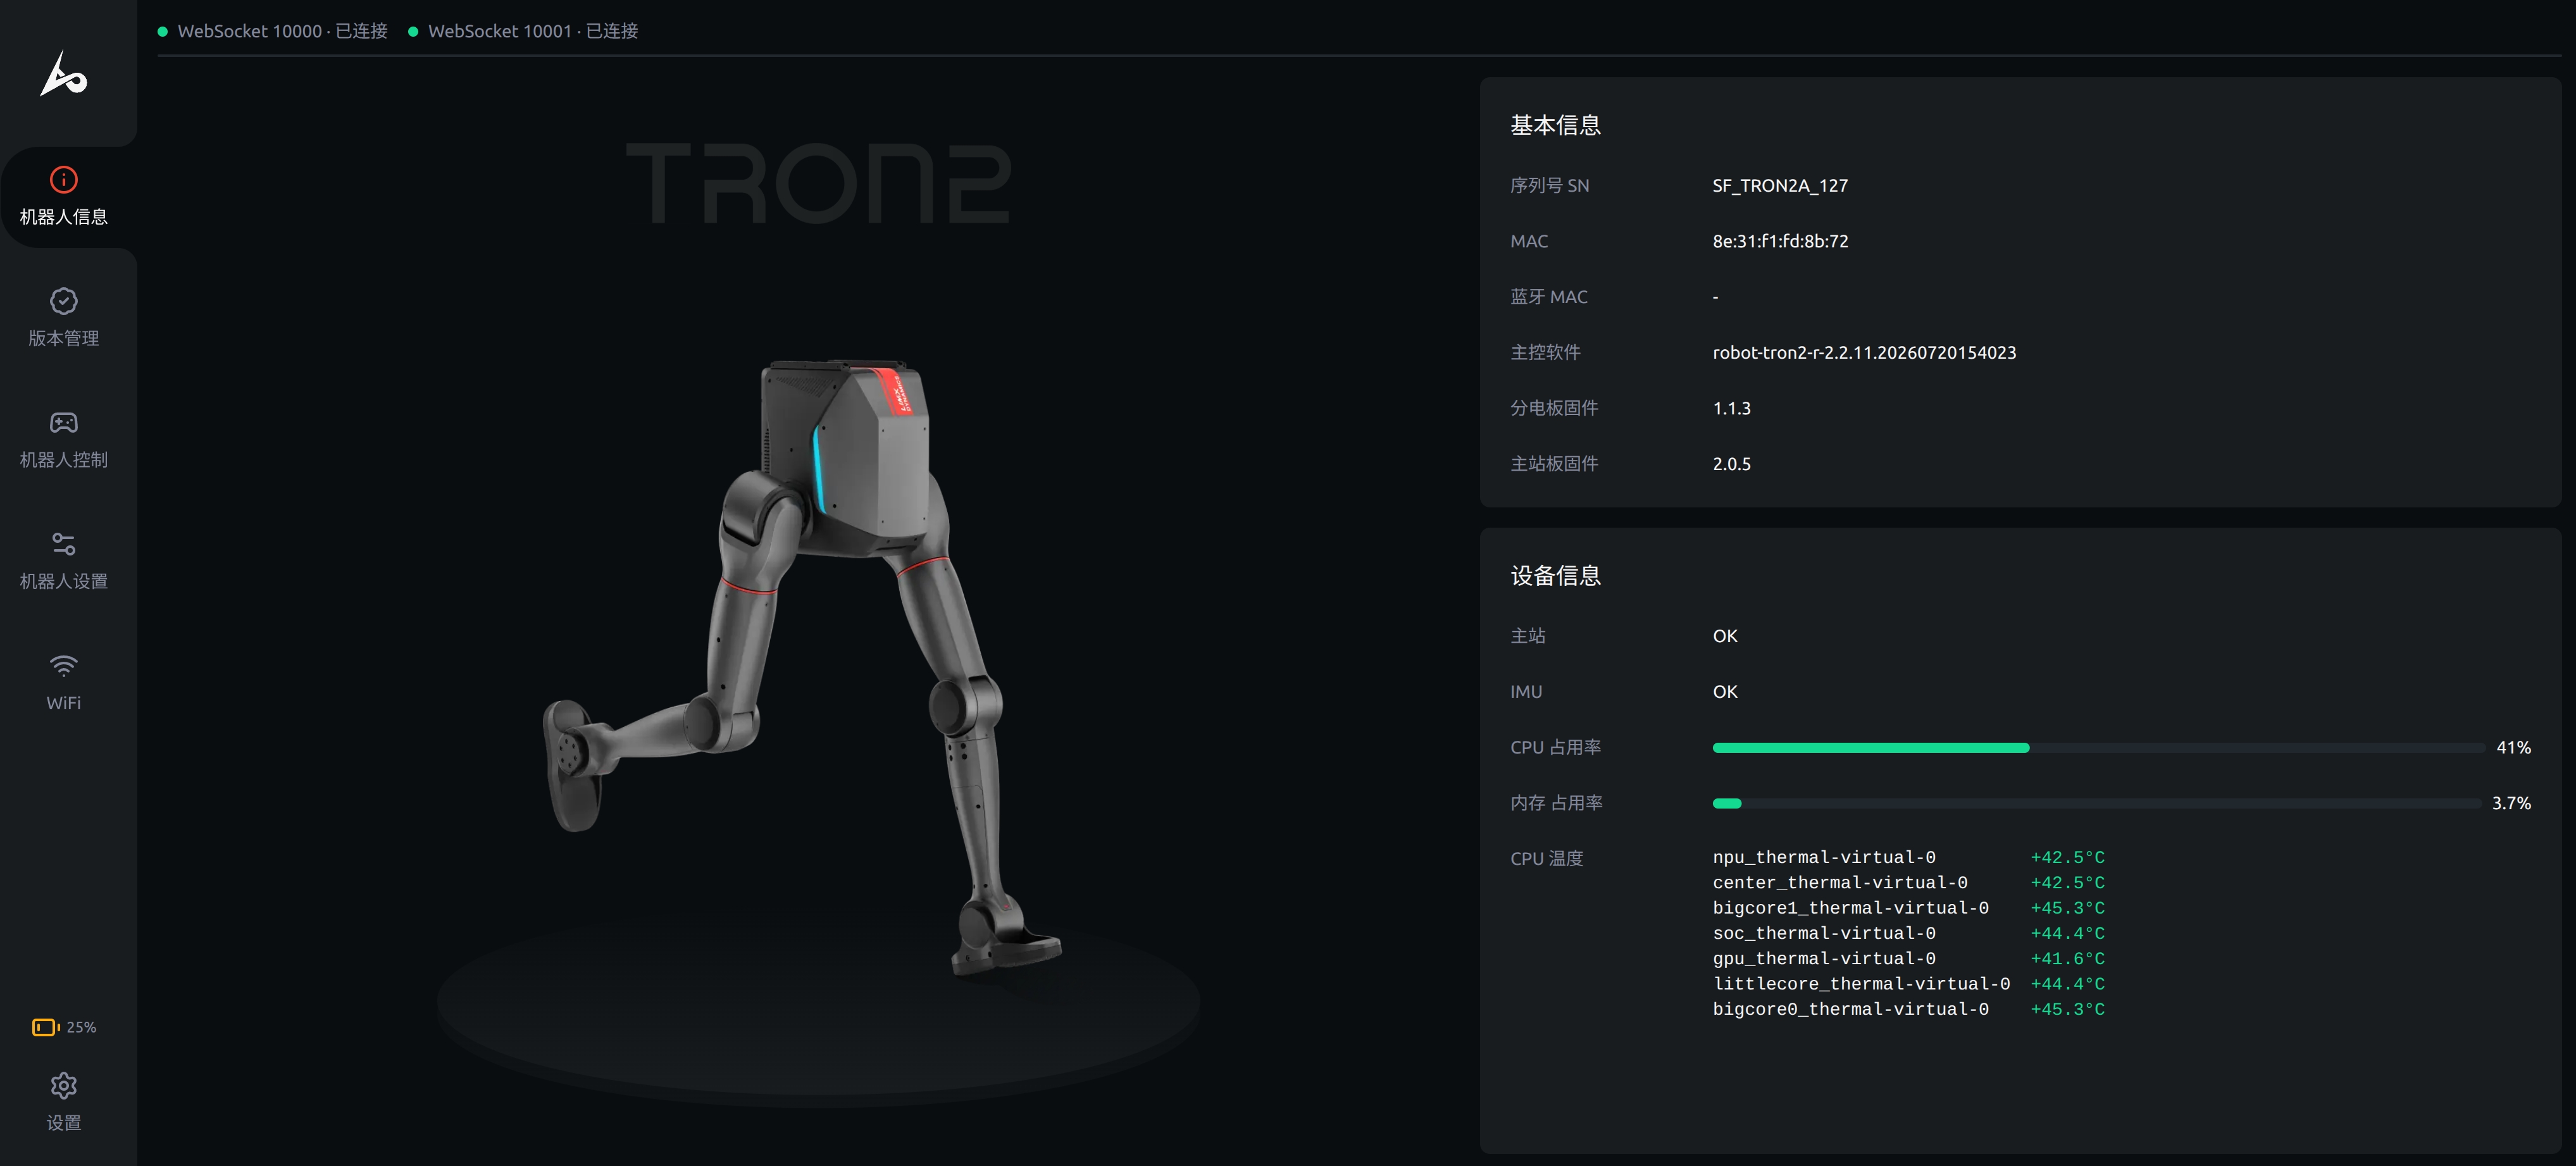
3.4 通信测试方法
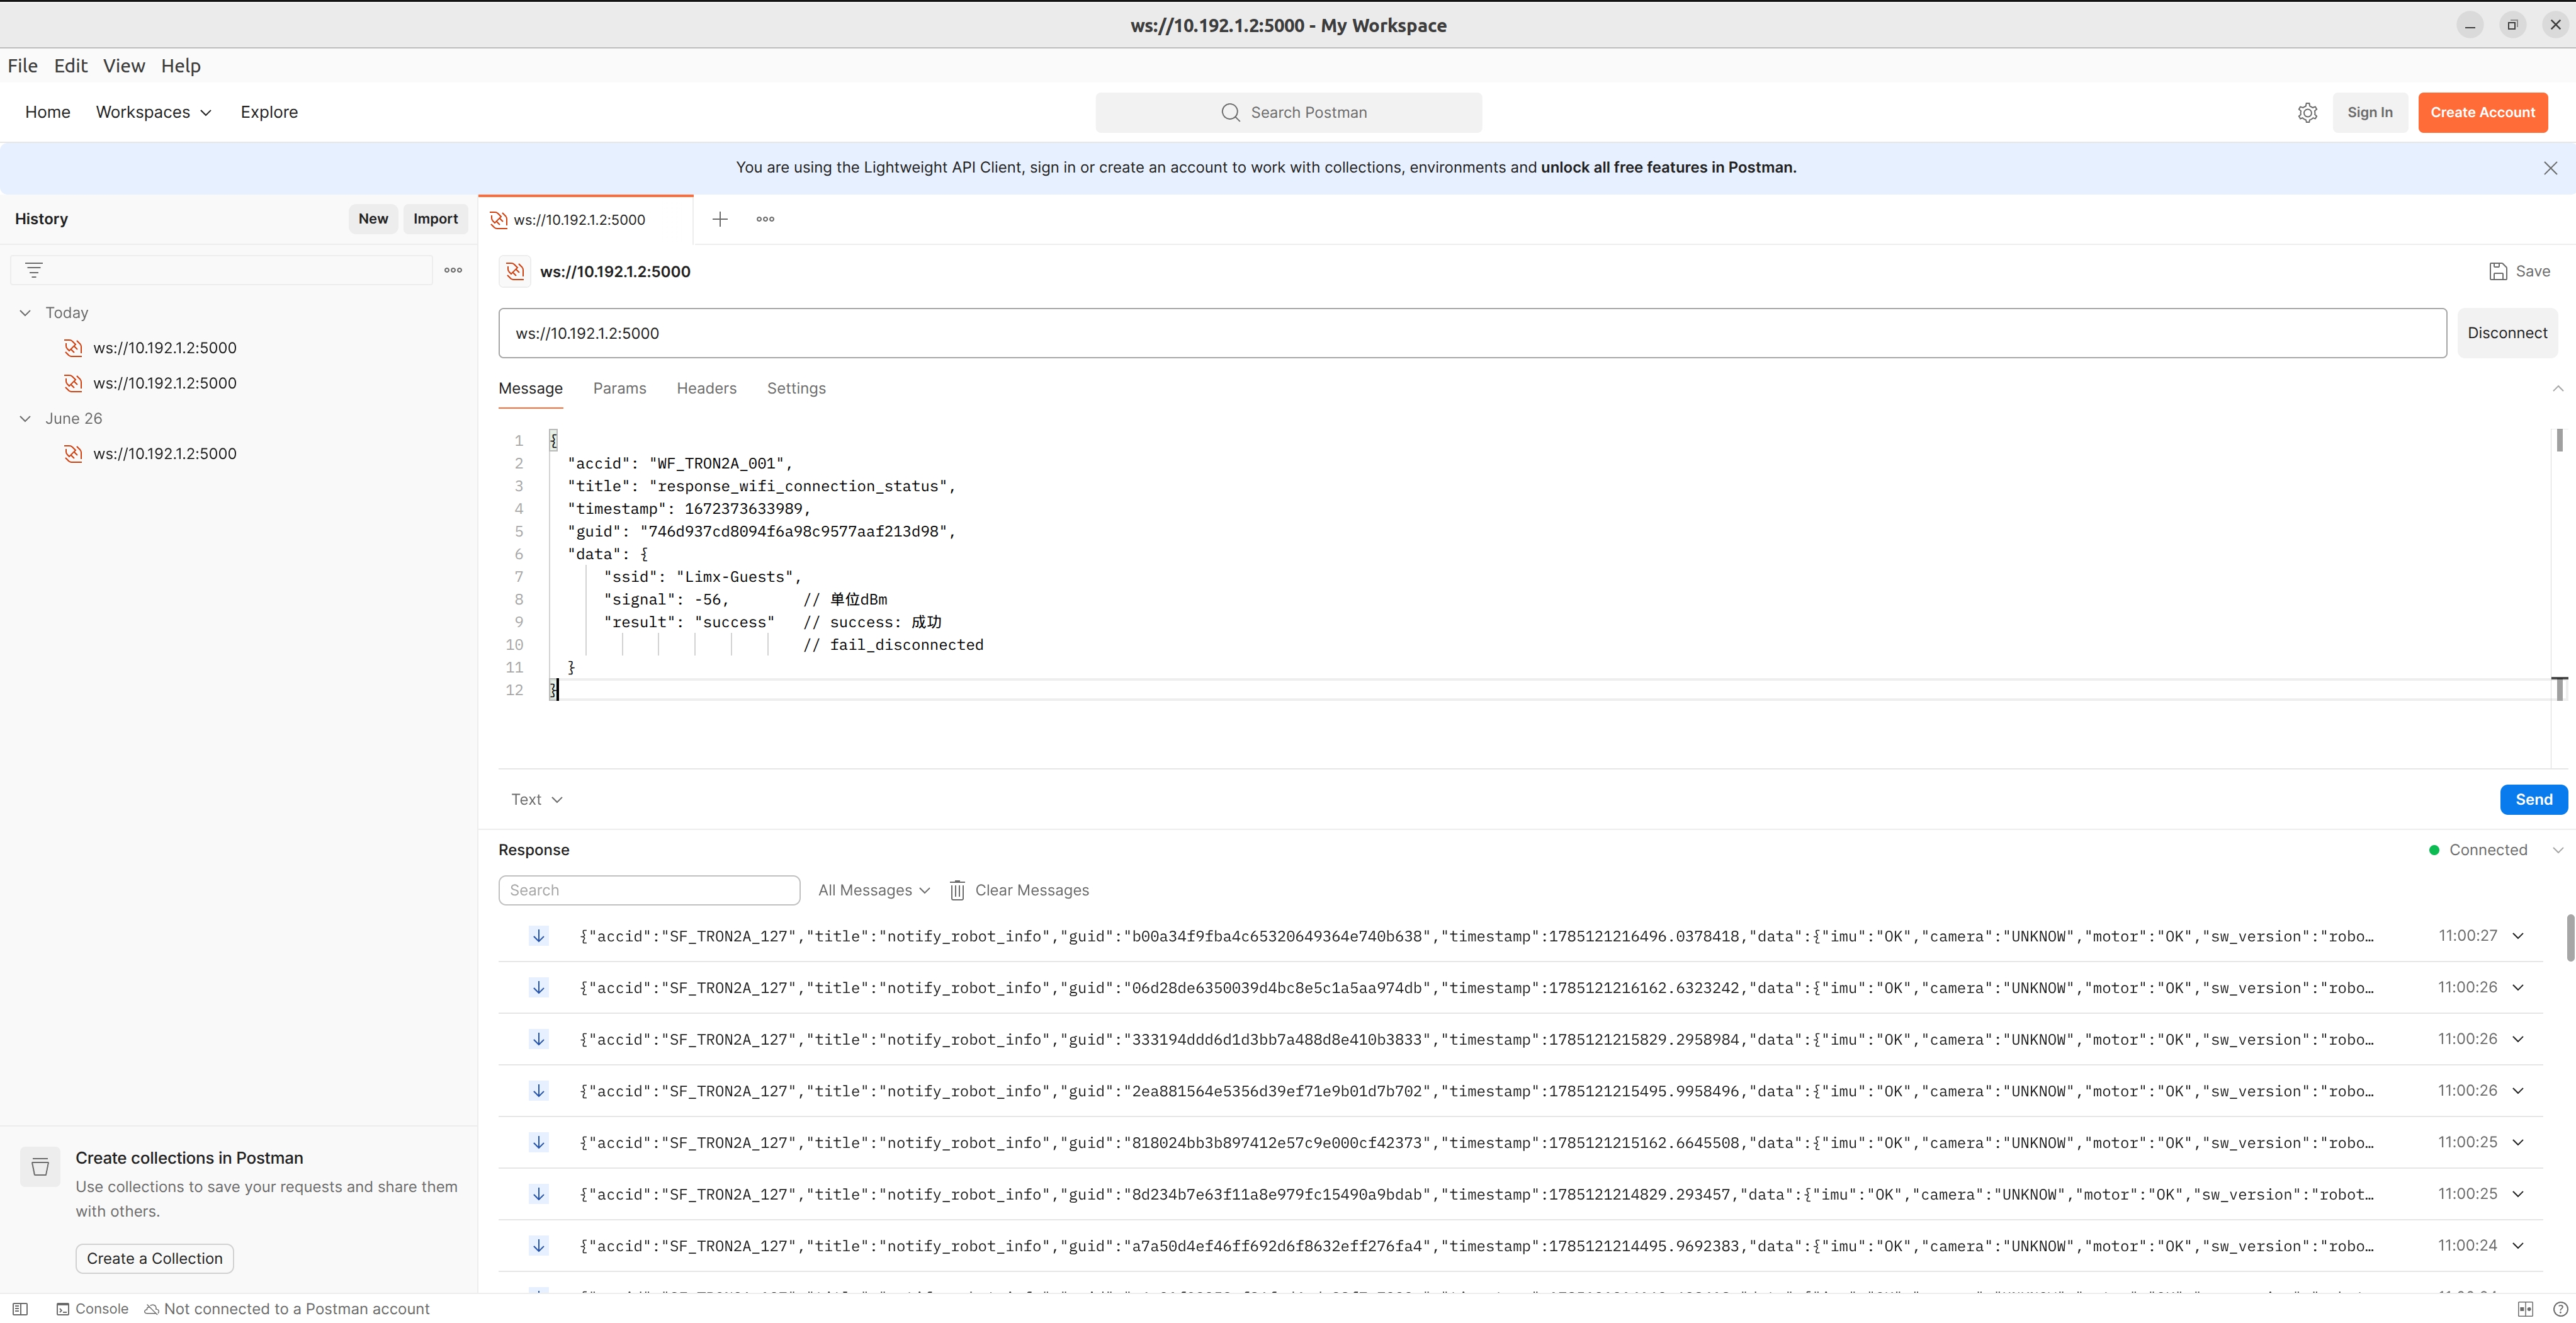
Postman 是一个流行的 API 测试软件,可以用于测试 WebSocket 接口。使用 Postman 测试 WebSocket 接口,请按照以下步骤操作:
- 安装postman,下载地址:https://www.postman.com/downloads/?utm_source=postman-home;
- 打开Postman,并创建一个WebSocket的请求;
- 连接机器人无线网络
- 机器人开机完成后,使用个人电脑连接机器人Wi-Fi,名称格式通常为「TRON2A_xxx」
- 输入Wi-Fi密码:12345678
- 在请求的URL中输入WebSocket接口的地址,例如,“ws://10.192.1.2:5000”;
- 在“Message”中,输入要发送的指令请求;
- 单击“Send”按钮,发送请求指令;
- 发送指令后,可以从服务器接收响应消息。使用Postman的响应窗口查看服务器返回的数据,并检查是否符合预期结果。
3.5 通用协议接口定义
该机器人接口设计遵循与遥控器操控一致的流程和状态流转,确保调用顺序、响应时序及状态过渡与遥控器控制逻辑严格对齐。用户通过接口调用可获得如同使用遥控器的直观体验,同时支持遥控器与接口间的无缝切换,实现统一、稳定的机器人操控效果。
3.5.1 全局消息
3.5.1.1 机器人基本信息
机器人基本信息每秒上报一次,包含以下内容:
- accid:机器人序列号
- title:notify_robot_info
- timestamp:消息发出时间戳,单位为毫秒
- guid:消息的guid值,唯一标识这条消息
- data:存放消息内容,示例如下:
示例:
{
  "accid": "WF_TRON2A_001",
  "title": "notify_robot_info",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
    "accid": "WF_TRON2A_001",
    "sw_version": "robot-tron2-2.0.10.20241111103012",
    "imu": "OK",    // 机器人IMU诊断信息
    "camera": "OK", // 机器人相机诊断信息
    "motor": "OK",  // 机器人电机诊断信息
    "battery": 95,  // 机器人电量
    "status": "WALK" // 机器人运行模式
  }
}
| 字段 | 说明 |
|---|---|
accid | 机器人序列号 |
sw_version | 机器人本体软件版本信息 |
imu | 机器人 IMU 诊断信息 |
camera | 机器人相机诊断信息 |
motor | 机器人电机诊断信息 |
battery | 机器人电池电量 |
status | 机器人运行模式,例如 STAND、WALK、SIT、DAMPING、ROTATE、STAIR、ERROR_FALLOVER(摔倒)、RECOVER(摔倒恢复中)、ERROR_RECOVER(摔倒恢复失败) |
3.5.1.2 非法指令消息
当机器人收到非法格式的请求指令时,发送此消息,包含以下内容:
- accid:机器人序列号
- title:notify_invalid_request
- timestamp:消息发出时间戳,单位为毫秒
- guid:消息的guid值,唯一标识这条消息
- data:存放消息内容
- 示例如下:
{
  "accid": "WF_TRON2A_001",
  "title": "notify_invalid_request",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": "返回原请求指令内容,便于客户端排查问题"
}
3.5.2 连接Wifi热点
3.5.2.1 请求:request_connect_wifi
本协议用于向机器人路由器发起请求,指令路由器连接到指定 SSID 的 WiFi 热点并返回连接结果。
{
  "accid": "WF_TRON2A_001",
  "title": "request_connect_wifi",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
      "wifi_band": 0,  // WiFi频段:0=5GHz,1=2.4GHz
      "wifi_ssid": "Limx-Guests",  // 目标WiFi的SSID(WiFi名称),区分大小写,需与实际热点一致
      "wifi_password": "LimX2024",  // 目标WiFi的密码,WPA2-PSK加密方式的密码
      "router_admin_password": "12345678"  // 机器人路由器的管理员密码
  }
}
3.5.2.2 响应:response_connect_wifi
{
  "accid": "WF_TRON2A_001",
  "title": "response_connect_wifi",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
      "result": "success"  // success: 成功
                           // fail_no_wifi_band: 没有指定频段
                           // fail_no_wifi_ssid: 没有指定ssid
                           // fail_no_wifi_password: 没有指定密码
                           // fail_no_router_admin_password: 没有指定密码
  }
}
3.5.2.3 消息推送:无
3.5.3 查询 Wifi 连接状态
3.5.3.1 请求:request_wifi_connection_status
本协议用于客户端向机器人路由器发起 WiFi 连接状态查询请求,路由器接收请求后反馈当前已连接 WiFi 的核心状态信息,包括关联 SSID、信号强度及连接结果,支撑客户端实时感知设备网络连接状态。客户端发起 WiFi 连接状态查询,需携带机器人路由器管理员密码完成身份校验。
{
  "accid": "WF_TRON2A_001",
  "title": "request_wifi_connection_status",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
      "router_admin_password": "12345678"  // 机器人路由器的管理员密码
  }
}
3.5.3.2 响应:response_wifi_connection_status
机器人路由器接收查询请求后,返回当前 WiFi 实际连接状态,供客户端解析展示或后续业务处理。
{
  "accid": "WF_TRON2A_001",
  "title": "response_wifi_connection_status",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
      "ssid": "Limx-Guests",
      "signal": -56,        // 单位dBm
      "result": "success"   // success: 成功
                            // fail_disconnected
  }
}
3.5.3.3 消息推送:无
3.5.4 设置灯效
3.5.4.1 请求:request_light_effect
{
  "accid": "WF_TRON2A_001",
  "title": "request_light_effect",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
    "effect": 1
  }
}
请求参数说明:
| 参数名 | 类型 | 描述 |
|---|---|---|
data.effect | 数字 |
灯光效果的编号,对应不同的灯光显示模式,具体映射关系如下: 1: STATIC_RED(静态红色)2: STATIC_GREEN(静态绿色)3: STATIC_BLUE(静态蓝色)4: STATIC_CYAN(静态青色)5: STATIC_PURPLE(静态紫色)6: STATIC_YELLOW(静态黄色)7: STATIC_WHITE(静态白色)8: LOW_FLASH_RED(低频闪烁红色)9: LOW_FLASH_GREEN(低频闪烁绿色)10: LOW_FLASH_BLUE(低频闪烁蓝色)11: LOW_FLASH_CYAN(低频闪烁青色)12: LOW_FLASH_PURPLE(低频闪烁紫色)13: LOW_FLASH_YELLOW(低频闪烁黄色)14: LOW_FLASH_WHITE(低频闪烁白色)15: FAST_FLASH_RED(高频闪烁红色)16: FAST_FLASH_GREEN(高频闪烁绿色)17: FAST_FLASH_BLUE(高频闪烁蓝色)18: FAST_FLASH_CYAN(高频闪烁青色)19: FAST_FLASH_PURPLE(高频闪烁紫色)20: FAST_FLASH_YELLOW(高频闪烁黄色)21: FAST_FLASH_WHITE(高频闪烁白色)
|
3.5.4.2 响应:response_light_effect
{
  "accid": "DACH_TRON2A_001",
  "title": "response_light_effect",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
    "result": "success"  // success: 成功, fail_light_effect: 失败
  }
}
3.5.4.3 消息推送:无
3.5.5 紧急停止
提示: 需要在空闲模式下调用,运动过程中无法响应
3.5.5.1 请求:request_emgy_stop
{
  "accid": "DACH_TRON2A_001", // 机器人序列号,注意修为您机器人的序列号;
  "title": "request_emgy_stop",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {}
}
3.5.5.2 响应:response_emgy_stop
{
  "accid": "DACH_TRON2A_001",
  "title": "response_emgy_stop",
  "timestamp": 1672373633989,
  "guid": "746d937cd8094f6a98c9577aaf213d98",
  "data": {
    "result": "success"  // success: 成功, fail_imu: IMU 错误, fail_motor: 电机错误
  }
}