采集软件 · 数据与任务
3. 数据页面
数据页是本地录制数据管理的工作台:你可以在这里查找、下载、查看元数据、批量删除;也可以把 ROS2 的 MCAP 导出成 LeRobot 数据集。
3.1 录制数据列表(查找/排序/选择)
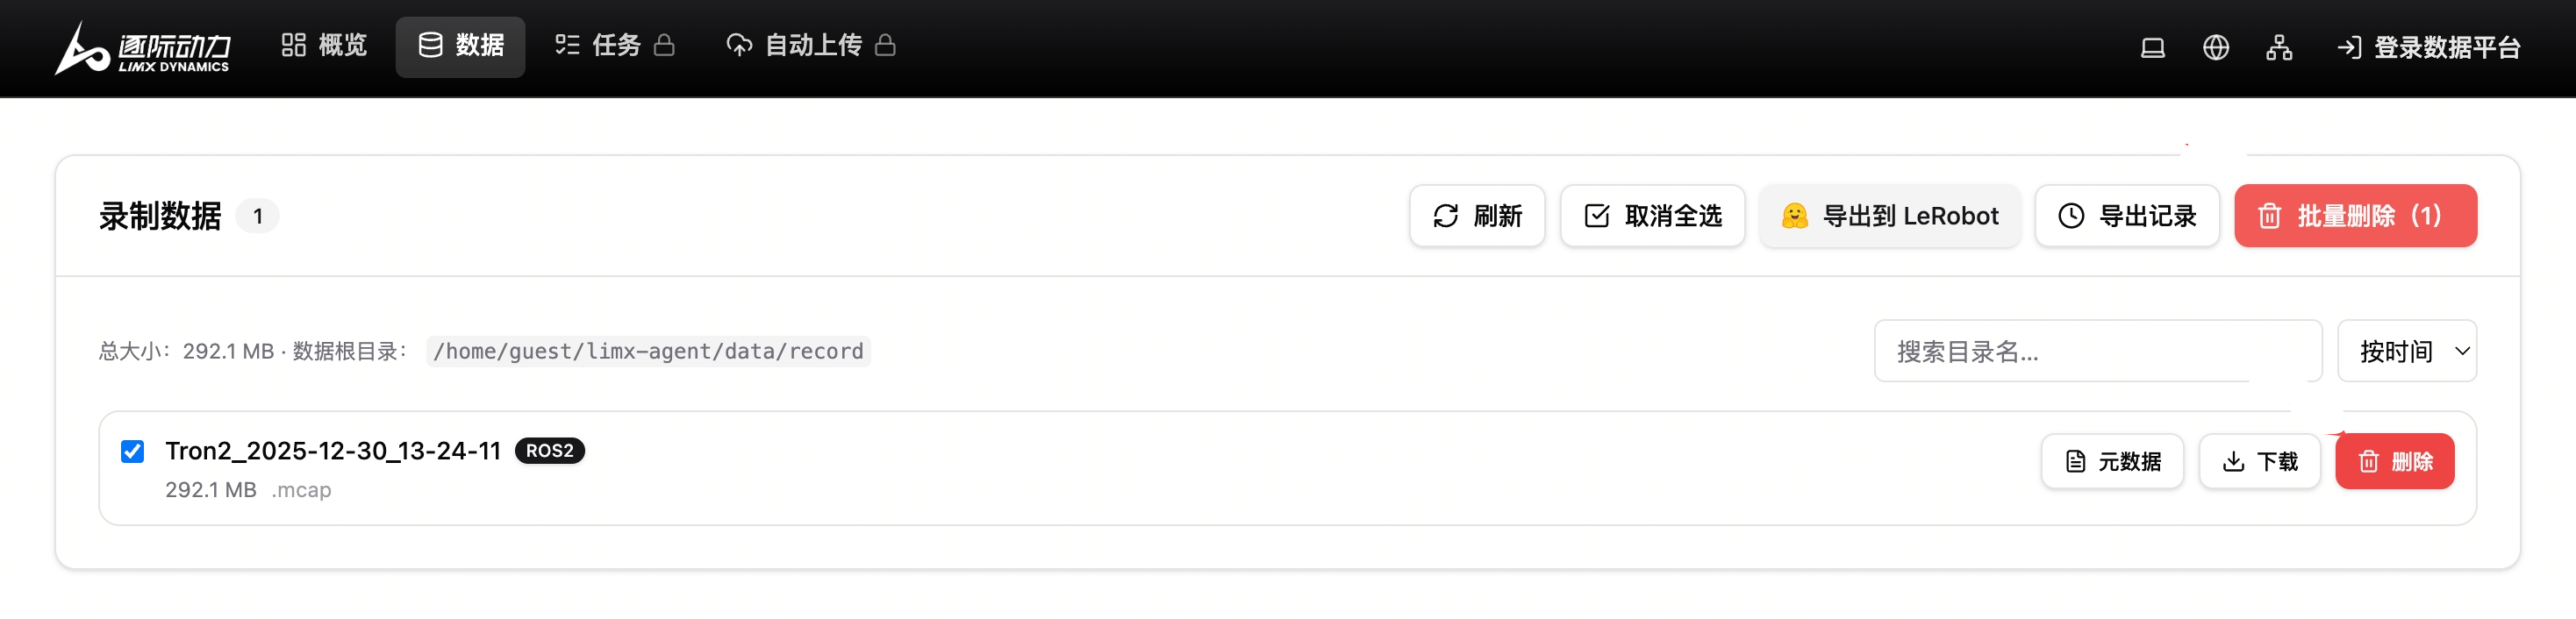
页面顶部会显示:
-
数据条数(徽标数字)
-
刷新:重新扫描本地目录
-
全选 / 取消全选
-
总占用空间
-
数据根目录(通常是宿主机路径,便于你去硬盘里找)
-
搜索:按目录/文件名过滤
-
排序:按时间/名称/大小排序
数据条目会标注类型:
-
ROS2:一般是一个目录(内部包含
.mcap与metadata.yaml等) -
ROS1:一般是一个
.bag文件
3.2 元数据查看(metadata/info)
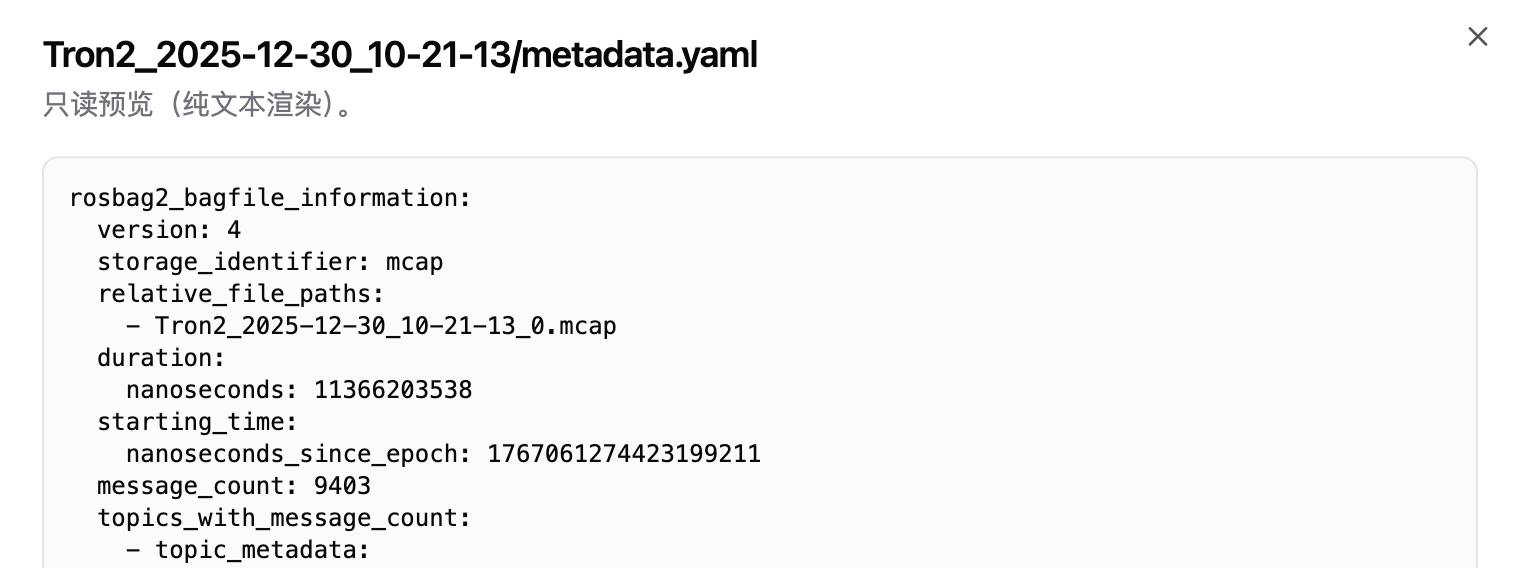
每条数据右侧的元数据/信息按钮:
-
ROS2:读取并展示
<目录>/metadata.yaml(只读预览) -
ROS1:
.bag本身不包含独立 metadata 文件,因此会展示一个简化的说明信息
这通常用于快速确认:
-
录制时间范围、topic 列表、消息统计(ROS2)
-
文件大小、修改时间(ROS1/ROS2)
3.3 下载数据
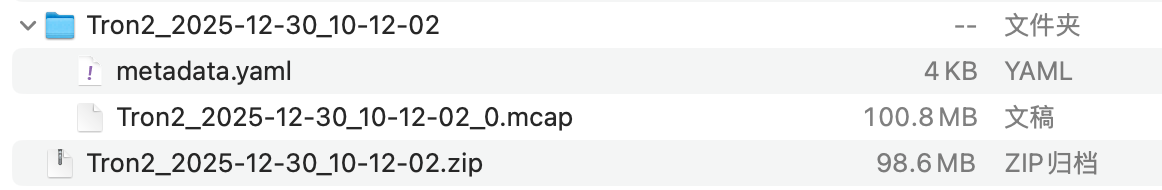
下载按钮行为取决于数据类型:
-
ROS1(.bag):直接下载文件
-
ROS2(目录):自动打包为
.zip后下载
3.4 删除数据(单条 / 批量)
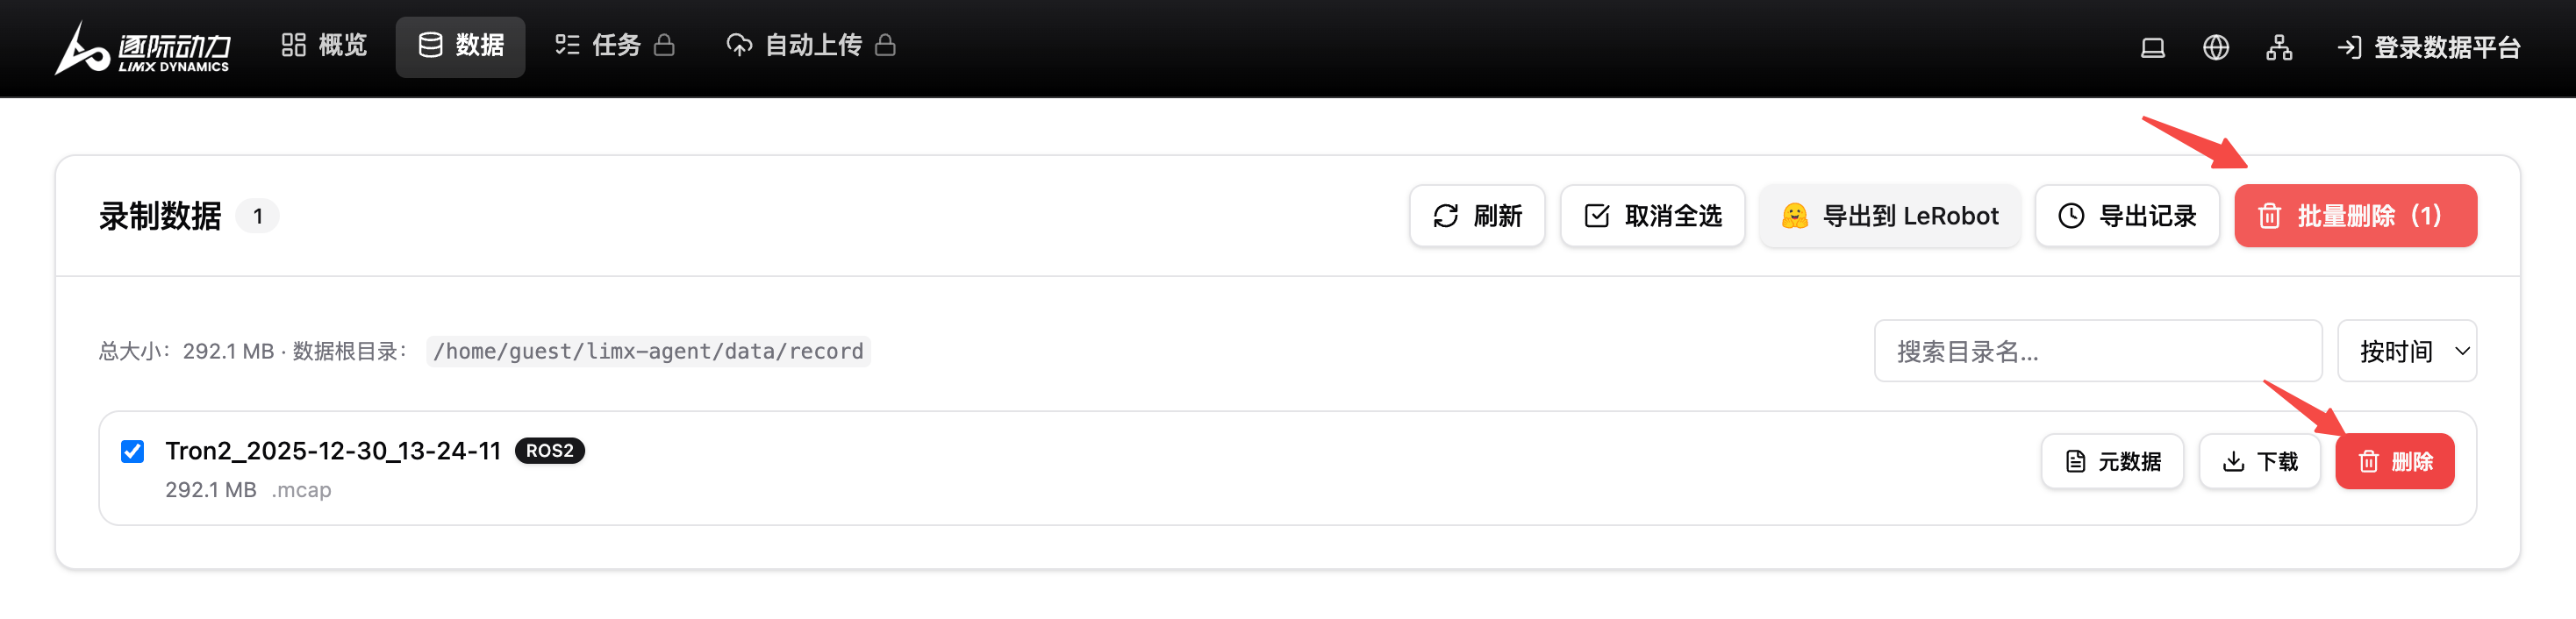
删除是不可恢复操作,建议你把它当作“清理磁盘空间”的最后手段:
-
单条删除:点某条右侧的
删除 -
批量删除:勾选多条 → 右上角批量删除按钮
3.5 导出到 LeRobot 数据集
这是数据页里最重要的一项功能:把 ROS2 录制数据导出为 LeRobot 数据集,方便后续训练/评估。
使用方式:
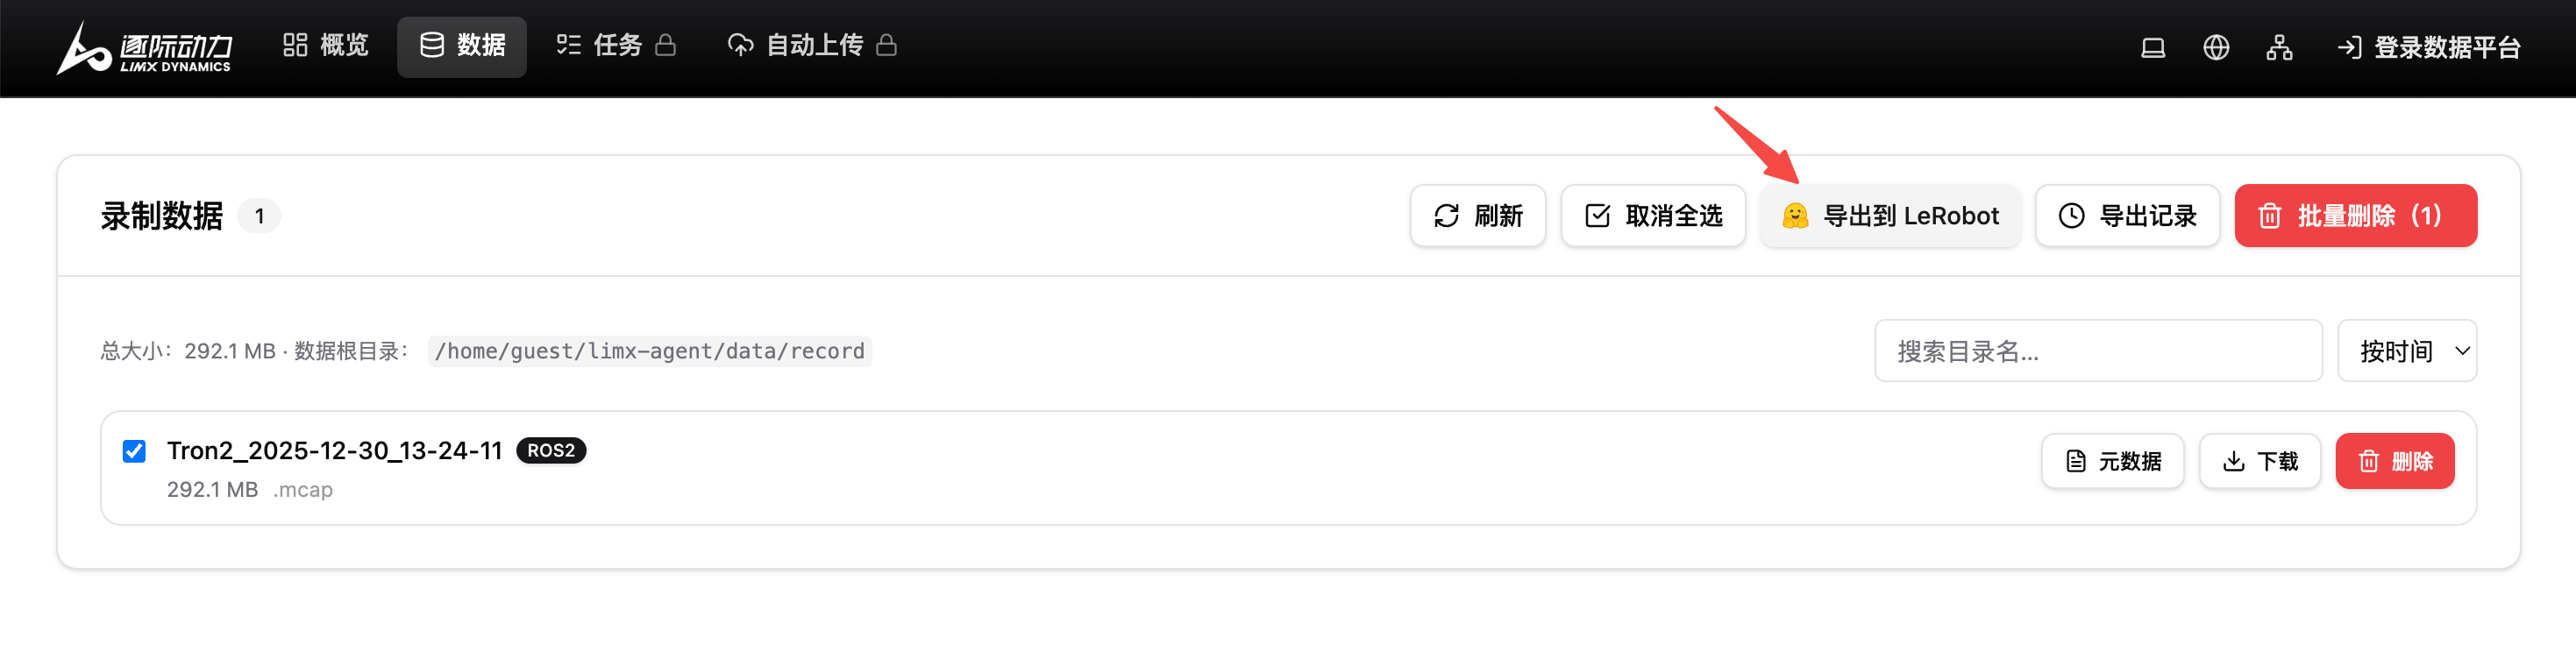
1.先勾选要导出的文件:目前只支持 ROS2(目录/MCAP),ROS1 \.bag\ 不在导出范围内
2.点击 导出到 LeRobot
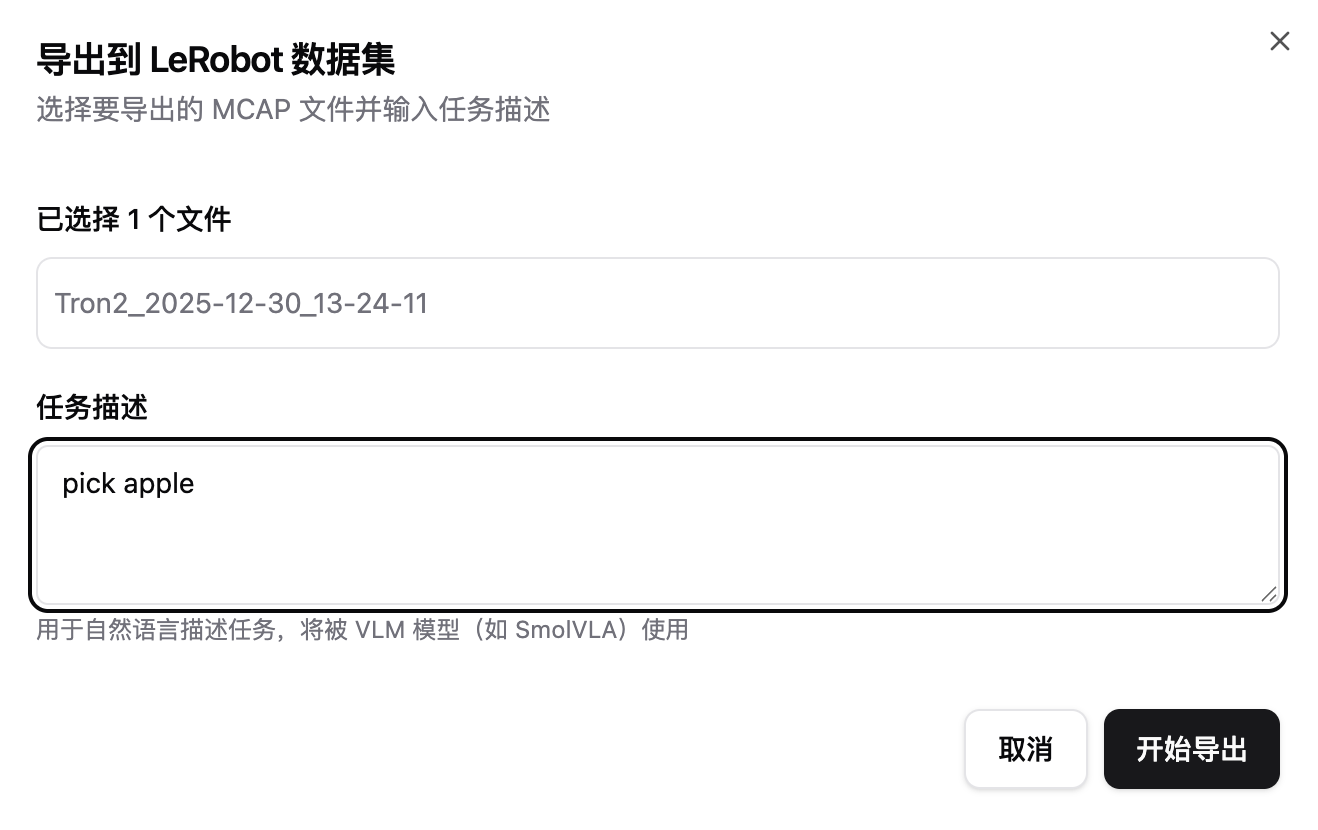
3.输入 任务描述(自然语言):
这段描述会被下游模型使用(例如 VLM/VLA),建议写清楚“做什么事情或者做什么动作”
4.点击开始导出
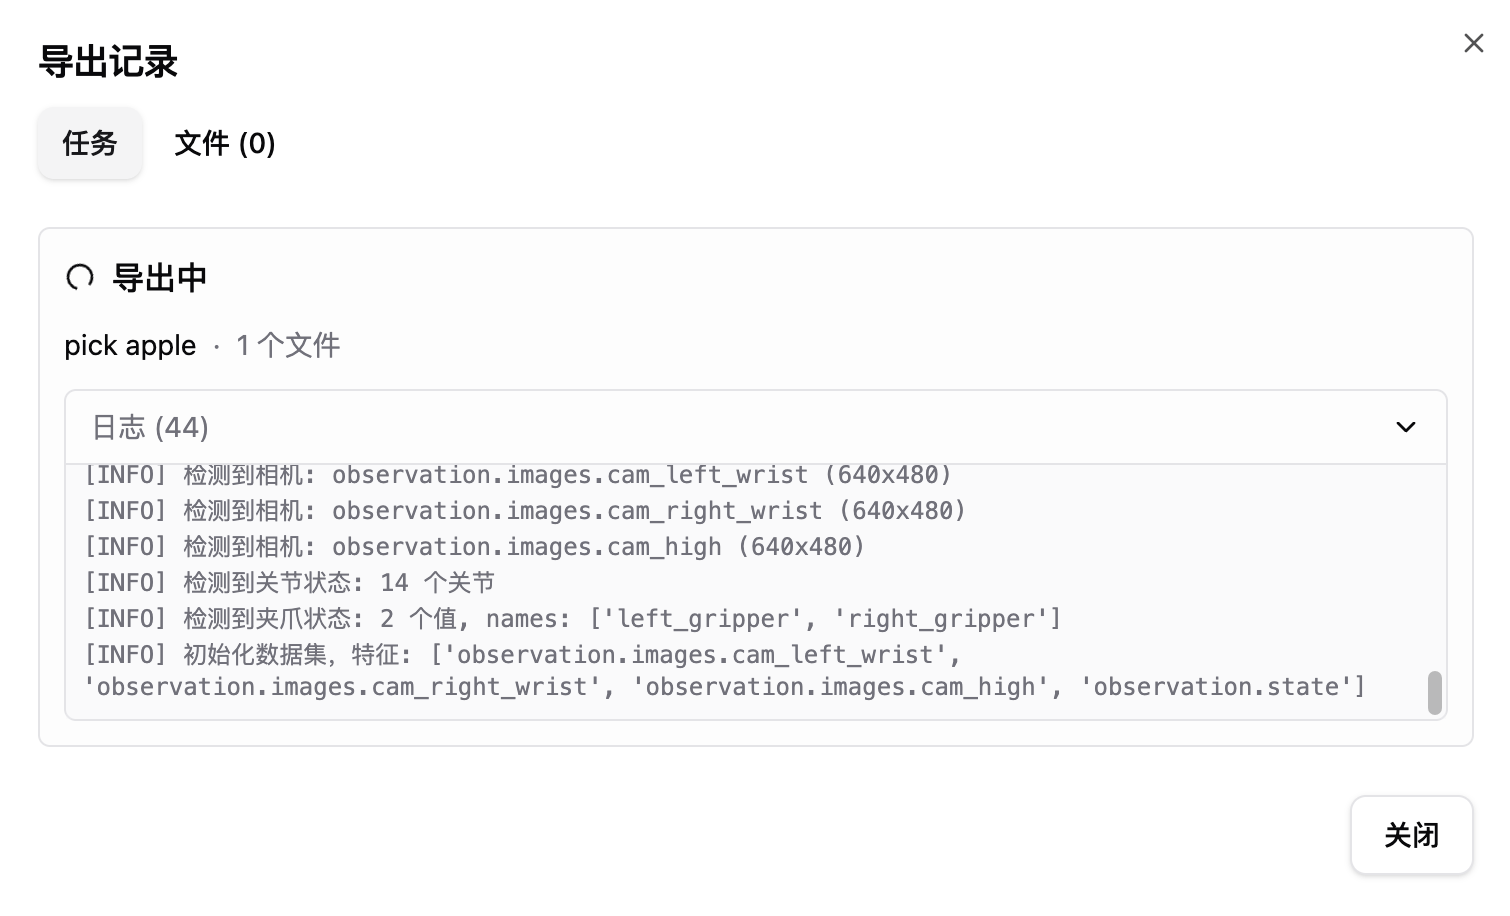
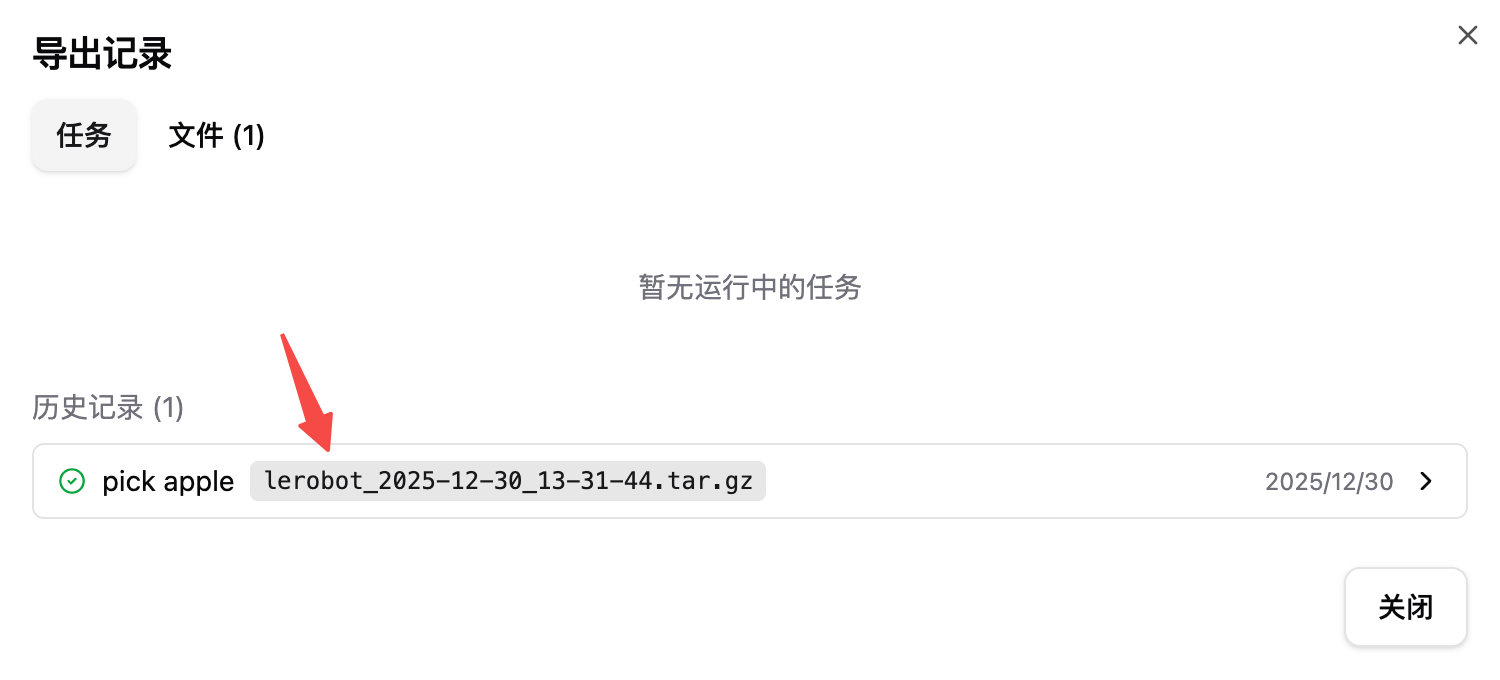
5.在 导出记录 里查看:
- 当前任务状态(running/completed/failed)
- 过程日志
- 历史记录与导出文件列表(可下载、可删除导出产物)
4. 任务页面(需要登录云端数据平台)
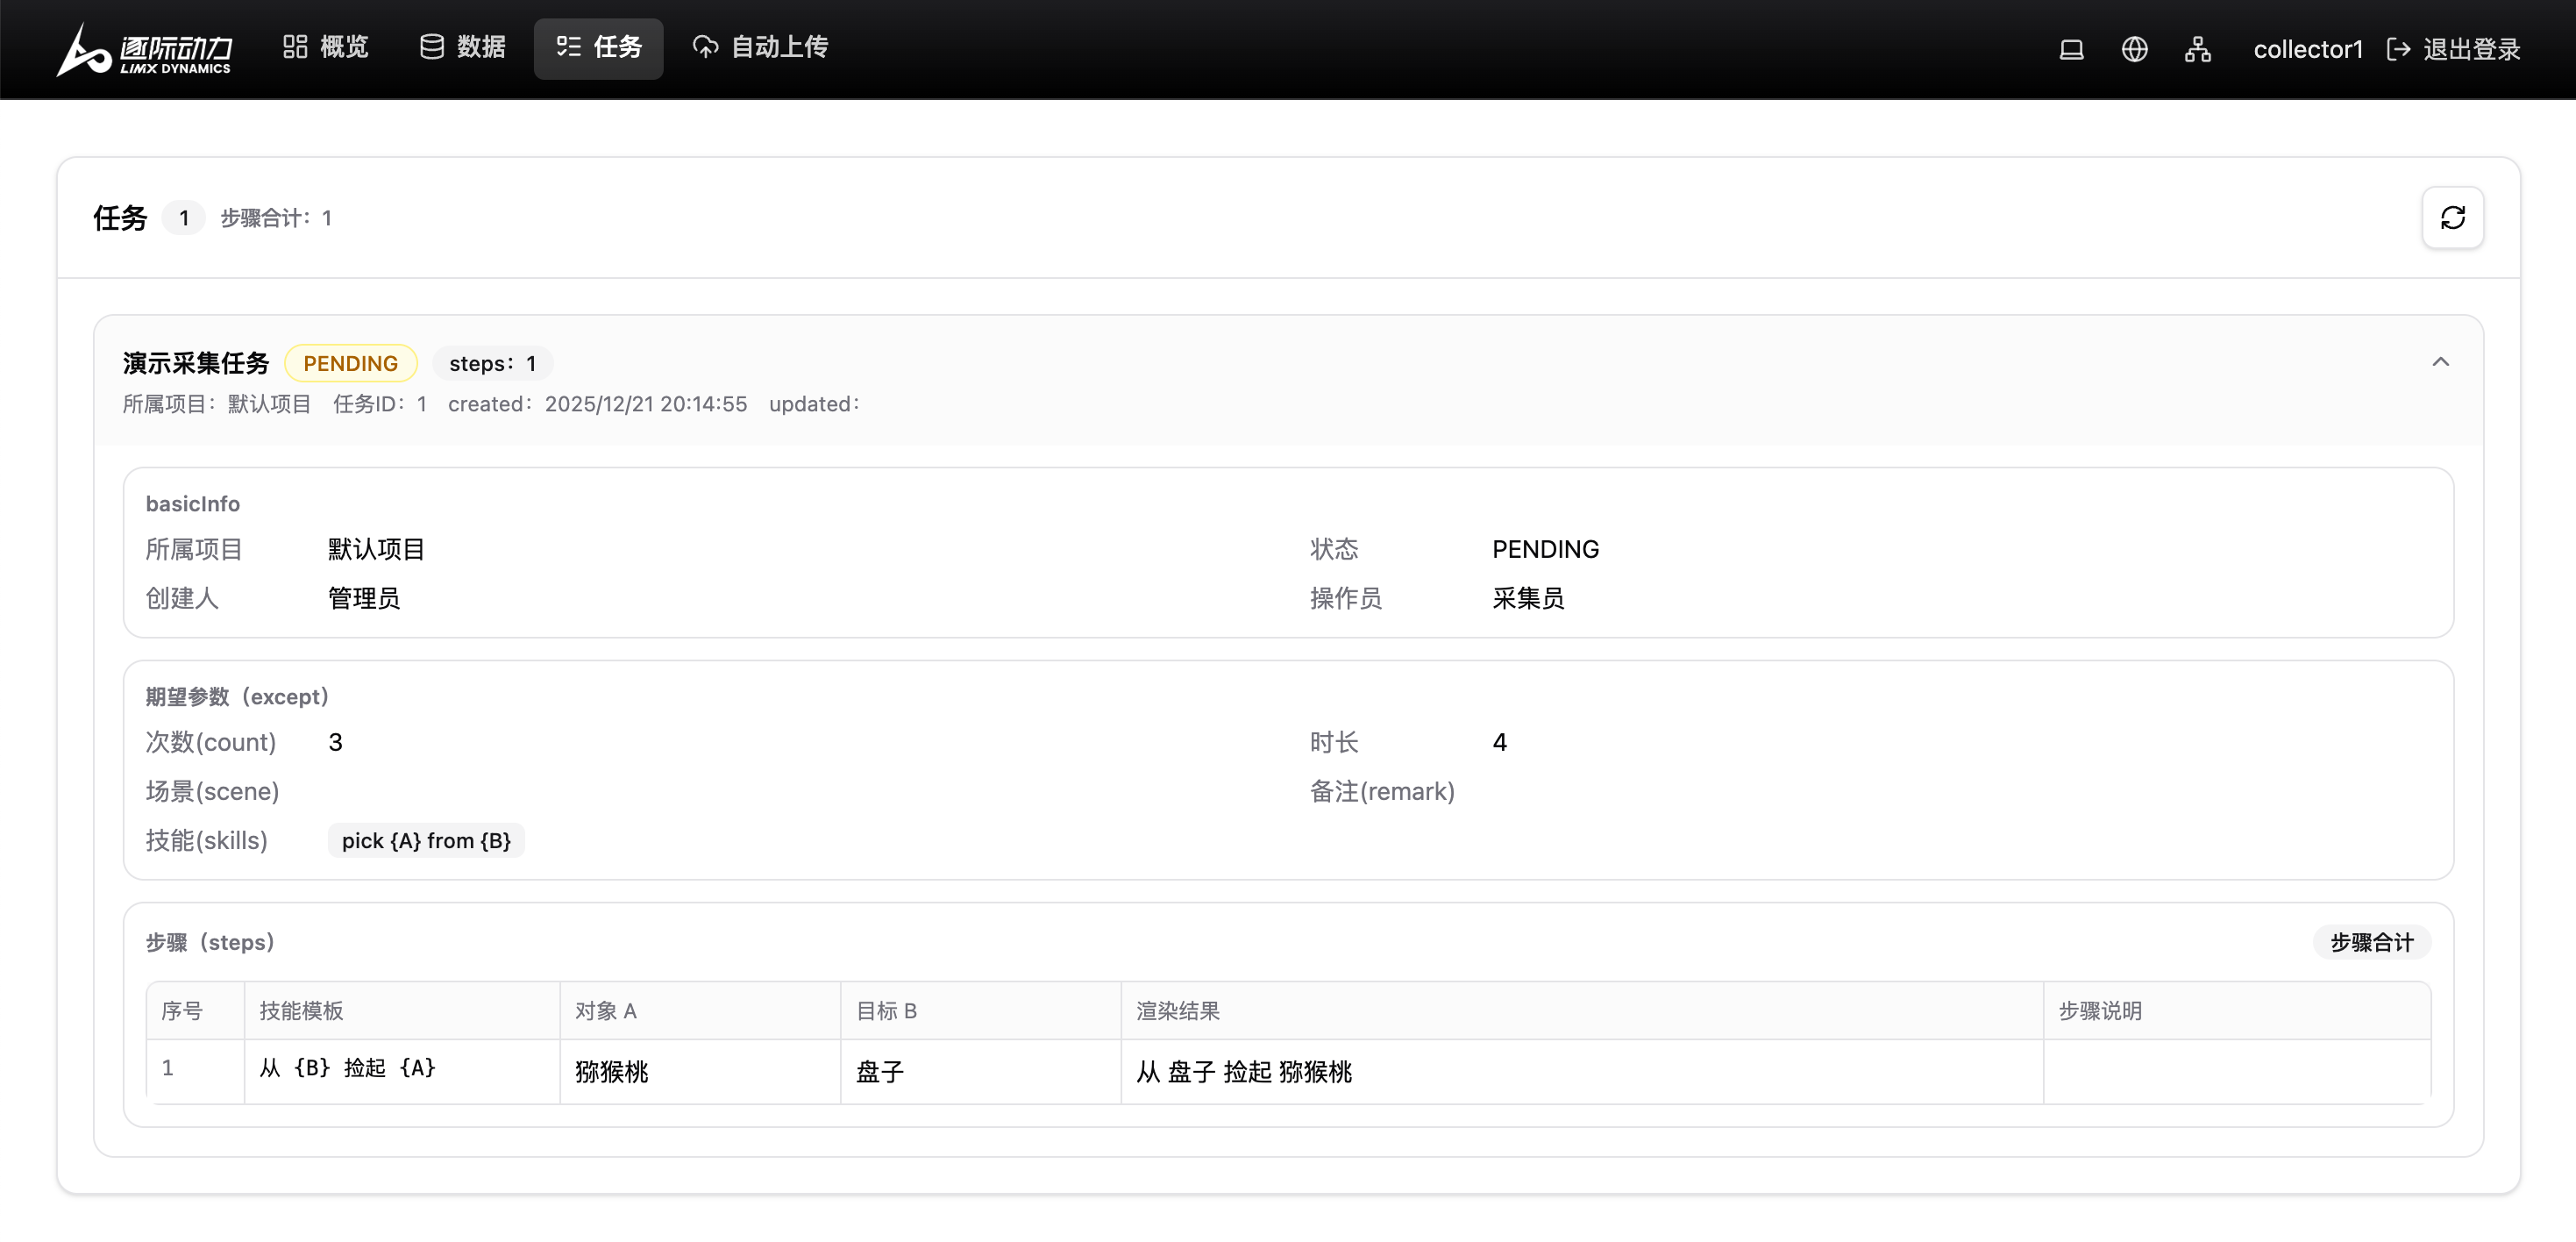
任务页用于从数据平台拉取任务列表,帮助采集人员对齐“今天要采什么、怎么采、采多少、按什么步骤做”。
4.1 登录方式与提示
如果你未登录,进入任务页会出现提示并自动弹出登录弹窗。登录成功后会回到你刚才想访问的页面。
4.2 任务列表与展开详情
任务以列表形式展示,点击某条可以展开详情。你通常会看到:
-
基础信息(basicinfo):项目、状态、创建者、执行者(采集人员)、创建/更新时间
-
期望参数(Expected Params):数量、时长、场景、备注、技能标签等
-
步骤(Steps):
-
系统会把平台的“技能模板(含 {A}/{B} 占位符)”渲染成最终自然语言结果,便于现场照着做
-
同时也展示每一步的描述字段(如果平台提供)
-