Platform · collector workflow
This page has not been translated and displays the Chinese reference. Navigation and search are available in English. Operational details must be checked against the applicable manual.
4.4 采集员操作指南
采集员是数据采集流程中的核心角色,负责执行具体的机器人操作任务,完成数据采集工作。这部分将详细介绍采集员的工作流程和操作步骤。
4.4.1 工作流程概述
采集员的工作主要分为以下几个阶段:
1.任务接收 - 接收项目经理分配的采集任务 2.任务执行 - 在VR环境中执行采集操作 3.状态管理 - 更新任务状态,配合质量检查
4.4.2 任务接收与管理
1.登录数据平台
访问数据平台网页 https://flow1.telexdata.com,使用采集员账号登录。
2.查看分配的任务
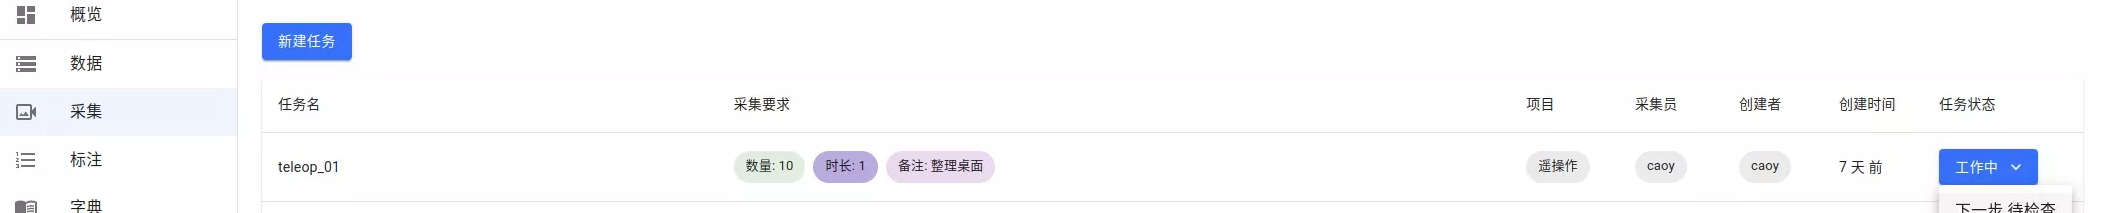
进入"采集任务"页面,可以查看分配给自己的所有任务:
3.任务信息查看
每个任务包含以下信息:
- 任务名称 - 任务的标识名称
- 动作集 - 需要执行的具体操作步骤
- 项目归属 - 任务所属的项目
- 采集要求 - 数量、时长、场景等具体要求
- 分配设备 - 用于执行任务的机器人设备
- 任务状态 - 当前任务的执行状态 4.任务状态管理
采集员可以执行以下状态转换:
- 待开始 → 工作中 - 开始执行任务
- 工作中 → 待检查 - 完成采集,等待质量检查
4.4.3 通过遥操作TRON2进行数据采集
1.连接TRON2机器人
参照[📘 原厂 数据采集软件使用手册]产品概述-网络连接方法,进行网络连接
2.访问数据采集软件
参照[📘 原厂 数据采集软件使用手册]产品概述-软件访问入口,进入数据采集软件并按身份登录(是否需要登录请参照[📘 原厂 数据采集软件使用手册]产品概述-功能边界)
3.检查相机配置
我们在出厂时已经在程序中写入了相机的sn,不需要您配置相机sn。但是如果检查左右腕部相机的画面是相反的需要换过来重新安装
💡 原有相机损坏维修,或者想使用自己的相机,请参考 相机SN配置方法
4.TRON2机器人配置
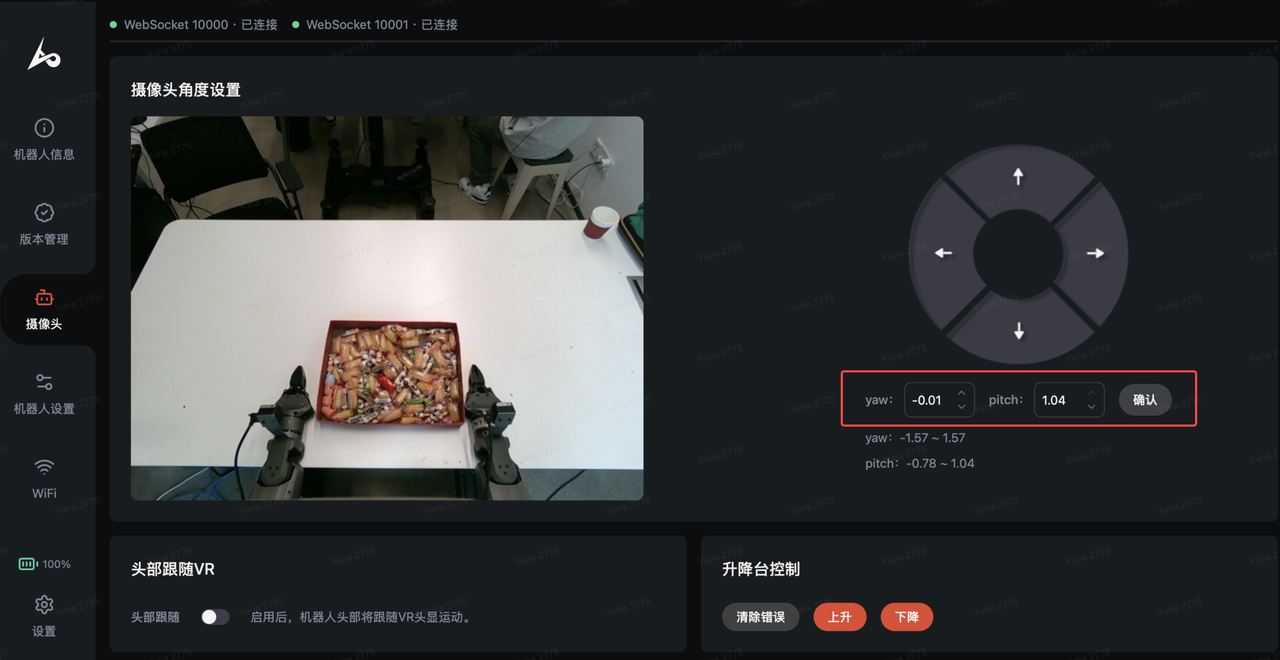
一定要先调节头部,后进入遥操模式
- 调节tron2机器人头部位置:将机器人切换到
Teleoperator模式,可在数据采集软件页面(10.192.1.2:8080)检查视角是否合适,如果不合适可以访问机器人管理平台limx studio(10.192.1.4)调节头部俯仰到最低,即头部旋转到中间位置(pitch=1.04,yaw=0)。
- 启动tron2机器人遥操模式,进入准备状态:参照[📘 TRON 2 用户手册]VR设备及遥操作使用说明-遥操作准备+遥操作使用,使机器人处于遥操准备状态 5.数据采集设置
参照[📘 原厂 数据采集软件使用手册]概述页面-数据录制,在数据采集软件进行参数设置
| 参数 | 参数填充 |
|---|---|
| 文件名 | 自拟 |
| Dominid | 一般填0,多机共用机器人进行操作时可按需分配id号 |
| 格式 | mcap |
| topic | 推荐勾选以下13个topic 1、/camera/left/color/image_resized/compressed
sensor_msgs/msg/CompressedImage
2、/camera/right/color/image_resized/compressed
sensor_msgs/msg/CompressedImage
3、/camera/top/color/image_raw/compressed
sensor_msgs/msg/CompressedImage
4、/gripper_command
sensor_msgs/msg/JointState
5、/gripper_state
sensor_msgs/msg/JointState
6、/joint_command
sensor_msgs/msg/JointState
7、/joint_states
sensor_msgs/msg/JointState
8、/left_arm/ee_pose
geometry_msgs/msg/PoseStamped
9、/left_arm/ee_pose_cmd
geometry_msgs/msg/PoseStamped
10、/right_arm/ee_pose
geometry_msgs/msg/PoseStamped
11、/right_arm/ee_pose_cmd
geometry_msgs/msg/PoseStamped
12、/lifter/state
13、/chassis/twist |
6.开始采集
在正式开始采集前,还需要检查以下事项
- 网络连接是否畅通
- 数据盘可用空间是否足够(录制1条1分钟的数据占用空间大约为800M-1.5G)
录制操作:
1.使机器人双臂进入准备姿态 2.点击数据采集软件中概览-数据录制-开始录制(也可使用vr手柄快捷键,具体请参照📘 TRON 2 用户手册) 3.执行数据采集操作 4.使机器人双臂回准备姿态(具体键位请参照📘 TRON 2 用户手册) 5.点击数据采集软件中概览-数据录制-结束录制(也可使用vr手柄快捷键,具体请参照📘 TRON 2 用户手册) 6.循环录制更多条,直至完成任务 7.数据查验:参照[📘 原厂 数据采集软件使用手册]数据页面,进行对数据进行检查、下载、删除等管理
4.4.4 注意事项
1.设备安全 1.操作前确保设备状态正常,避免损坏 2.采集过程中,双手不能交叉 2.数据质量 1.严格按照要求执行,确保采集数据质量 2.采集多条数据过程中,请保持头部相机视角、桌面高度、环境光线一致(为了实现更好的执行效果,在部署推理模型时,请尽量保持同样的状态)
4.4.5 质量检查配合
1.检查流程
- 完成采集后任务状态变为"待检查"
- 等待审核员进行质量检查
- 根据检查结果进行相应处理 2.不合格处理
- 如果检查不合格,任务状态变为"检查不合格"
- 需要重新执行相关操作
- 完成后重新提交检查 3.合格确认
- 检查合格后任务状态变为"检查合格"
- 最终提交数据到系统
- 任务完成
通过以上流程,采集员可以高效地完成数据采集任务,为整个数据标注流程提供高质量的数据基础。