Example · model training
This page has not been translated and displays the Chinese reference. Navigation and search are available in English. Operational details must be checked against the applicable manual.
6. 模型训练
训练模型目前有两种方式,您可以根据情况自由选择:
| 训练方式 | 适用情况 | 优势 |
|---|---|---|
| 基于具身数据平台训练 | 暂无算力资源,或已有算力但希望快速跑通开发流程的初学者 | - 无代码训练: 通过可视化界面完成全训练流程,无需编程经验 - 实时监控: 提供训练指标、模型输出、系统日志的实时监控 - 自动化管理: 支持检查点管理、断点续训、参数调整等功能 - 自定义镜像:提供完整镜像,可直接复现官方开发流程 |
| 基于自有算力训练 | 已有算力(本地服务器或云资源)且熟悉云端开发的资深开发者 | - 复用已有算力资源 - 已开源训练与推理源码,开放性更强,可自行迭代优化(不可商用) |
6.1 基于具身平台训练
具身数据平台提供完整的模型训练功能,当前支持 OpenPI、ACT、自定义镜像 这几种机器人学习模型的训练,具体的训练方式如下述:
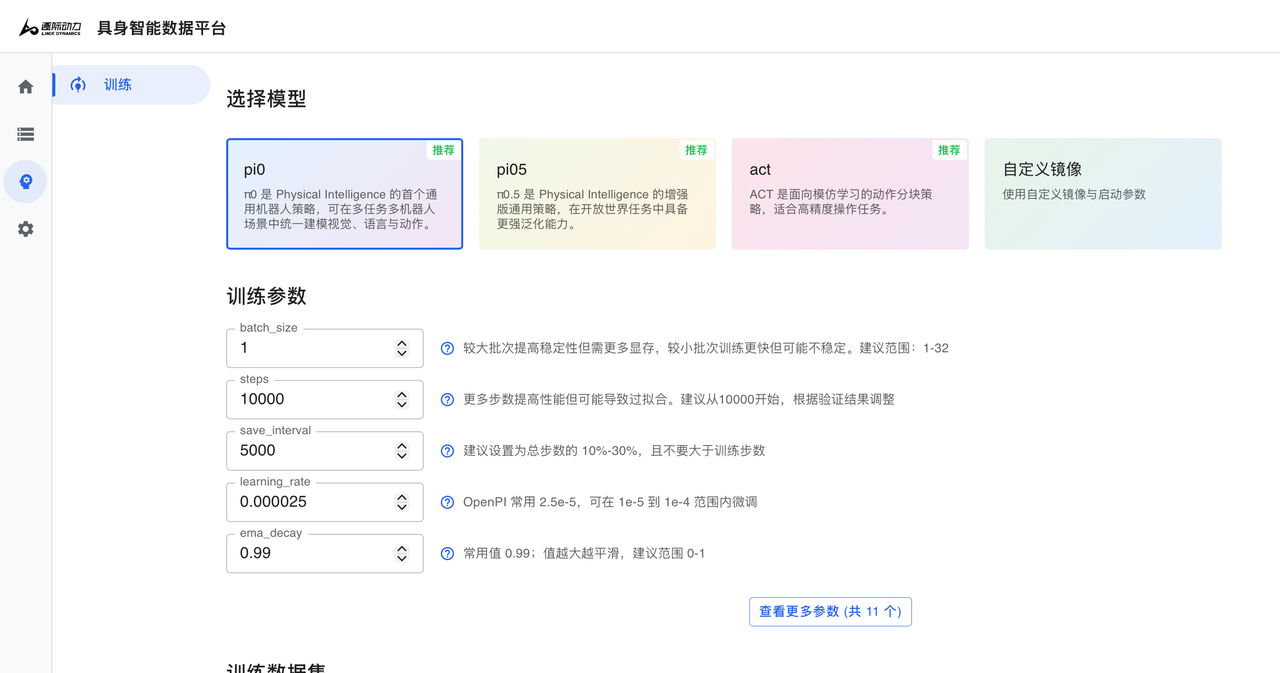
6.1.1 选择基座模型训练
具体使用流程请查阅原厂 具身数据平台使用手册 模型功能模块 - 训练工作流程。 |
|
6.1.2 选择自定义镜像训练
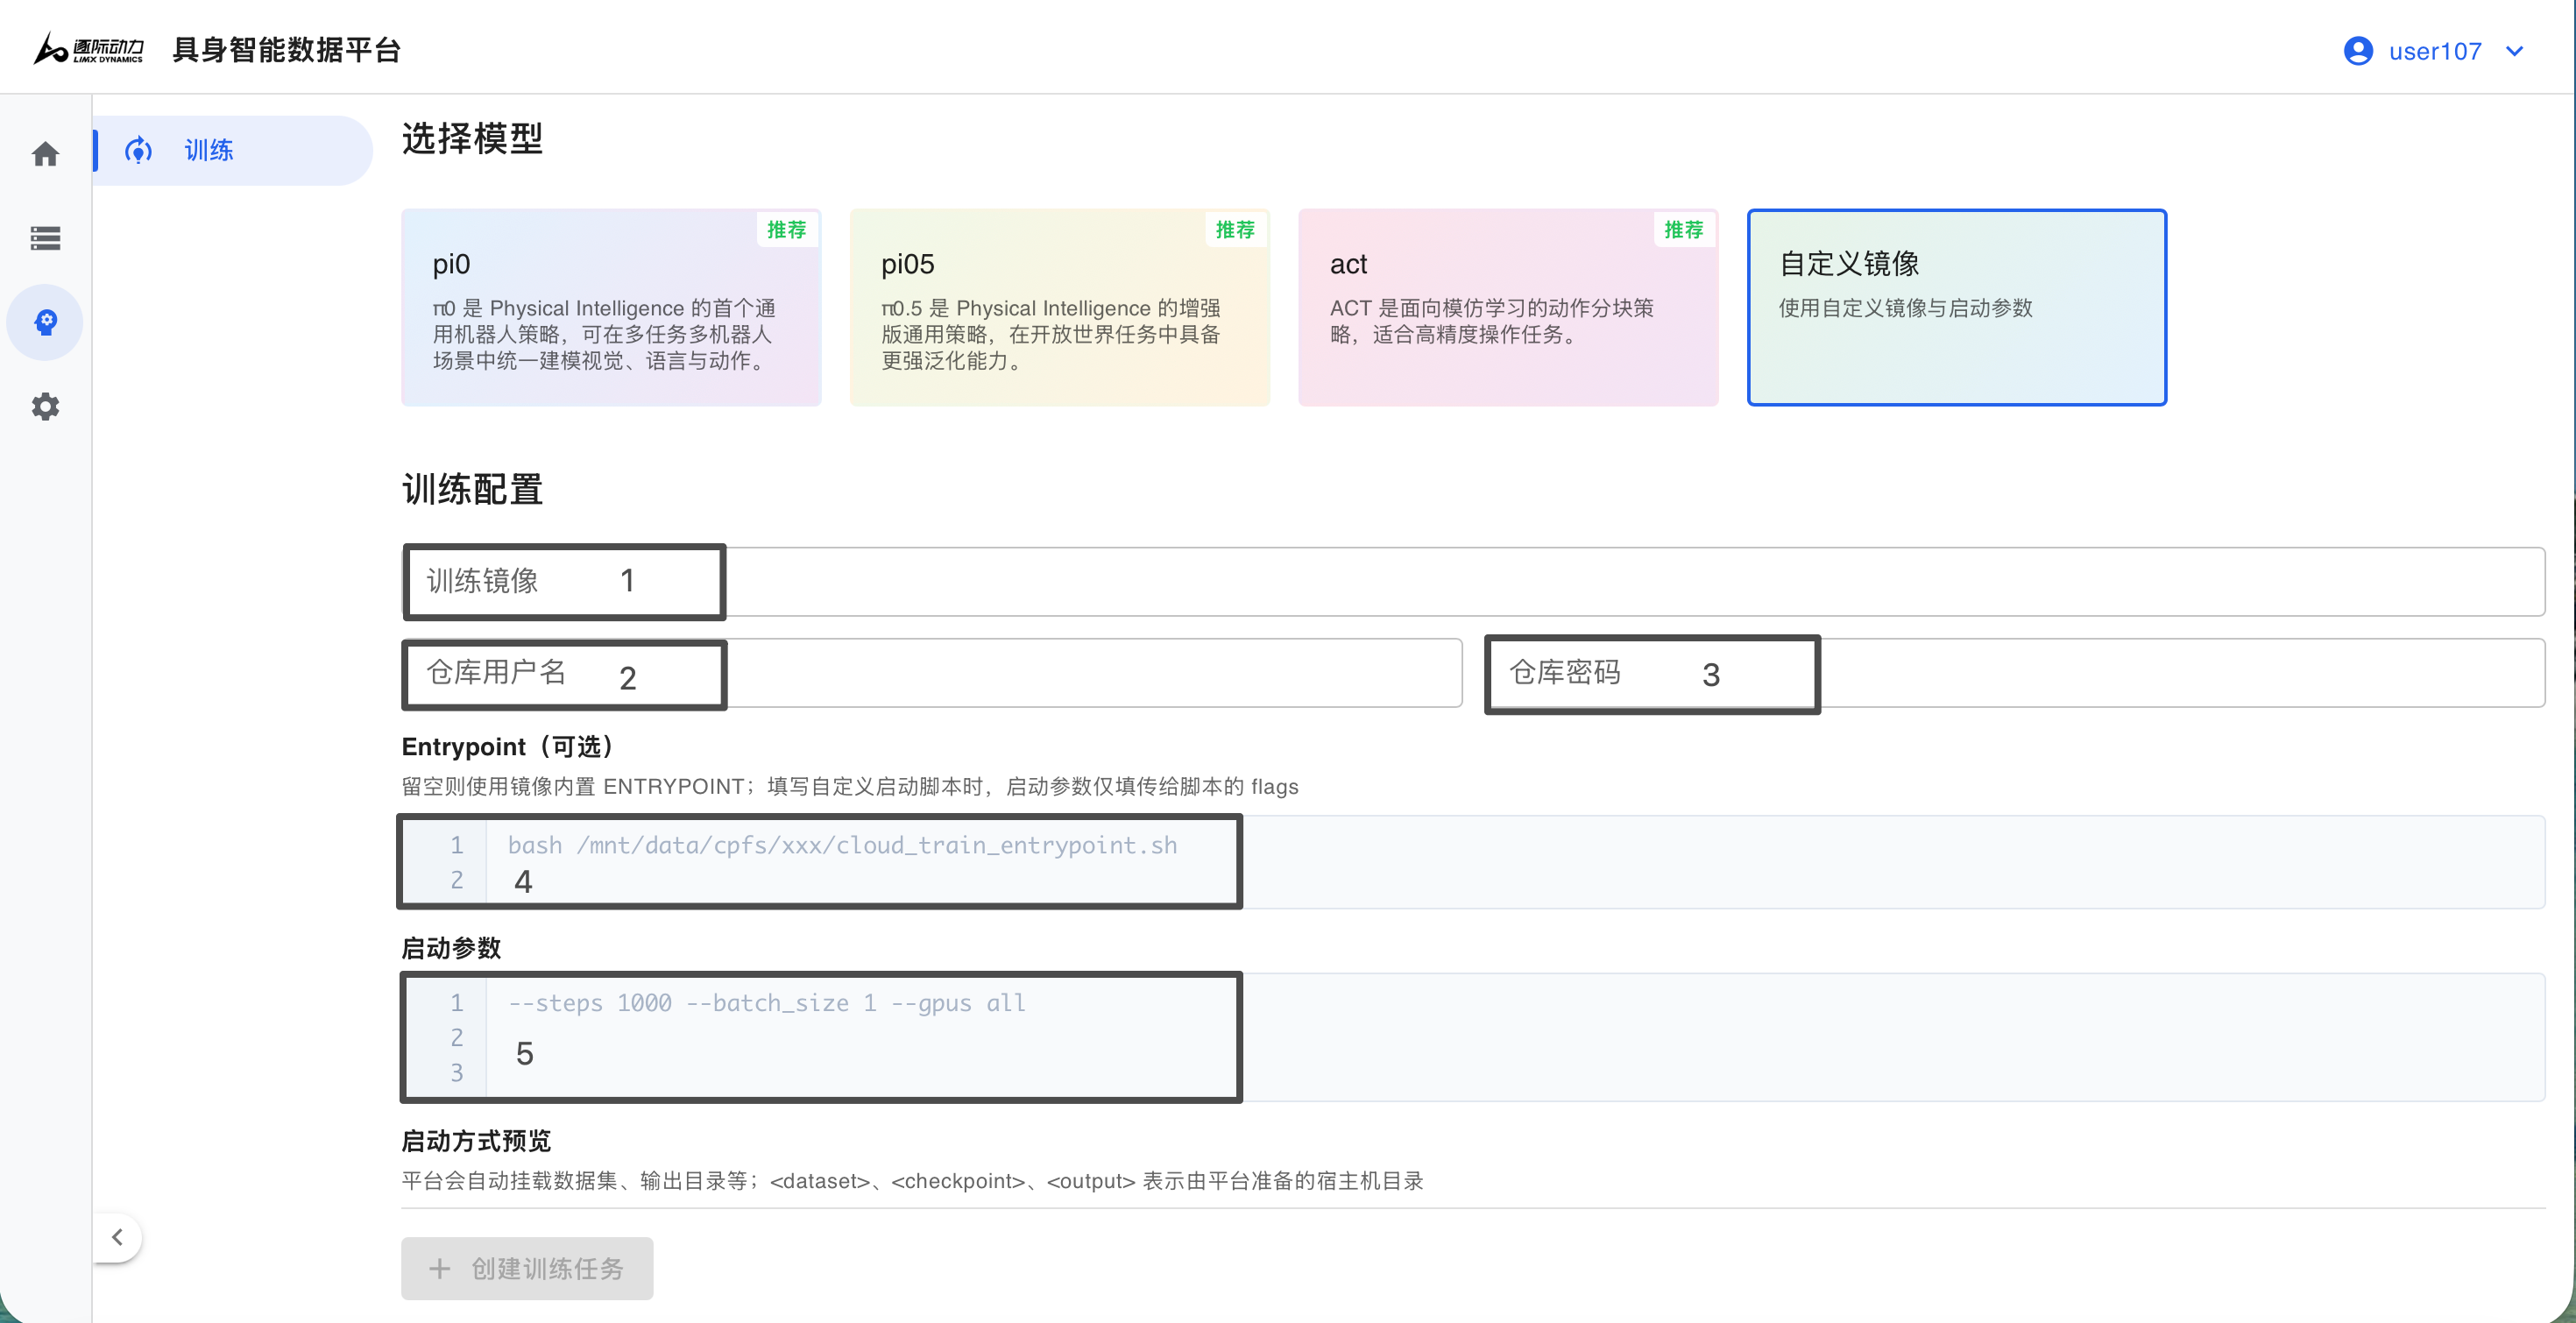
| 当用户需要借助具身平台的算力、基于我们的开源代码进行模型训练时,需通过自定义镜像的方式实现。具体填写内容如下: |
|
| 序号 | 参数名称 | 填写内容 |
|---|---|---|
| 1 | 训练镜像 | |
| 2 | 仓库用户名 | 不需要填写 |
| 3 | 仓库密码 | 不需要填写 |
| 4 | EntryPoint | `bash /root/tron2_openpi/scripts/cloud_train_entrypoint_portable.sh` |
| 5 | 启动参数 | 以下内容作为命令行参数传递给上述启动脚本,您可根据需要灵活调整steps、batch_size等参数: |
6.2 基于自有算力训练
- OpenPI 开源项目中的底层技术栈包含 JAX 和 PyTorch 两种框架,由于训练其核心模型 Pi05。由于 OpenPI 原生训练框架为JAX,且核心模型、训练流程及基础 Checkpoint 均基于 JAX/Flax 构建,因此本项目默认使用 Jax 框架进行训练。
- JAX 是一种用于模型训练的计算工具,定位类似 PyTorch — 它不是模型,也不是算法,只是“用来跑模型的框架”。
- JAX 的优势在于计算效率高,尤其适合大模型训练场景。本项目选用 JAX 正是因为其在 Pi0.5 这类大模型训练中更为高效。
如需在自有算力环境中,使用开源数据集或自定义数据集训练模型,可参考下文流程并结合开源代码实现。当前开源代码已完成 OpenPI 源码与 TRON2 的适配,本文以 Pi05 为例进行说明:
6.2.1 配置训练环境【同推理】
git clone https://github.com/limx-tron2/tron2_openpi.git
git clone https://github.com/limx-tron2/tron2_env.git

cd tron2_openpi

sudo apt install pkg-config
sudo apt install software-properties-common -y
sudo add-apt-repository ppa:ubuntuhandbook1/ffmpeg7 -y
sudo apt install ffmpeg libavformat-dev libavcodec-dev libavdevice-dev libavutil-dev libswscale-dev libswresample-dev libavfilter-dev -y

uv sync
uv pip install -e .

source .venv/bin/activate
uv pip install -e "../tron2_env[bridge,openpi]" # 激活当前环境

# 验证是否正常安装成功,应输出路径:../tron2_env/src/tron2_env/__init__.py
PYTHONPATH="$(cd ../tron2_env/src && pwd)" uv run python -c "import tron2_env; print(tron2_env.__file__)"
6.2.2 训练流程
1.训练统一推荐独立 YAML 任务配置文件管理参数,不建议直接修改 src/openpi/training/config.py,便于配置隔离、版本管理与复用:
cp configs/train/tron2_tasks/example.yaml configs/train/tron2_tasks/my_task.yaml
2.打开配置文件: configs/train/tron2_tasks/my_task.yaml,修改数据集地址参数:repo_id: my_dataset;系统通过环境变量 HF_LEROBOT_HOME 拼接完整数据集路径,本地目录必须满足固定结构:
1.`$HF_LEROBOT_HOME/my_dataset/data/`:存放图像、轨迹、动作等原始数据

2.`$HF_LEROBOT_HOME/my_dataset/meta/`:存放数据集统计、任务描述、episode信息
export HF_LEROBOT_HOME=/path/to/datasets
3.数据集归一化参数是训练收敛的必要前置条件,首次训练前运行脚本 normalization statistics 计算统计文件:
uv run scripts/compute_norm_stats.py \
  --task-config configs/train/tron2_tasks/my_task.yaml
4.统计量计算完成后,执行训练脚本启动训练:
uv run scripts/train_tron2_task.py \
  --task-config configs/train/tron2_tasks/my_task.yaml
- 不传 `--skip-norm` 参数时,脚本会自动先计算归一化统计量,再启动训练;
- 如需跳过统计量计算,增加入参 `--skip-norm`。
6.2.2.1 本地自定义路径模式:
自有算力无统一挂载目录时,手动传入数据集、权重、输出完整路径:
scripts/cloud_train_entrypoint_portable.sh \
  --data-dir /path/to/datasets \
  --repo-id my_dataset \
  --weight /path/to/checkpoint/params \
  --output-dir /path/to/output \
  --exp my_task \
  --prompt "perform the configured task" \
  --max-frames 100000
6.2.2.2 绑定自定义 YAML 配置文件模式:
直接加载已编辑完成的my_task.yaml,文件内统一管理repo_id、加载权重weight_loader、资源根目录assets_base_dir和保存路径checkpoint_base_dir等参数;仅需通过--data-dir 指定 HF_LEROBOT_HOME:
scripts/cloud_train_entrypoint_portable.sh \
  --task-config configs/train/tron2_tasks/my_task.yaml \
  --exp my_task \
  --data-dir "$HF_LEROBOT_HOME" \
  --max-frames 100000
- 自定义任务配置文件(如`my_task.yaml`)已配置在`.gitignore` 中,不会提交至代码仓库;仓库仅保留通用模型`configs/train/tron2_tasks/example.yaml`;
- 模版 YAML 支持配置项:数据集`repo_id`、任务文本`prompt`、数据列定义、 动作预测时长`action_horizon`、状态维度`state_dim`、预训练基准权重`base checkpoint`、训练输出路径,以及可选的 `prompt_from_task` 和 `rtc_training_simulated_delay`。